


Gigabit Ethernet ha bisogno di switch
Ho bisogno di cavi Ethernet extra quando uso l’interruttore Ethernet Gigabit
Riepilogo:
Un switch Ethernet Gigabit è un dispositivo di networking che consente di collegare più dispositivi per formare una rete locale (LAN). Quando si utilizza uno switch Ethernet Gigabit, potresti chiederti se è necessario avere cavi Ethernet extra. La risposta dipende dalla configurazione e dai requisiti specifici.
Punti chiave:
1. Controlla la pagina del prodotto del PHY selezionato: Prima di determinare se hai bisogno di cavi Ethernet extra, è importante controllare la pagina del prodotto del PHY (livello fisico) selezionato nel design. Ad esempio, KSZ9131 PHY ha due opzioni, KSZ9131MNX e KSZ9131RNX, con interfacce diverse.
2. Compatibilità dell’interfaccia: Se il MAC selezionato (Controllo dell’accesso multimediale) supporta solo l’interfaccia RGMII (interfaccia di media indipendente gigabit), allora KSZ9131MNX non sarebbe compatibile. È essenziale scegliere il PHY giusto che corrisponde alla tua interfaccia Mac.
3. Lato MDI: Il lato MDI (interfaccia dipendente dai media), che si riferisce alla connessione tra PHY e il cavo, dovrebbe essere considerato anche quando si seleziona il PHY corretto. È necessario scegliere tra interfacce di cavi in fibra e rame in base alle tue esigenze.
4. Funzione Auto MDI-X: La maggior parte dei moderni router, hub e switch supporta la funzione Auto MDI-X, che passa automaticamente alla configurazione corretta una volta collegato un cavo. Ciò elimina la necessità di cavi crossover per la comunicazione 1000base-T.
5. Categorie di cavi: Per le connessioni Ethernet gigabit, vengono comunemente usati cavi Cat5E e Cat6. Questi cavi possono supportare le alte velocità dei dati richieste per la trasmissione Gigabit Ethernet.
6. Cavi diretti: In un pizzico, è possibile utilizzare un cavo dritto tra i sistemi client e server. Tutti i dispositivi 1GIG e 10GIG verranno impostati automaticamente sulle connessioni corrette utilizzando i cavi Cat5E e CAT6.
Domande:
1. Cos’è un switch Ethernet gigabit?
Un switch Ethernet Gigabit è un dispositivo di networking che consente di collegare più dispositivi per formare una LAN.
2. Come faccio a sapere se ho bisogno di cavi Ethernet extra quando uso un switch Ethernet Gigabit?
La necessità di cavi Ethernet extra dipende dalla configurazione e dai requisiti specifici. È importante controllare la pagina del prodotto del PHY selezionato e considerare la compatibilità dell’interfaccia e il lato MDI.
3. Qual è la differenza tra KSZ9131MNX e KSZ9131RNX?
KSZ9131MNX e KSZ9131RNX sono opzioni del KSZ9131 PHY, ciascuno con interfacce diverse. Il primo supporta GMII/MII, mentre il secondo supporta solo RGMII.
4. Posso usare KSZ9131MNX se il mio Mac selezionato ha solo l’interfaccia RGMII?
No, se il Mac selezionato supporta solo l’interfaccia RGMII, KSZ9131MNX non sarebbe la selezione giusta. Devi scegliere il PHY corretto che corrisponda alla tua interfaccia Mac.
5. Ho bisogno di cavi crossover per la comunicazione 1000Base-T?
No, la maggior parte dei moderni router, hub e switch supporta la funzione Auto MDI-X, che elimina la necessità di cavi crossover per la comunicazione 1000Base-T.
6. Quali categorie di cavi sono comunemente utilizzate per le connessioni Ethernet gigabit?
Per le connessioni Gigabit Ethernet, i cavi CAT5E e CAT6 sono comunemente utilizzati in quanto possono supportare le alte velocità dei dati richieste per la trasmissione Gigabit Ethernet.
7. Cosa posso usare in un pizzico se non ho ulteriori cavi Ethernet?
Se non hai cavi Ethernet extra, è possibile utilizzare un cavo dritto tra i sistemi client e server. Tutti i dispositivi 1GIG e 10GIG verranno impostati automaticamente sulle connessioni corrette utilizzando i cavi Cat5E e CAT6.
8. Qual è la funzione Auto MDI-X?
La funzione Auto MDI-X è supportata dalla maggior parte dei moderni router, hub e switch. Consente ai dispositivi di passare automaticamente alla configurazione corretta una volta collegato un cavo, eliminando la necessità di cavi crossover per la comunicazione 1000Base-T.
9. Posso usare cavi in fibra invece di cavi di rame per gigabit Ethernet?
Sì, puoi scegliere tra interfacce di cavi in fibra e rame in base ai requisiti. I cavi in fibra ottica possono ottenere una larghezza di banda di comunicazione di oltre 10 Gbit/s.
10. Quali sono le figure massime teoriche per la larghezza di banda in gigabit Ethernet?
Gigabit Ethernet può ottenere velocità di 1000 Mbps (1 Gbps). Tuttavia, il throughput pratico può essere limitato da fattori come il controller e/o la velocità del processore, nonché considerazioni di routing PCB.
11. Dovrei prendere in considerazione le considerazioni di layout e routing PCB per Gigabit Ethernet?
Sì, le considerazioni di layout e routing PCB sono importanti per l’implementazione di Gigabit Ethernet. Fattori come il crosstalk, la mancata corrispondenza dell’impedenza e la lunghezza massima di traccia dovrebbero essere presi in considerazione per garantire prestazioni affidabili.
12. Ci sono risorse disponibili per l’implementazione di Gigabit Ethernet?
Puoi fare riferimento a questo articolo come una risorsa per l’implementazione di Gigabit Ethernet. Inoltre, ci sono schemi di esempio disponibili su GitHub per l’implementazione del Microchip KSZ9131RNX Gigabit Ethernet Transèiver PHY.
13. Cos’è un Phy nel contesto di Gigabit Ethernet?
Phy rappresenta lo strato fisico e si riferisce all’interfaccia fisica tra il ricetrasmettitore Ethernet e il cavo. È responsabile della trasmissione e della ricezione di segnali di dati.
14. Quali sono alcune sfide nell’implementazione di Gigabit Ethernet?
Alcune sfide nell’implementazione di Gigabit Ethernet includono il controllo dell’impedenza, le considerazioni di routing PCB e la garanzia della compatibilità tra le interfacce PHY e MAC.
15. Quali sono i vantaggi dell’utilizzo di un switch Ethernet Gigabit?
Un switch Ethernet Gigabit consente il trasferimento di dati ad alta velocità tra più dispositivi in una rete. Può migliorare le prestazioni della rete, ridurre la congestione della rete e fornire una migliore allocazione della larghezza di banda.
Ho bisogno di cavi Ethernet extra quando uso l’interruttore Ethernet Gigabit
Per dimostrare questo punto, è necessario controllare la pagina del prodotto del PHY selezionato nell’esempio di progettazione, che è KSZ9131. Ci sono due opzioni disponibili, KSZ9131MNX e KSZ9131RNX. Mentre la precedente opzione supporta GMII/MII, la seconda supporta solo RGMII. Se il Mac selezionato ha solo l’interfaccia RGMII, allora KSZ9131MNX sarebbe la selezione sbagliata. Non è necessario menzionare il lato MDI in quanto questo è relativamente più chiaro quando si tratta di selezionare il PHY corretto, con la scelta tra interfacce di cavi in fibra e rame.
Gigabit Ethernet ha bisogno di switch
Об этой сттце
Ыы зарегистрировали подозритеstituire. С помощю ээй ст р ы ыы сможем о imperceде quello. Почему ээо мо л поззти?
Эта страница отображается в тех с лччч, когда автоматическиtal систе quisi которые наршают условия иполззования. Страница перестан scegliere. До этого момента для иполззования сжж google необходимо пхоходить поверку по по по по по.
” ылку запросов. Если ы и ипоеете общий доступ в интернет, проmma. Обратитесь к с ое системому администратору. Подробнеi.
Проверка по слову может также появляться, если вы вводите сложные запросы, обычно распространяемые автоматизированными системами, или же вводите запросы очень часто.
Ho bisogno di cavi Ethernet extra quando uso l’interruttore Ethernet Gigabit
Ho un netgear Ethernet Switch GS105, ma non’T penso di poterlo collegarlo correttamente ancora.
Sembra che avrò bisogno di due cavi Ethernet extra, uno dal mio router allo switch e poi un altro dallo switch gigabit al PC del server o al Mac,
Non sono sicuro di quale categoria cavo che dovrei avere per questo o se dovrebbe essere un cavo speciale.
Это хороший впо?
Проголовали отменить
1 комментарий
“Router, hub e switch più recenti (inclusi circa 10/100 e Tutti 1 Dispositivi Gigabit o 10 Gigabit In pratica) Utilizzare Auto MDI-X per connessioni 10/100 Mbit per passare automaticamente alla configurazione corretta una volta collegato un cavo.”
“Gigabit e più veloci collegamenti Ethernet su cavo a coppia attorcigliata utilizzano tutte e quattro le coppie di cavi per la trasmissione simultanea in entrambe le direzioni. Per questo motivo, non ci sono coppie di trasmissione e ricezione dedicate e, di conseguenza, i cavi crossover non sono mai necessari per la comunicazione 1000Base-T “
Se hai bisogno di far andare le cose in un pizzico, puoi utilizzare un cavo dritto tra i sistemi client e server! Tutti i dispositivi 1GIG e 10GIG verranno impostati automaticamente sulle connessioni corrette utilizzando CAT5E e 6 cavi.
Gigabit Ethernet 101: Nozioni di base sull’implementazione
Durante la fase di pianificazione a livello di sistema di qualsiasi grande progetto hardware, almeno un collegamento di comunicazione Ethernet è spesso incluso come opzione standard ed è questa interfaccia Ethernet sul circuito che discuteremo in modo approfondito. Nella mia comunità di Altium, la questione di come implementare Ethernet arriva ogni pochi mesi. Si incontra spesso con alcune risposte generiche per l’impedenza, ma senza che nessuno abbia una risorsa fantastica può collegare a cui copre tutto da zero. Questa guida è ciò che stai cercando se tu’Re Pronto ad aggiungere Ethernet, in particolare Gigabit Ethernet, al tuo design del circuito elettronico e devi accelerare su Ethernet.
Prima di immergerci, questo non è’t un articolo del progetto – Abbiamo vinto’non costruire una soluzione completa in questo progetto. Tuttavia, so che tutti adorano avere uno schema da guardare piuttosto che solo leggere pagine di informazioni tecniche, quindi ho aggiunto uno schema di esempio su GitHub con un’implementazione del microchip KSZ9131RNX Gigabit Ethernet Transèiver Phy. Noi’Entra in ciò che un Phy è in seguito, tuttavia, so che può rendere più facile per alcuni lettori capire se hanno uno schema da guardare e applicare l’articolo a. Ci sono screenshot di questi schemi in questo articolo. Tuttavia, sono molto più facili da visualizzare in Altium Designer® che come immagini nel blog.
Il protocollo Ethernet è stato standardizzato negli anni ’80 e si è evoluto rapidamente da velocità da 10 m a 10 g+ bit/s. Con oggi’La tecnologia S, Fast Ethernet (100Base-TX) e Gigabit Ethernet (1000Base-T) sono entrambi ragionevolmente standard se il filo del circuito di rame (coppia intrecciata) viene utilizzato come mezzo di trasmissione fisica. D’altra parte, se sono preferiti i cavi in fibra ottica, è possibile ottenere una larghezza di banda di comunicazione di oltre 10 Gbit/s. Va notato che queste velocità di trasmissione sono figure massime teoriche. Ci saranno sempre colli di bottiglia che limitano il throughput pratico, come il controller e/o la velocità del processore, nonché impatti avversi causati da un routing PCB impreciso (incluso il crosstalk, la mancata corrispondenza dell’impedenza, la massima lunghezza della traccia). Noi’Entrerà nel layout del PCB e le considerazioni di routing verso la fine dell’articolo, una volta compreso come funziona Gigabit Ethernet e i suoi componenti del circuito richiesto.
Potresti già avere qualche idea sull’implementazione di Gigabit Ethernet, forse sei persino riuscito a implementare un’interfaccia Gigabit Ethernet funzionante, o questa potrebbe essere la prima volta che ti sei tuffato nella progettazione dell’interfaccia digitale ad alta velocità. Questo articolo è inteso come guida per i designer, dalle basi teoriche agli aspetti pratici del design schematico e di layout. Anche se sei un esperto di interfacce digitali, questo articolo può essere utile come lista di controllo o un promemoria della teoria. Dovresti essere consapevole che per aiutare la leggibilità di questo articolo, alcuni blocchi o componenti non saranno descritti in alcune sezioni, ma queste lacune saranno colpite in alcune delle seguenti sezioni.
Gigabit Ethernet Basics
Prima di saltare direttamente nella progettazione hardware, può essere utile avere una breve visione di quali tipi di dati stanno viaggiando dal mondo reale al controller dal punto di vista della rete. Un modello OSI a 7 strati generici è universalmente utilizzato per designare la struttura del frame di tutti i protocolli di comunicazione ed Ethernet, come definito dall’IEEE802.3 standard, combina alcuni degli strati del modello OSI in soli quattro strati, come si può vedere nella Figura 1.
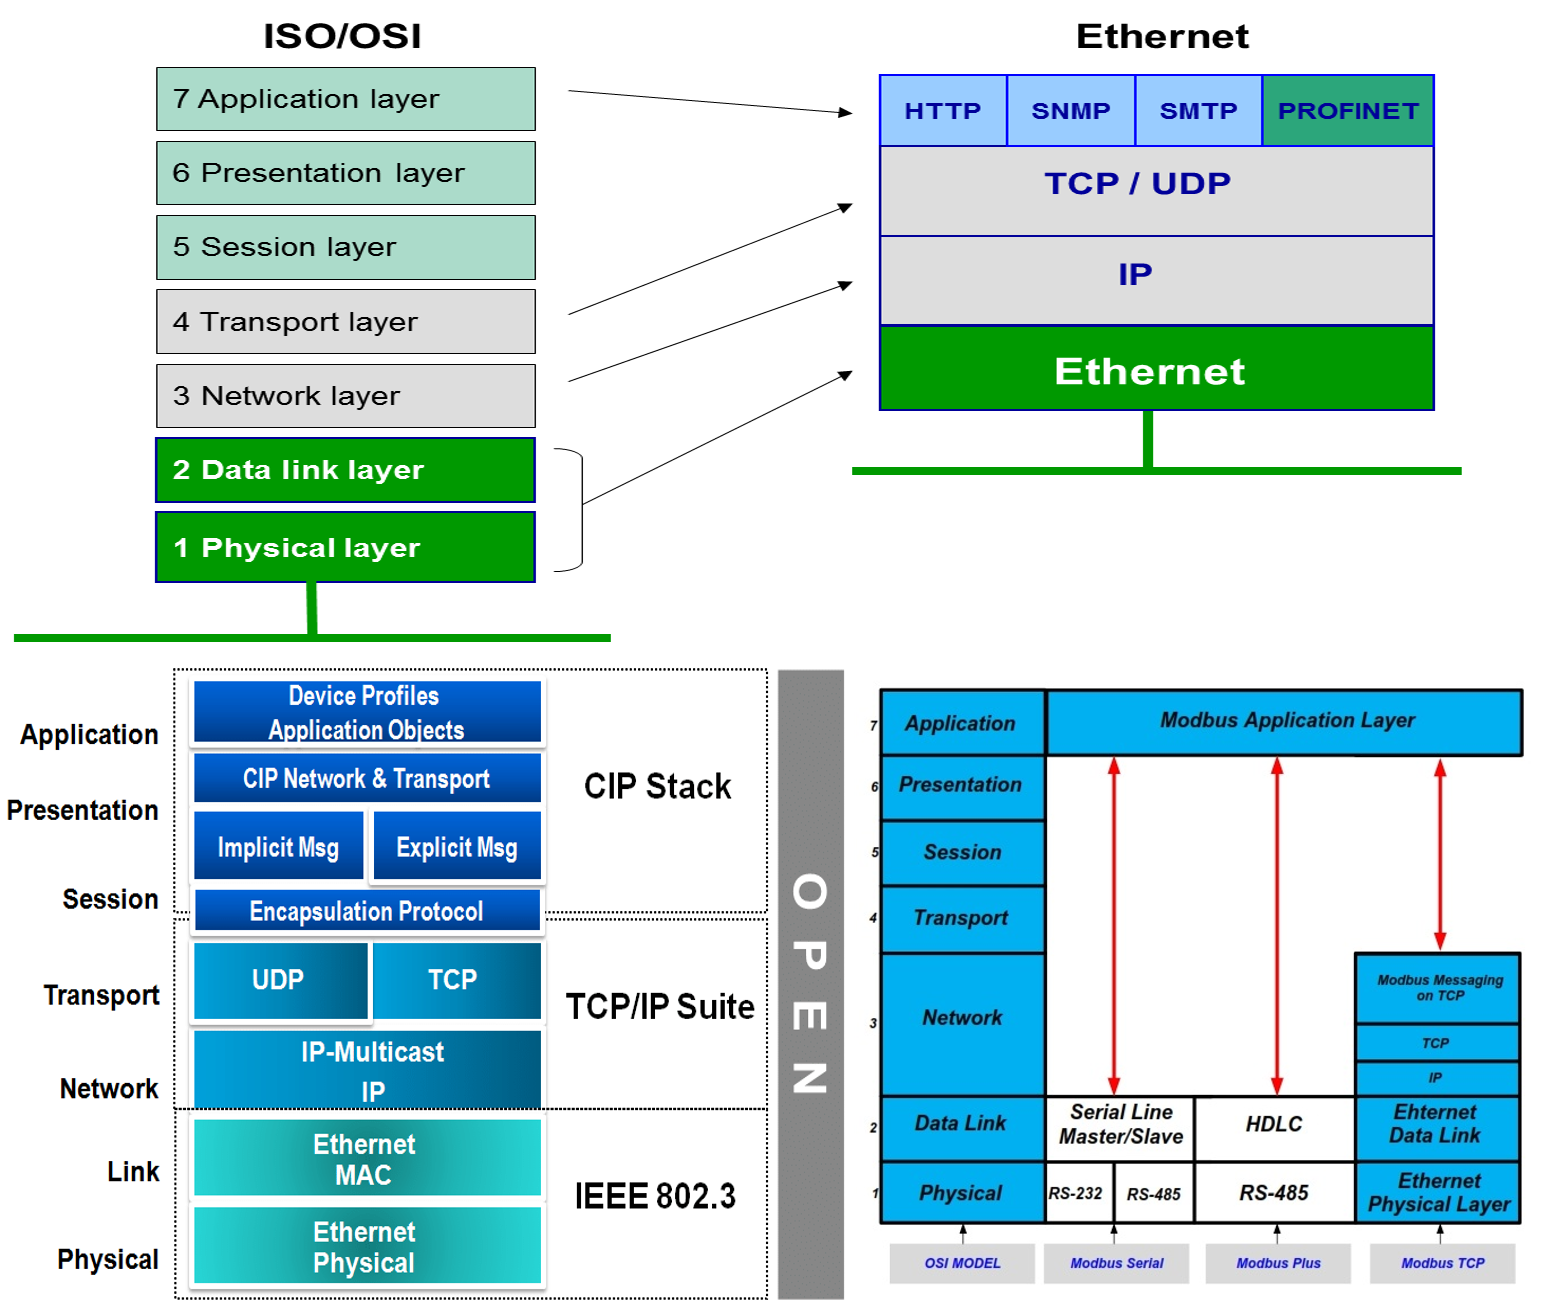
I progettisti di hardware’ Le aree di interesse sono le “Strato fisico” (Ethernet Phy) e “Livello di collegamento dati,” Mentre gli altri livelli sono principalmente di interesse per gli sviluppatori di firmware, le librerie degli stack di rete e gli sviluppatori di applicazioni, nonché esperti di sicurezza informatica. Per definizione, i dati Ethernet trasportati su un cavo Ethernet Cavo del circuito di rame intrecciato fa parte dello strato fisico fino a raggiungere un dispositivo. Nel livello di collegamento dei dati, i dati vengono scomposti in un formato che può essere compreso da uno stack di rete incorporato nel controller. In termini semplici, lo strato fisico è analogo alle strade e ai camion che trasportano la posta. Al contrario, il livello di collegamento dati corrisponde alla busta che ha le informazioni sull’indirizzo necessarie per distinguere ogni elemento di posta da un’altra. Entreremo in una spiegazione più dettagliata di come questi livelli di rete corrispondono alle informazioni equivalenti a livello IC nell’articolo.
Perché scegliere Gigabit Ethernet?
Una volta esaminata la storia dell’evoluzione del protocollo Ethernet, i significativi miglioramenti della velocità che derivano da ogni nuova generazione si distinguono chiaramente. Guardando la velocità dell’hardware del circuito e le funzionalità di larghezza di banda, la chiara scelta della generazione da implementare in un design moderno è Gigabit Ethernet. Quando si tratta di mezzi diversi, diciamo che scegli il WiFi per evitare la necessità di cavi Ethernet, ci sono sicuramente alcuni vantaggi e svantaggi rispetto a Ethernet, come si può vedere nei seguenti esempi.
- Velocità: La velocità teorica massima di WiFi che opera all’IEEE 802.11g Standard è 54 Mbps, il che chiaramente non è paragonabile alle velocità Ethernet da 100 Mbps o Gigabit Ethernet. Tuttavia, WiFi che opera all’IEEE 802.11ac Standard offre velocità teoriche fino a 3.2 Gbps, che è tre volte più veloce di Gigabit Ethernet. Va notato che gli adattatori WiFi e i punti di accesso devono essere tutti compatibili con 802.11ac per le comunicazioni per ottenere quel tipo di velocità di trasmissione. La velocità teorica di un collegamento wifi spesso non è possibile nel mondo reale poiché raramente abbiamo una linea di vista perfetta tra i dispositivi.
- Affidabilità: Le connessioni cablate possono essere instradate come una sorta di rete punto-punto e, a meno che non vi siano interruzioni di cavi o guasti socket, non sono probabili interruzioni del traffico di rete. Ciò rende il funzionamento della rete cablato altamente coerente in termini di velocità e latenza. D’altra parte, il WiFi è suscettibile alle interferenze da altri dispositivi wireless, nonché al degrado del segnale a causa delle condizioni atmosferiche e agli effetti di ostacoli come le pareti dell’edificio. Un semplice cambiamento nell’umidità può influire notevolmente sulla velocità poiché il segnale wireless è attenuato dall’umidità atmosferica. Le differenze di velocità teoriche e pratiche sono anche influenzate dall’affidabilità, il che è molto più percepibile quando si utilizza WiFi.
- Sicurezza: WiFi trasmette il suo traffico attraverso l’aria, il che significa che un ricevitore all’interno può acquisire facilmente le attività di rete a meno che il traffico non sia fortemente protetto da password/crittografato con un algoritmo sicuro noto. Il tuo traffico può essere più sicuro durante l’utilizzo di connessioni cablate in cui l’intercettazione non rilevata è più impegnativa.
- Facilità di utilizzo: Se non ti piace essere limitato all’uso dei cavi o stai operando in una posizione in cui i cavi di posa sono un problema, la scelta del WiFi può rendere la connettività di rete più liberamente disponibile.
Tranne quando si progetta dispositivi IoT, un designer hardware userà spesso un’interfaccia Ethernet per comunicare con altri sistemi, in particolare per il trasferimento di dati e file di monitoraggio ingombranti. L’affidabilità e la velocità di Ethernet sono difficili da abbinare e questa affidabilità e velocità semplificano le decisioni ingegneristiche e lo sviluppo dell’hardware e del firmware del circuito. L’uso di una connessione cablata offre anche un altro vantaggio: i costi di certificazione possono essere molto più bassi se non vi è alcuna trasmissione radio dal dispositivo in quanto il dispositivo sarà certificato come radiatore non intenzionale.
Che ne dici di usare un’interfaccia USB invece di una connessione Ethernet che potresti pensare? Entrambi usano connessioni cablate e con la recente evoluzione della tecnologia USB, USB 3. X Interfacce standard hanno valutazioni di velocità simili o superiori a Gigabit Ethernet (USB 3.1: ~ 10 Gbps). Dovremmo sostituire tutte le attrezzature Ethernet con USB 3. x Quindi? Prima di fare la tua scelta, pensa se sei felice di accontentarti di quanto segue:
- Lunghezza del cavo più brevi (un paio di metri anziché ~ 100 metri per Ethernet)
- Connessione punto-punto anziché connessione multi-punto
- USB non lo fa’T Offrire un networking tipico, quindi spingere i dati su un remoto Web/database/file server è una sfida.
Se riesci a convivere con quelle restrizioni, allora perché non dare USB3.X a provare invece di Ethernet? Si noti che queste restrizioni non hanno lo scopo di denigrare l’USB3.x tecnologia; Sia che tu scelga USB o Ethernet è determinato da ciò di cui hai bisogno per i requisiti specifici dell’applicazione.
Per Ethernet, un punto di svolta è l’uso di un collegamento di comunicazione ottica anziché del cavo di rame, un’opzione che espande quasi tutta la velocità, la latenza e i limiti della lunghezza del cavo. Tuttavia, Fibre Gigabit Ethernet è un argomento per un’altra volta e non sarà trattato in questo articolo.
Ethernet è una tecnologia molto conveniente, che consente l’accesso diretto a protocolli e sistemi di rete standard. Se il dispositivo di rete è collegato consente l’accesso a Internet, spingere i dati su server remoti come i provider cloud è un’implementazione relativamente banale quando si tratta di sviluppo di software/firmware. Ethernet consente di sfruttare l’infrastruttura esistente. WiFi offre molte comodità ma presenta rischi e sanzioni che possono o meno essere accettabili per la tua domanda. USB è uno standard prolifico disponibile su molti dispositivi. Tuttavia, il dispositivo deve essere nelle immediate vicinanze di un dispositivo host o client che in genere avrà bisogno di software personalizzato installato su quel dispositivo per fornire comunicazione con il prodotto che si sta sviluppando. Ethernet non è sempre la risposta giusta al problema, ma esso’è spesso una buona risposta.
Immergersi nel connettore RJ-45

Da tempo immemorabile, per le interfacce Ethernet sono stati utilizzati prese e tappi di tipo RJ-45 con cavi di rame a coppia attorcigliata. La struttura del cavo più comune è il “Coppia intrecciata non schermata (UTP),” che è classificato in base alla frequenza portante massima dalla categoria 1 (CAT1) alla categoria 8 (CAT8). La frequenza del vettore determina la velocità di trasmissione e per ottenere le velocità corrette, il cavo classificato come CAT5 o superiore dovrebbe essere sempre utilizzato per il tuo gigabit Ethernet.
Suggerimento: presta attenzione quando si seleziona una presa RJ-45 per il tuo PCB, poiché alcune prese hanno un’opzione di basso profilo, che richiederà un taglio della scheda sotto il connettore. Inoltre, si noti che alcuni jack RJ-45 includono il circuito di terminazione Magnetici Ethernet richiesto (noto come Terminazione Bob Smith) integrato nel connettore (a volte chiamato Connectors Magjack).
Come si può vedere nella Figura 2, i cavi UTP hanno quattro coppie intrecciate in cui ogni coppia viene assegnato un segnale positivo e un segnale negativo. Mentre 10/100 Mbps Ethernet utilizza solo due coppie, Gigabit Ethernet utilizza tutte e quattro le coppie per le comunicazioni full duplex ed è diverso da Ethernet veloce poiché tutte e quattro le coppie utilizzate da Gigabit Ethernet sono bidirezionali. A questo punto, è probabile che due domande siano state in mente: perché usano coppie contorte e perché esiste un segnale positivo e negativo per ogni coppia?
La risposta breve è che entrambe queste caratteristiche vengono utilizzate per ridurre gli effetti delle radiazioni elettromagnetiche e delle interferenze. I cavi paralleli in un fascio (non intrecciato) possono facilmente iniettare rumore l’uno nell’altro, poiché il cavo agisce come un induttore che trasportava corrente e crea un campo magnetico. Una tecnica di trasmissione differenziale è un eccellente punto di partenza per prevenire questo effetto sul campo magnetico poiché questo metodo utilizza due cavi, uno per il segnale originale e uno per una copia invertita del segnale che ciascuno induce un campo magnetico uguale e opposto che annulla l’altro.
Sebbene i ricevitori differenziali siano resistenti al rumore in modalità comune per progetta. Questo problema viene risolto ruotando insieme le coppie di segnale positive e negative. Ciò si assicura che siano vicini l’uno all’altro nell’intera lunghezza del cavo. Una variazione di questa tecnica, il routing di coppia differenziale, è una tecnica diffusa utilizzata nel layout PCB per i segnali critici.
Un altro problema visto nelle comunicazioni ad alta velocità è la riflessione del segnale. Se ci sono disallineamenti di impedenza lungo il percorso del segnale, la potenza massima non verrà trasferita oltre quel punto e parte dell’energia del segnale verrà riflessa alla sorgente. Se l’impedenza di cavi più lunghi e/o tracce di PCB non è ben corrispondente, la qualità del segnale può essere degradata a un punto in cui si traduce in un guasto delle comunicazioni.
In sintesi, un cavo UTP ha quattro coppie intrecciate bilanciate che hanno un’impedenza caratteristica di 100 ohm per ridurre la riflessione e sono attorcigliate a diversi rapporti di svolta per ridurre il crosstalk tra le coppie. L’industria sta facendo del suo meglio con la produzione di cavi e questo articolo ti guiderà attraverso come ottenere il miglior layout PCB per evitare il rumore del segnale o gli effetti collaterali della perdita.
Interpretazione dei segnali Ethernet nel PCB
Anche quando parliamo di interfacce digitali ad alta velocità, non sarebbe errato dire che il mondo reale è un “analogico” ambiente. Tutte le informazioni che viaggiano lungo un cavo devono essere opportunamente digitalizzate in base al protocollo del controller richiesto, indipendentemente dalla sua architettura. Ricordando il modello OSI e gli strati per il protocollo Ethernet, il primo è il “Strato fisico” (Phy), che inizia dal cavo e continua fino a quando un segnale del mondo reale modulato non viene ricevuto/trasmesso dal dispositivo Phy IC. Phy IC è il ricetrasmettitore dell’interfaccia Ethernet che gestisce le operazioni di codifica/decodifica secondo il protocollo e include il “Interfaccia media-dipendente (MDI)” per il mezzo di trasmissione connesso (i.e., Il cavo UTP nel caso di Gigabit Ethernet).
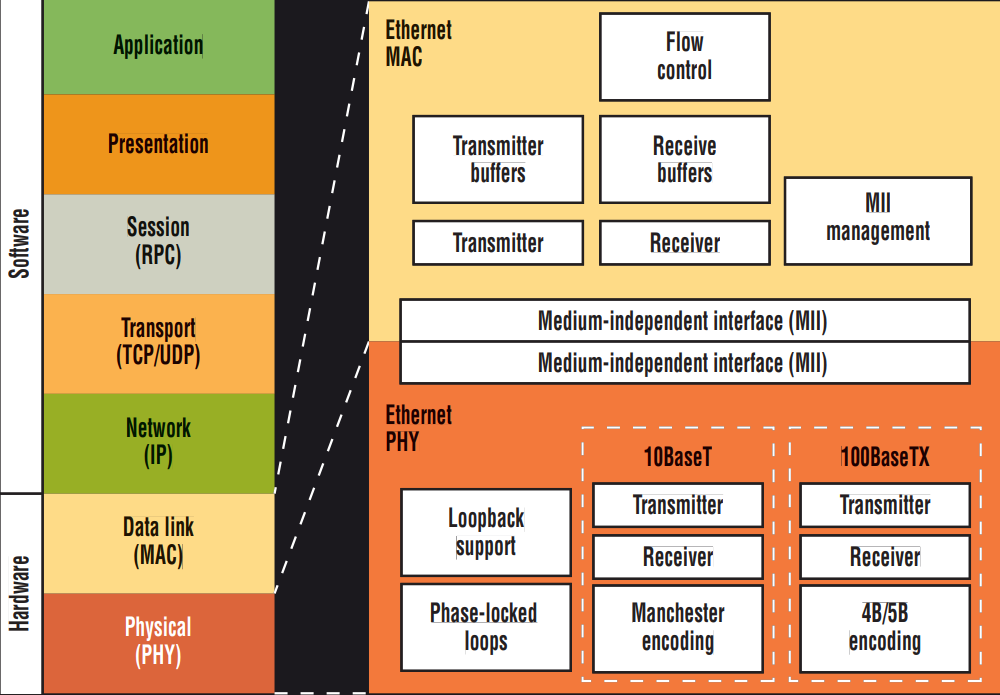
Il secondo strato è il “Livello di collegamento dati,” che è implementato nel controller di accesso multimediale (MAC) che è il controller intermedio tra PHY e il microprocessore che include lo stack di rete nel suo firmware. Dopo che Phy ha completato il suo lavoro con i bit di segnale, li invia direttamente attraverso il “Interfaccia medio-indipendente (MII)” al controller Mac, che crea e convalida la struttura del frame secondo il protocollo definito. Il PHY utilizza l’MDI per la connessione RJ-45. Il MII viene utilizzato per l’interfaccia tra Phy e Mac.
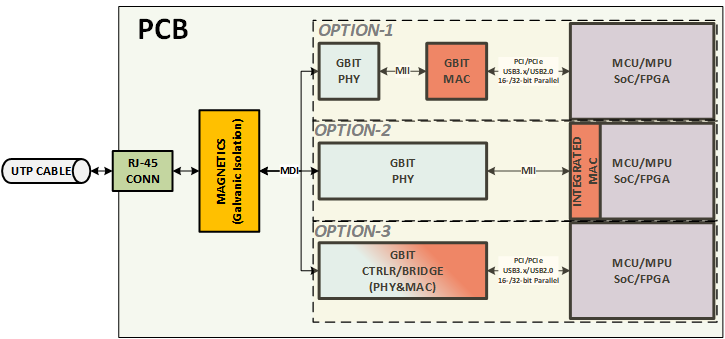
Il progettista hardware di solito ha tre opzioni quando si implementa un’interfaccia Gigabit Ethernet nel loro sistema:
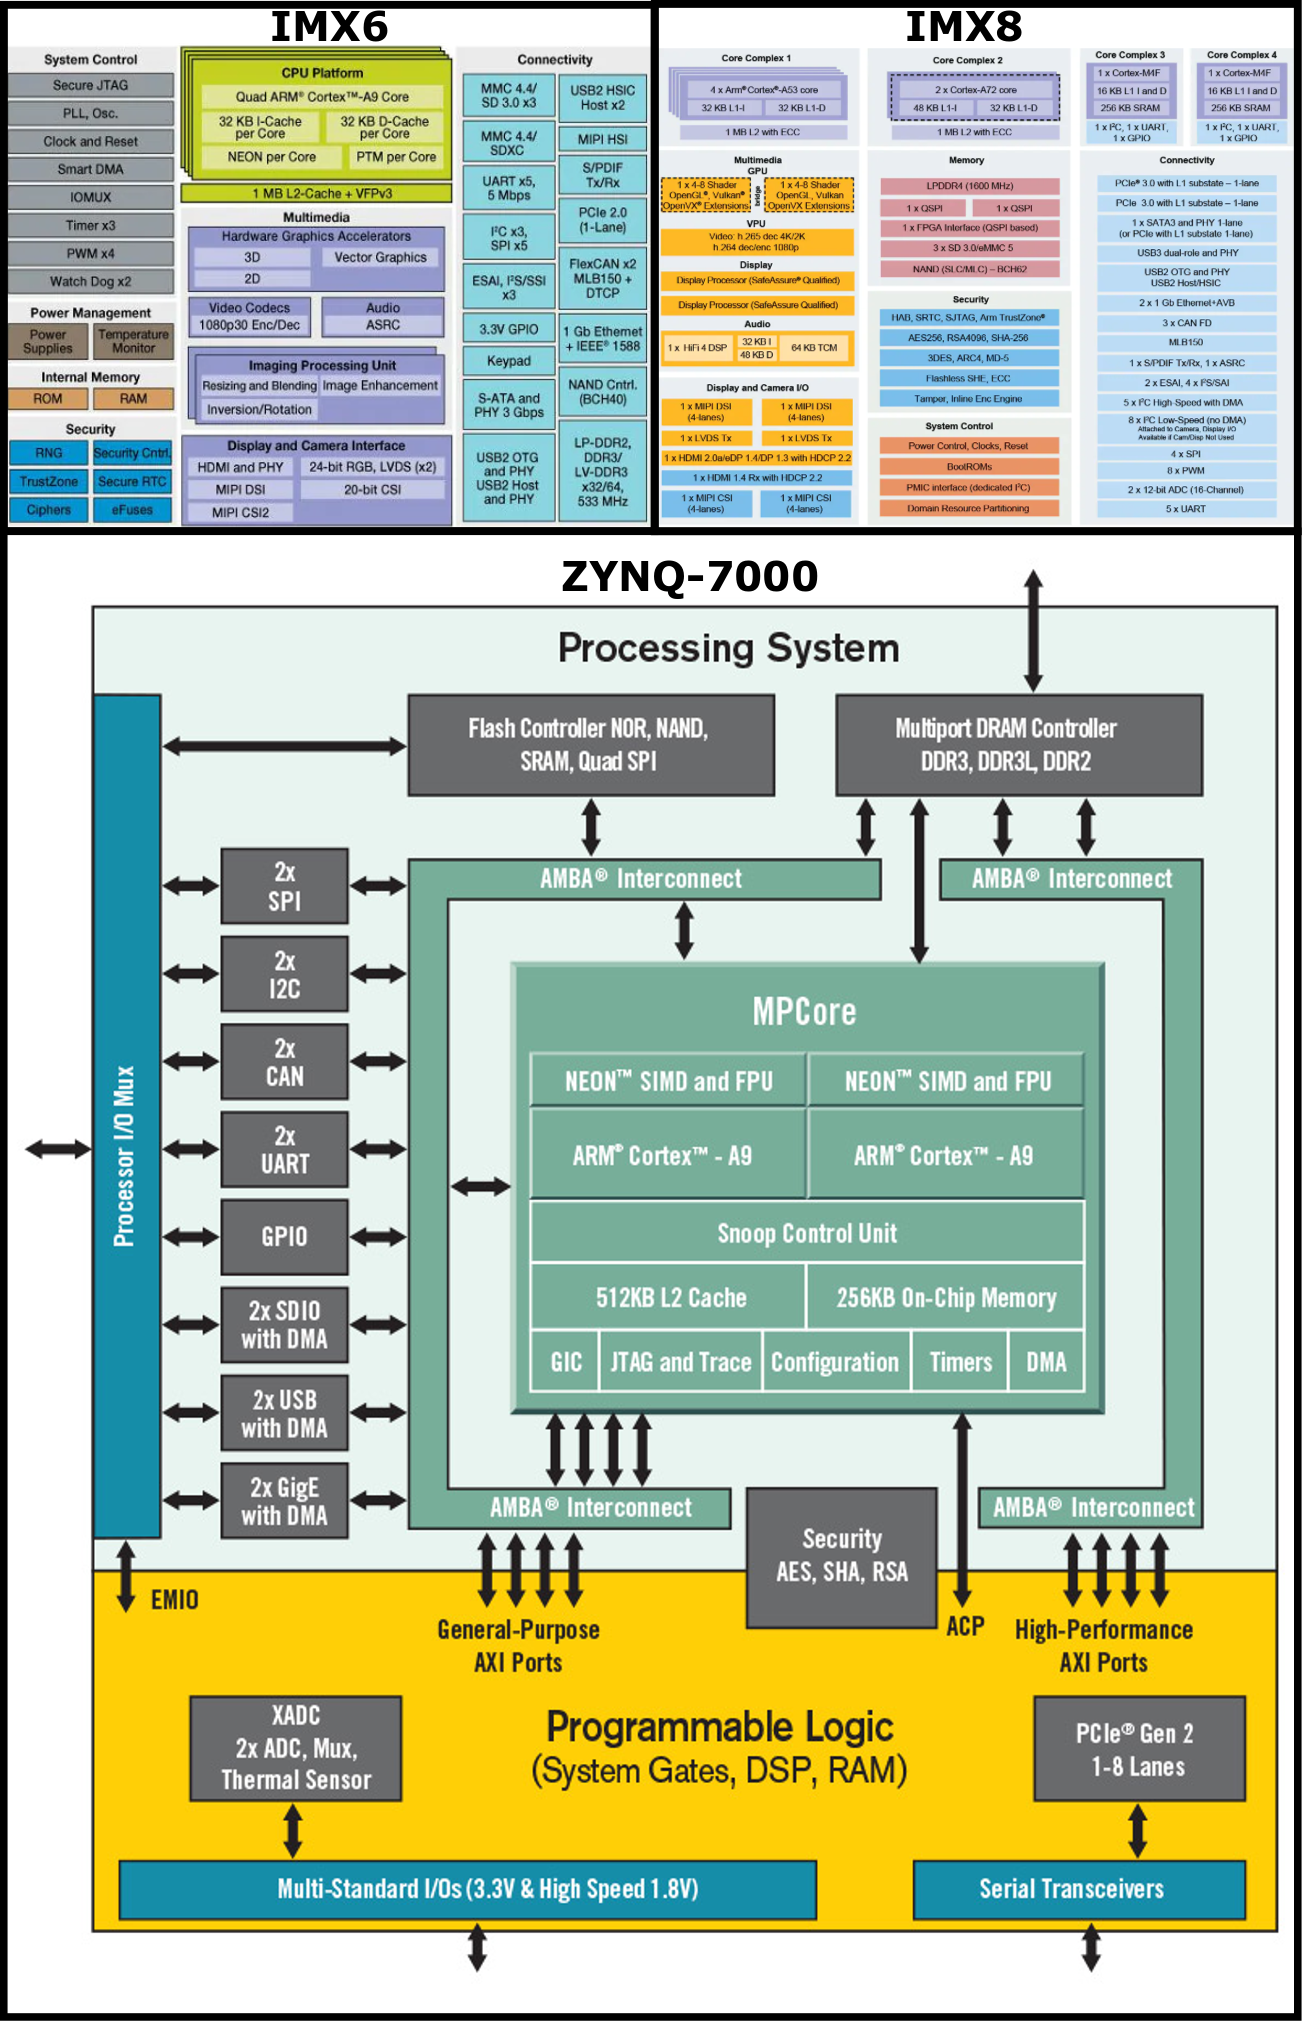
RJ-45 RJ-45 RJ-45 Poiché il throughput dei dati per i requisiti per Gigabit (1/10+Gbps), le interfacce Ethernet sono così elevate, un bus ad alta velocità come PCI, PCIE, USB3.Il bus parallelo X o 16-/32 bit è richiesto per le unità di elaborazione che non dispongono di un MAC integrato. La maggior parte dei microprocessori di fascia alta e del sistema su chips (SOC) (ad esempio, NXP I.Mx6 e i.MX8, Xilinx ZynQ-7000 SOC, Ti Sitara) hanno un controller Gigabit Mac integrato per gestire il trasferimento di dati ad alta larghezza di banda nella rete internamente. Al contrario, alcuni MCU di fascia media (ad esempio, STM32F4 e molte altre serie di cortex Arm o Microchip Pic32m) hanno un Ethernet Mac incorporato 10/100 Mbps incorporato. Sebbene abbiamo menzionato una terza opzione, non è facile trovare una combinazione Gigabit Phy e Mac in un unico pacchetto. Quindi, abbiamo appena incluso questa opzione per completezza; Ad esempio, il microchip LAN7430 e LAN7850 sono disponibili sul mercato. Inoltre, la serie Intel 825xx è un’altra opzione, ma i fornitori generici non si immagazzinano e la disponibilità è soggetta a quantità di ordine minimo (MOQ) e accordi di non divulgazione (NDA). D’altra parte, per l’opzione 10/100 Mbps, è possibile trovare molti di questi dispositivi nelle schede elettroniche a livello di hobby come ENJ2860, ENC424J600 e W5100/W5500 con interfaccia per un’interfaccia periferica seriale (SPI) BUS (SPI) BUS. In generale, la seconda opzione che abbiamo elencato è sempre preferita se l’unità di elaborazione ha un’interfaccia MAC sufficiente (MII) per la quantità di interfaccia gigabit richiesta per il design. Anche con il numero limitato di interfacce MAC sul lato processore, l’uso di switch Ethernet a livello IC può risolvere eventuali problemi se tutte le interfacce Ethernet funzionano allo stesso livello di riservatezza della rete. L’uso del settore della difesa può richiedere la separazione fisica delle interfacce per motivi di sicurezza. Sulla base delle informazioni che abbiamo trattato finora, abbiamo scelto un esempio di progettazione che si baserà sull’uso di un PHY discreto e MAC integrato. Prima di andare oltre, lascia’S look a quali fornitori generano generalmente Gigabit Phy e Mac discreti popolari. Si noti che i criteri di selezione specifici e la considerazione delle loro caratteristiche saranno trattati nelle sezioni seguenti. I dispositivi adatti sono KSZ9031, KSZ9131, VSC8211 e VSC8501 (tutti da microchip/microsemi), adin1300 (dispositivi analogici), max3956 (massima) e dp83867 (Texas), che sono tutti chips gigabit comune. Broadcom è un altro produttore di gigabit phy (serie BCM546X e BCM548x), ma sono generalmente non abbinati con un MOQ elevato e/o hanno un lungo tempo di consegna. LAN7431 e LAN7801 (Microchip), BCM5727 e BCM5720 (Broadcom) sono tutti ICS Gigabit Mac che possono essere trovati sul mercato. Suggerimento: presta attenzione ai requisiti ambientali dei circuiti integrati quando si effettua la selezione. Controllare doppio le tue esigenze in termini di temperatura operativa, conformità ROHS e sensibilità all’umidità oltre ai requisiti elettrici come il livello di tensione di Ethernet, l’impronta del dispositivo, ecc.Magnetici
- Non è necessario un’alimentazione di tensione sul lato isolato poiché il segnale viene trasferito direttamente sul trasformatore.
- I segnali Ethernet (anche 10 Mbps) sono troppo veloci per la maggior parte degli optoisolatori e i trasformatori sono più economici e più facili da ottenere.
- Per loro stessa natura, i trasformatori hanno un rapporto di rifiuto in modalità comune molto elevata (CMRR), che li rende perfetti per le comunicazioni differenziali. Qualsiasi tensione in modalità comune applicata ad entrambi i terminali del trasformatore viene respinta e solo una tensione differenziale tra i terminali viene trasferita sul lato isolato.
- Poiché le coppie di MDI sono coppie differenziali bilanciate controllate dall’impedenza (Z0 = 100 Ω), devono essere strettamente abbinate alla caratteristica caratteristica del cavo intrecciato. Supponiamo che le coppie di cavi abbiano una diversa impedenza dalle coppie MDI. In tal caso, il trasformatore offre il punto ideale per superare qualsiasi discrepanza di impedenza che consente di trasferire il segnale senza alcuna riflessione dovuta a impedenze abbinate. Inoltre, come discuteremo nelle seguenti sezioni, alcuni dispositivi di ricetrasmettitore PHY possono essere basati su coppie MDI sbilanciate e i trasformatori sono ideali per l’uso come convertitore BALUN (bilanciato da non battuto).
- La protezione della tensione di isolamento elevata (lo standard richiede l’immunità a 1500 vac a 50/60 Hz per 60 secondi tra coppie o da una coppia al terreno del telaio) è facilmente ottenuta quando si utilizza l’isolamento magnetico, che protegge il lato PHY dagli effetti degli attacchi ESD.
Un paio di svantaggi dell’uso di un trasformatore sono che blocca il componente DC e non è molto efficiente a basse frequenze. Tuttavia, questi possono essere facilmente risolti dallo schema di modulazione e selezionando un trasformatore appropriato che soddisfa le definizioni standard del protocollo Ethernet scelte.
Dopo aver deciso di procedere con l’utilizzo dell’opzione Transformer e dopo una breve ricerca del fornitore, è più probabile che la prima domanda che hai è se è necessario utilizzare magnetici discreti o un connettore con magnetici Ethernet integrati. Sfortunatamente, non esiste una risposta perfetta e il compromesso tra queste opzioni deve essere analizzato in dettaglio dal designer. Un confronto tra le due opzioni è riassunto nella tabella-1 di seguito (il testo in grassetto indica il vincitore).
Tabella 1. Il compromesso tra magnetici discreti e integrati
| Magnetici discreti | Magnetici integrati con RJ-45 | |
|---|---|---|
| Costo | Più costoso a causa dell’utilizzo di più componenti. | Più economico in quanto il conteggio degli oggetti BOM è inferiore. |
| Assemblaggio | Più complesso con parti più saldate. | L’assemblaggio è solo il connettore ed è quindi pronto per l’uso. |
| Disposizione | Un layout più complesso e scarso può negare i vantaggi elettrici dell’uso di magnetici discreti. | Più semplice e con meno rischio che il layout sia sbagliato. |
| Manutenzione | Le parti non riuscite possono essere risolte e sostituite separatamente. | In caso di guasto, l’intero connettore deve essere sostituito, quindi può essere più costoso da mantenere a lungo termine rispetto all’opzione discreta. |
| Crosstalk/EMC ed ESD | Con l’aiuto di un buon layout, la possibilità di crosstalk tra le coppie è ridotta a Zero. Poiché i magnetici creano un dominio isolato, gli attacchi ESD vengono gestiti in un’area limitata del PCB prima di raggiungere il lato PHY. | Sebbene la schermatura metallica del connettore fornisca alcuni vantaggi EMC, è più suscettibile al crosstalk tra le coppie e un picco di tensione di uno sciopero ESD può essere accoppiato alle coppie MDI PHY più facilmente poiché il trasformatore si trova all’interno di una piccola area. |
| Compatibilità PHY | Compatibile con tutti i fisici a causa di tutte le connessioni che vengono instradate separatamente ai pin. | Alcune connessioni al centro-tap possono essere unite insieme per ridurre il conteggio dei pin, quindi instradati a un singolo pin che può causare il degrado delle prestazioni. |
Alla luce delle informazioni fornite, IT’Soni al designer per selezionare la soluzione migliore per la loro particolare applicazione. Solo per notare che in base alla nostra esperienza, se esiste un tipo di affidabilità e/o requisiti di sicurezza (come MTBF, FME (C) A Requisiti nelle industrie automobilistiche e di difesa), allora l’uso di magnetici discreti è di solito una scelta migliore. Per i progetti commerciali prodotti in serie e l’elettronica a livello di hobby, i magnetici integrati si adattano perfettamente in quanto riducono i costi e semplificano il processo di progettazione. Qui, l’opzione magnetica discreta sarà selezionata per il nostro esempio di progettazione. Di seguito saranno descritti la struttura interna, i criteri di selezione e i diagrammi di connessione per i magnetici discreti.
In primo luogo, i magnetici selezionati dovrebbero avere un blocco di trasformatore per ciascuna delle quattro coppie utilizzate nelle applicazioni Gigabit Ethernet. Inoltre, anche se non è obbligatorio, avere uno strozzamento in modalità comune (CMC) per aumentare l’immunità del rumore in modalità comune è sempre una buona opzione. Sebbene i ricevitori differenziali da soli siano bravi a rifiutare il rumore di modalità comune (CM), con l’aiuto di CMC, il rapporto segnale-rumore e, di conseguenza, il tasso di errore del bit verrà migliorato sul lato ricevitore. In termini di coppie di trasmettitori, la CMC diminuisce le emissioni EM causate dal rumore CM accoppiato sulle coppie di Phy MDI. Un altro componente opzionale nel magnetico è un trasformatore automatico che crea un percorso ad alta impedenza per i segnali Ethernet differenziali mentre crea un percorso a bassa impedenza per i segnali CM.
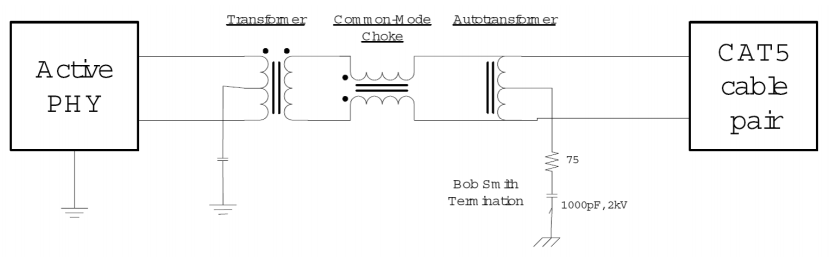
Per riassumere, come mostrato nella Figura 5 sopra, un trasformatore di isolamento 1: 1 e uno strozzamento in modalità comune sono sempre inclusi nei magnetici Ethernet disponibili sul mercato. La parte facile del processo di selezione è verificare che la tolleranza di avvolgimento sia inferiore a ± 5%e verifica che la tensione di isolamento, la frequenza di lavoro, la CMRR e il rapporto crosstalk siano tutti conformi allo standard IEEE per il gigabit Ethernet Pinout. La selezione di magnetici con un trasformatore automatico è un altro compromesso da considerare per il progettista, garantendo la conformità ai requisiti EMI/EMC a livello di sistema più qualsiasi requisito derivato da autorità come FCC sono entrambi fattori vitali. La selezione dell’opzione magnetica a 12 finali aumenterà i costi riducendo il rischio di fallimento nei test EMC. In alternativa, l’opzione Magnetica a 8 giure è più economica e consente un buon design di layout, ma potrebbe essere necessario mitigare il rischio di guasto al test EMC. È una buona pratica selezionare l’opzione magnetica a 12 finestre se l’interfaccia Ethernet fa parte di un sistema digitale che genera molto rumore. Se si desidera un Winding a 8 circostanze, prendi in considerazione la possibilità di collegare il lato CMC al lato cavo per migliori prestazioni EMI (si noti che anche il collegamento di questi al contrario funzionerà). Laddove venga selezionato un Winding 12, il trasformatore automatico deve essere collegato al lato cavo per il funzionamento corretto. Pulse Electronics, Bel Fuse, Halo, Bourns e TDK sono tutti produttori di magnetici generalmente riforniti. Per evitare qualsiasi confusione quando si legge il foglio dati, in genere, le etichette dei pin che iniziano “MX” sono destinati ad essere collegati a “media” (cavo) e etichette a perno che iniziano “Td” sono collegati al lato Phy.
Affrontare le questioni relative all’EMC può sembrare “Magia nera,” E così prima di eseguire i test, è difficile essere totalmente sicuri se i livelli saranno entro limiti. Pertanto, un designer deve utilizzare ogni tecnica di riduzione del rumore disponibile e avere alcune opzioni di miglioramento alternative pronte a mitigare il rischio per garantire che i livelli siano abbastanza bassi nella progettazione finale. Indipendentemente dalla topologia in Ethernet Magnetics, sia il trasformatore di isolamento 1: 1 che il trasformatore automatico hanno i loro tocchi centrali instradati ai pin per fornire ulteriori opzioni di terminazione, filtro e polarizzazione.
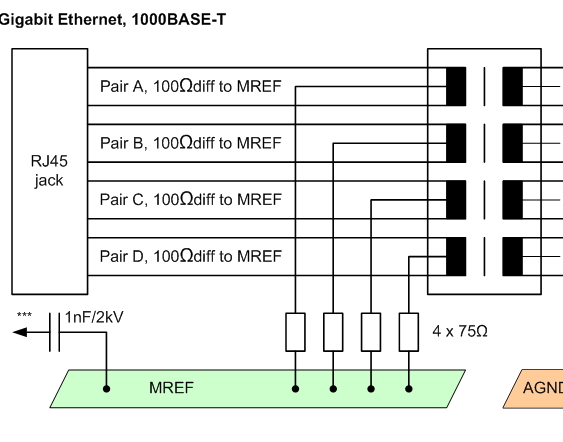
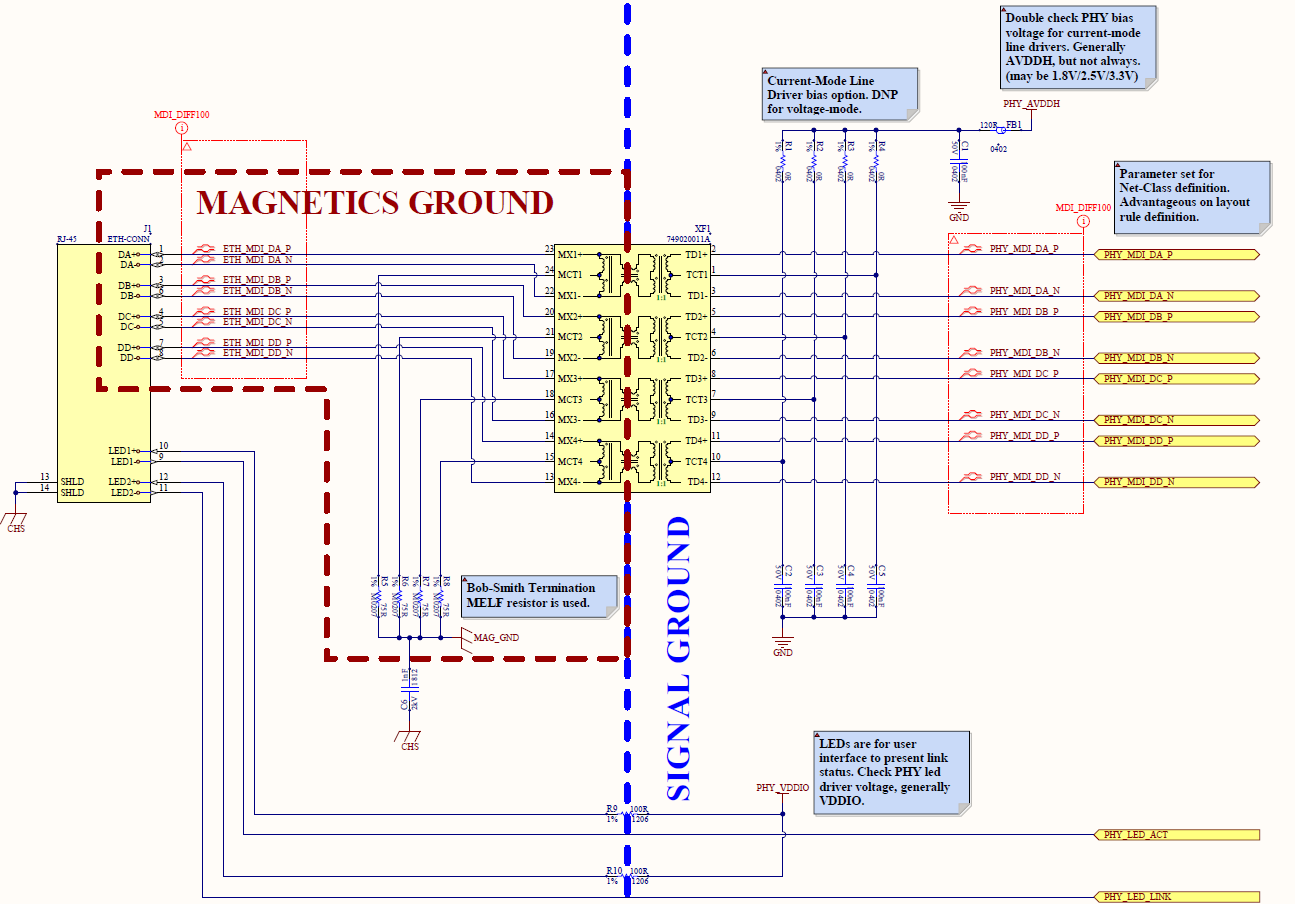
Secondo il brevetto di Robert (Bob) W. Smith, le relazioni coppia-to-coppia di cavi UTP formano le linee di trasmissione l’una rispetto all’altra. Se la linea di trasmissione non viene terminata correttamente, allora esiste la possibilità di una riflessione che degraderà la qualità del segnale. Per prevenire i riflessi, si consiglia di essere terminato separatamente ogni tocco centrale sul lato cavo (inclusi i componenti a 8 o 12 verticali). È anche una buona pratica aggiungere un condensatore ad alta tensione tra il resistore di terminazione e il telaio per formare un filtro aggiuntivo per la riduzione del rumore in modalità comune, simile alla topologia di terminazione divisa. Si noti che ogni tocco centrale dovrebbe avere un resistenza di terminazione individuale, mentre solo un condensatore è adeguato per tutte e quattro le connessioni del telaio. (Vedi le figure 6 e 7 sotto)
SUGGERIMENTO: è una buona pratica utilizzare resistenze di terminazione Melf 75 ohm resistenti alle aumenti per aumentare l’immunità ESD sul lato cavo del magnetico, sebbene i resistori Melf siano altamente frustranti per gli assemblatori.
Quando si tratta del rubinetto centrale sul lato PHY, questo dovrebbe essere generalmente collegato alla terra del segnale usando un condensatore per scopi di filtraggio aggiuntivi. Come i resistori di terminazione Bob-Smith, ogni rubinetto centrale per le coppie dovrebbe avere i propri condensatori per impedire qualsiasi flusso di corrente randagio tra ciascuna coppia. Questo rubinetto centrale può anche essere utilizzato per fornire la tensione di polarizzazione in modalità comune richiesta necessaria dalla topologia PHY e/o tirare la linea su/giù in base a diverse configurazioni di driver di linea sul lato PHY. Controlla attentamente il foglio dati PHY per identificare quali configurazioni di distorsione e driver di linea sono applicabili. Questi saranno discussi ulteriormente nella prossima sezione.
 Gigabit Phy
Si dice che il PHY sia il punto critico in cui il trasferimento di dati Ethernet da “Digitale” mondo nel “Analogico” si verifica il mondo reale e viceversa. Come si può vedere nella Figura 8 di seguito, il PHY è l’ultimo componente attivo prima che il segnale vada al connettore (e al magnetico) in tutte e tre le opzioni di configurazione.
Durante il processo di selezione PHY, solo due domande fondamentali saranno i determinanti critici per la selezione dei dispositivi poiché la maggior parte delle proprietà definite standard sono automaticamente incluse in qualsiasi PHY IC. La prima domanda è la determinazione dell’interfaccia per la connessione ai dispositivi di livello del collegamento dei dati (MAC) e la seconda domanda è la determinazione delle opzioni supportate dai media per la connessione lato cavo. Come precedentemente affermato, il ricetrasmettitore PHY ha un “Interfaccia dipendente dai media” (MDI) per comunicazioni del mondo reale e a “Interfaccia indipendente Media” (MII) per le comunicazioni MAC. La convenzione di denominazione MII può essere considerata un marchio generico che viene utilizzato anche per i prodotti (i.e., Fare riferimento a biscotti interamente neri con crema alla vaniglia come Oreo). Ci sono cinque alternative disponibili, che sono MII, RMII, GMII, RGMII e SGMII (in breve, facciamo riferimento a questi tutti come “xmii”). Ognuno di questi sarà ulteriormente dettagliato nella sezione successiva. Il PHY deve avere un’interfaccia adatta con il Mac selezionato. Allo stesso modo, è necessario considerare il requisito a livello di sistema del mezzo di trasmissione, come il cavo di rame e le fibre ottiche. Se è necessario utilizzare un cavo UTP in rame, PHY dovrebbe avere un’interfaccia MDI adatta per il magnetico e il connettore RJ-45.
Per dimostrare questo punto, è necessario controllare la pagina del prodotto del PHY selezionato nell’esempio di progettazione, che è KSZ9131. Ci sono due opzioni disponibili, KSZ9131MNX e KSZ9131RNX. Mentre la precedente opzione supporta GMII/MII, la seconda supporta solo RGMII. Se il Mac selezionato ha solo l’interfaccia RGMII, allora KSZ9131MNX sarebbe la selezione sbagliata. Non è necessario menzionare il lato MDI in quanto questo è relativamente più chiaro quando si tratta di selezionare il PHY corretto, con la scelta tra interfacce di cavi in fibra e rame.
Leggere e comprendere qualsiasi foglio dati Gigabit PHY potrebbe non apparire così facile a prima vista poiché ci saranno molte proprietà definite standard elencate nella sezione Funzionalità. A meno che tu non abbia bisogno di creare un’implementazione speciale di un’interfaccia Gigabit Ethernet, la maggior parte di queste funzionalità sono solo “bello da avere” opzioni che possono rendere la vita un po ‘più semplice. Cercheremo di descriverne alcuni brevemente e se ritieni che siano necessarie alcune informazioni extra per la tua applicazione specifica, basta Google la parola chiave appropriata:
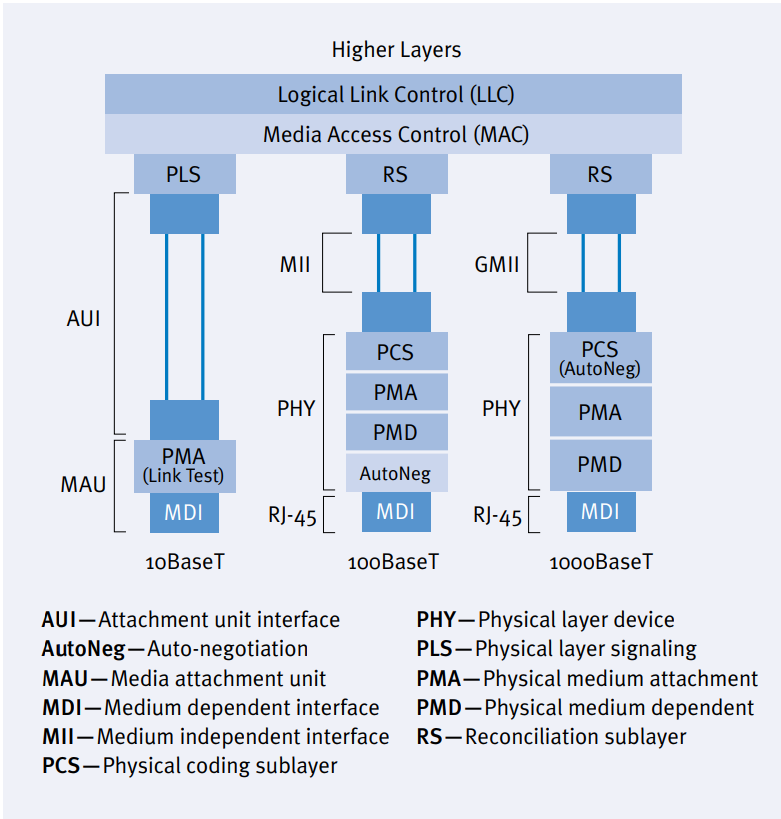
- Auto negoziazione: Questo è meglio definito come il reciproco accordo da parte dei dispositivi di rete che condividono una connessione cablata su quale velocità, duplex e controlli dovrebbero essere tutti utilizzati per gestire il loro uso del collegamento. Questa funzione è molto utile per la compatibilità all’indietro e in avanti ed è un requisito obbligatorio per qualsiasi gigabit Ethernet.
- Auto MDIX (crossover): Per il funzionamento 10/100base, le coppie TX devono essere dirette a coppie Rx e viceversa. La soluzione primitiva era cambiare l’ordine di coppia nel connettore del cavo. Ciò si è quindi evoluto in una modifica all’ordine del connettore del dispositivo (MDI per l’ordine dritto utilizzato con un PC e MDIX per l’ordine inverso utilizzato con un interruttore/hub). Infine, gli ingegneri HP hanno brevettato il protocollo Auto-MDIX che consente a PHY di decidere le coppie di trasmissione/ricezione e stabilire il collegamento di comunicazione adeguato. Il motivo principale per l’utilizzo di questa funzione è la compatibilità all’indietro e per rimuovere la necessità di utilizzare i cavi Crossover UTP poiché le coppie di Gigabit Ethernet sono bidirezionali e utilizzare algoritmi diversi nel PHY come la cancellazione dell’eco.
- Ethernet efficiente dal punto di vista energetico (EEE): Come si può vedere con il nome, se il PHY ha la funzione EEE, quindi se non è necessario non essere inviati dati per un tempo specifico, il trasmettitore viene automaticamente messo in modalità IDLE a bassa potenza, facendo sapere a tutti i dispositivi connessi che si trova in questo stato inviando pacchetti LPI. Poiché il ricevitore è sempre attivo, non vi è alcun rischio di interrompere le comunicazioni e, in genere, questo può portare a risparmi di potenza di oltre il 50%.
- Protocollo temporale di precisione IEEE 1588 (PTP): Questa funzione è generalmente necessaria per applicazioni in tempo reale che vanno dall’automazione delle telecomunicazioni. Le caratteristiche integrate 1588 possono generare segnali Ethernet di orologi a bassa sincronizzazione rigorosamente sincronizzati, timbrare i pacchetti e trigger eventi su un GPIO.
- Ethernet sincronizzato (Synce): Per le comunicazioni critiche temporali ad alta larghezza di banda come il trasferimento vocale e video in tempo reale, il buffering di dati su ciascun nodo deve essere ridotto al minimo e, di conseguenza, tutti i nodi devono essere strettamente sincronizzati con un segnale di clock condiviso. La synce viene creata per trasportare le informazioni sull’orologio tra i nodi utilizzando i dispositivi PHY. Ogni PHY recupera il segnale di clock e utilizza un PLL interno o esterno per rimuovere qualsiasi jitter prima di utilizzare il segnale per sincronizzare le operazioni.
Ethernet Phy include blocchi di codifica e modulazione secondo lo standard IEEE per superare eventuali limitazioni fisiche che consentono di essere efficienti il cavo CAT5 UTP e la certificazione per frequenze fino a 125 MHz. Se il PHY invia ogni bit in un ciclo di clock (come 10base), sarebbe necessario un cavo che supporta una frequenza di 1 GHz. Invece di inviare ogni bit in un ciclo di clock, il 100/1000base ne trasmette uno “Baud” per ciclo con codifica applicata. Il 100Base codifica per ogni gruppo a 8 bit in un pacchetto a 10 bit (schema 4b/5b o 8b/10b) per aumentare l’affidabilità, il che significa che deve inviare una velocità di 125 mbaud che richiede una velocità di clock di 125 MHz.
Gigabit Ethernet utilizza la modulazione PAM-5 che utilizza cinque livelli di tensione Ethernet e codifica due bit per ciclo di clock usando quattro diversi livelli di tensione in ciascuna coppia; Il livello di quinta tensione viene utilizzato per la correzione degli errori. La differenza principale tra 100base e 1000base è che Gigabit Ethernet utilizza tutte e quattro le coppie in modo bidirezionale e allo stesso tempo. Usando la matematica di base, possiamo vedere che 1000 Mbps / 4 = 250 Mbps per coppia e codificando due bit in ciascun ciclo si traduce in una frequenza di clock a 125 MHz. Pertanto, utilizzando la stessa velocità di baud e la frequenza dell’orologio di Ethernet veloce, Gigabit Ethernet utilizza tutte le risorse disponibili in modo più efficiente e aumenta la velocità del collegamento, mantenendo i limiti certificati del cavo CAT5 relativamente economico piuttosto che dover utilizzare cavi di categoria più alti più costosi.
La modulazione/codifica utilizzata è molto comune in tutto il mondo della comunicazione e tutti i ricetrasmettitori non dovrebbero avere problemi a modulare e demodulare con successo (mod/demod) i segnali Ethernet. Poiché il gigabit Ethernet Phy è un dispositivo di ricetrasmettitore compatibile all’indietro, possiamo capire perché ha bisogno di una sorgente di clock di 10 MHz (10base) e 125 MHz (100/1000base) per i processi Mod/Demod. Inoltre, altri riferimenti all’orologio come 2.5 MHz, 25 MHz o 125 MHz possono essere richiesti per Phy-to-MAC “xmii” comunicazioni a seconda del tipo di interfaccia selezionato. Generalmente, un PHY avrà anche un’output di clock da 25 MHz o 125 MHz per la sincronizzazione con altri fisici o come riferimento di input per il dispositivo MAC.
Tutti i fisici Ethernet disponibili sul mercato hanno un sintetizzatore di orologio PLL interno, quindi hai solo bisogno di un cristallo o oscillatore di riferimento, generalmente a 25 MHz. È sempre una buona idea ricontrollare il foglio dati per vedere se ha un driver di cristallo incorporato che lo rende in grado di utilizzare Crystal. Generalmente, si consiglia ai requisiti di accuratezza migliore di 50 ppm e l’utilizzo di un oscillatore può rendere il layout più semplice. Ancora una volta, è un compromesso per i progettisti in termini di prezzo, stabilità e sforzo di layout. Devi stare attento a controllare la capacità di carico di cristallo se si seleziona questa opzione.
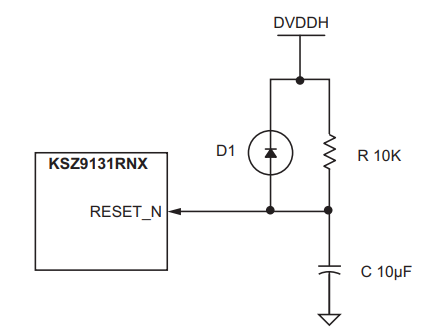
IL “cinghia” O “bootstrap” La terminologia utilizzata per i dispositivi Ethernet determina le impostazioni con codice duro per parametri come indirizzo del dispositivo, modalità, selezione XMII, abilitazione dell’orologio, ecc. Prima che il dispositivo completasse l’accensione. Si consiglia vivamente di verificare attentamente il foglio dati per le opzioni della cinghia poiché queste sono dipendenti dal fornitore e possono essere soggetti a modifiche tra ciascun dispositivo. Il punto cruciale qui è regolare il tempo di ripristino richiesto affinché i pin cinguali si depositino al livello di tensione desiderato, che viene facilmente regolato utilizzando un circuito di ritardo RC.
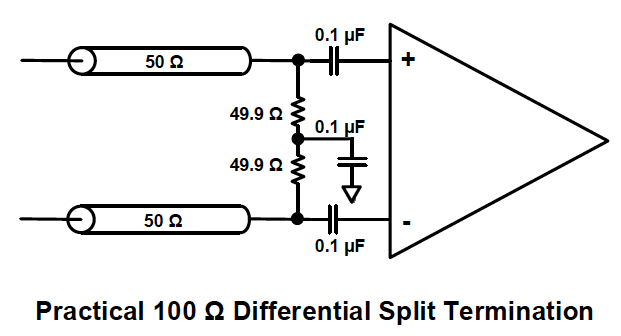
Un altro punto relativo alla selezione di Phy è verificare se ha resistori di terminazione interna o meno. La loro presenza è fondamentale per l’integrità del segnale, sia per l’MDI che per i lati MII. L’MDI utilizza coppie differenziali bilanciate, quindi se il PHY non ha resistori di terminazione su chip, deve essere aggiunta la terminazione divisa parallela (preferita al rumore di modalità comune) alla scheda. Allo stesso modo, l’interfaccia XMII dovrebbe avere resistori di terminazione delle serie, on-chip o a bordo.
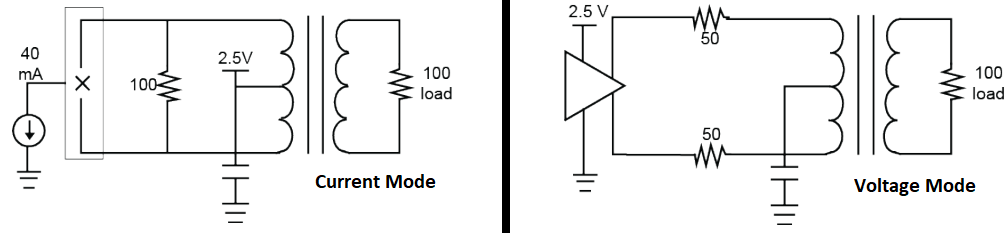
Come accennato brevemente, mentre descrivi l’uso del tocco del centro magnetico, ci sono due tipi di driver di linea disponibili per Gigabit Ethernet: modalità corrente e modalità di tensione. Il designer dovrebbe controllare il driver della linea Phy per una connessione centrale di tap centrale e di terminazione divisa magnetica. Poiché i conducenti in modalità di tensione hanno vari vantaggi rispetto alla modalità corrente, al giorno d’oggi, questo tipo di driver di linea è più diffuso tra i dispositivi. Tuttavia, il progettista dovrebbe essere ancora a conoscenza dei requisiti del driver della linea in modalità corrente per diversi aspetti di progettazione.
Suggerimento: per ulteriori letture, controlla il microsemi “Nota dell’applicazione ENT-AN0106”.
La maggior parte dei dispositivi Ethernet (Phy, Mac e Switch) necessita di 1.2 V Rilico di alimentazione per i nuclei analogici e digitali, nonché per la potenza PLL. Altre forniture analogiche, digitali e IO sono generalmente selezionabili da 3.3 V, 2.5 V e 1.8 V e il foglio dati deve essere attentamente controllato per lo schema di alimentazione richiesto. Per consentire il funzionamento a fornitura singola, il dispositivo può avere un controller LDO integrato (E.G., Nel KSZ9131) che guida un FET per regolare il 3.3 V o 2.5 V di fornitura fino al 1 richiesto.2 V di alimentazione. Se la scheda ha già un 1 separato.2 v alimentazione, quindi questa opzione potrebbe non essere necessaria. Poiché la selezione FET è rigorosamente correlata al controller, i progettisti dovrebbero seguire le raccomandazioni all’interno del foglio dati per le specifiche FET.
Sebbene sarà dettagliato nella prossima sezione, vale la pena ricordare che Phy e Mac dovrebbero avere una connessione di interfaccia di gestione in cima al “xmii” connessioni per stabilire comunicazioni corrette.
Dopo aver selezionato il PHY corretto per soddisfare i requisiti e seguire le raccomandazioni di cui sopra, il design schematico è abbastanza standard indipendentemente dal dispositivo scelto e segue questi passaggi:
- Fornire energia corretta ai binari con condensatori di disaccoppiamento in blocco e locali
- Collegamenti a magnetici e connettore con LED
- Collegamenti a Mac con XMII
- Connessioni a Mac per l’interfaccia di gestione (MIIM)
- Fornire l’ingresso dell’orologio corretto
- Controlla e organizza “cinghia” opzioni
- Controllare e disporre le opzioni di terminazione e di polarizzazione
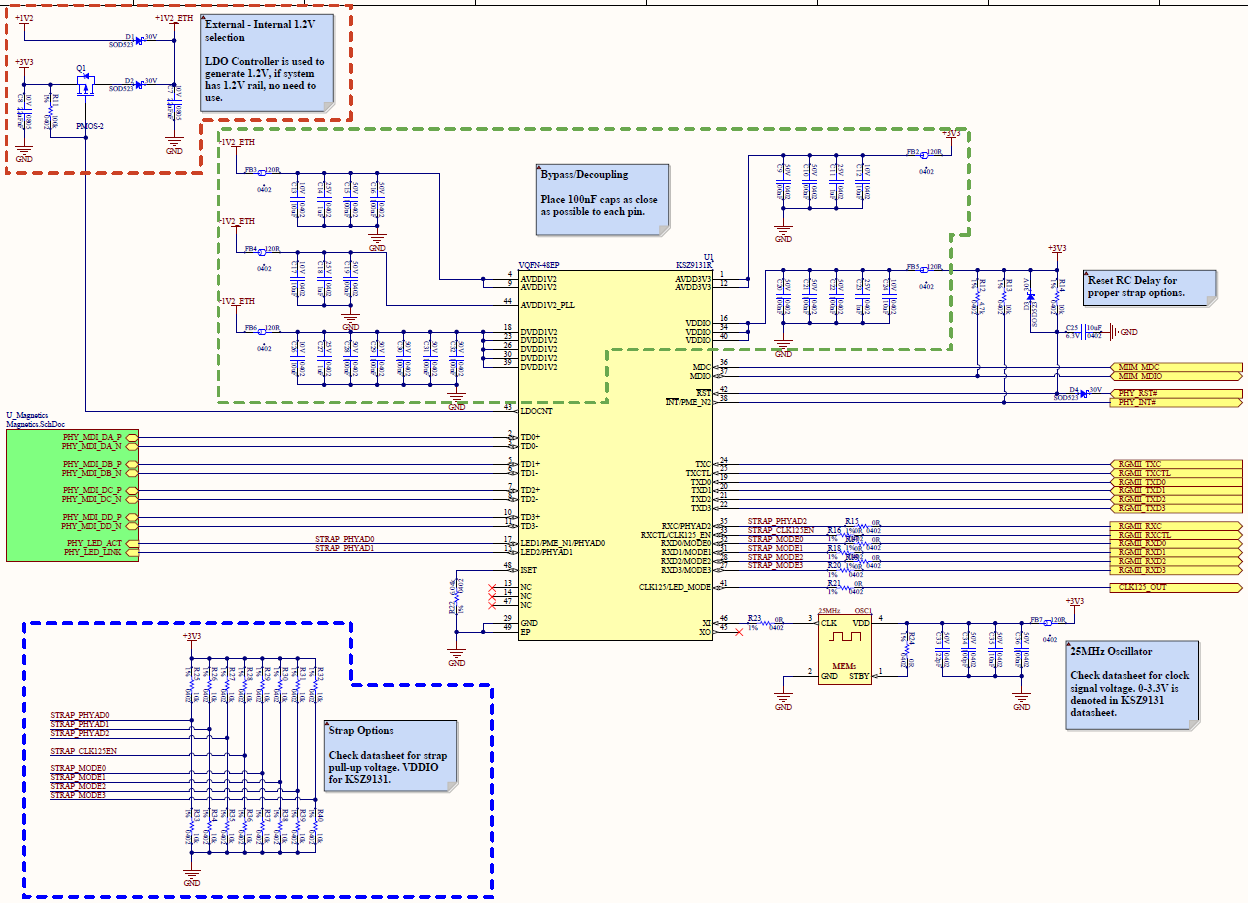
Un design schematico di esempio che utilizza KSZ9131 PHY è fornito nella Figura 13 di seguito. Alcune note esplicative e connessioni PIN specifiche del dispositivo sono riportate all’interno dello schema. Puoi trovare i file schematici per questa figura su GitHub, così’è molto più facile da visualizzare in Altium Designer.
PHY a MAC Communication
I dati digitalizzati e demodulati/decodificati vengono trasferiti nel dispositivo di livello di collegamento dati MAC tramite il “xmii” Interfaccia indipendente dai media. La maggior parte delle variazioni MII (ad eccezione di SGMII) sono interfacce parallele e sono simili a un bus di memoria parallela. I segnali Ethernet trasmessi e ricevuti devono essere sincronizzati usando i segnali di clock. È fondamentale tenere presente che la tecnologia in evoluzione non solo aumenta i requisiti di larghezza di banda, ma può anche provocare molte interfacce in uso contemporaneamente. Questo è il motivo per cui avere almeno un perno GPIO può essere prezioso per il design complessivo a prova di futuro.
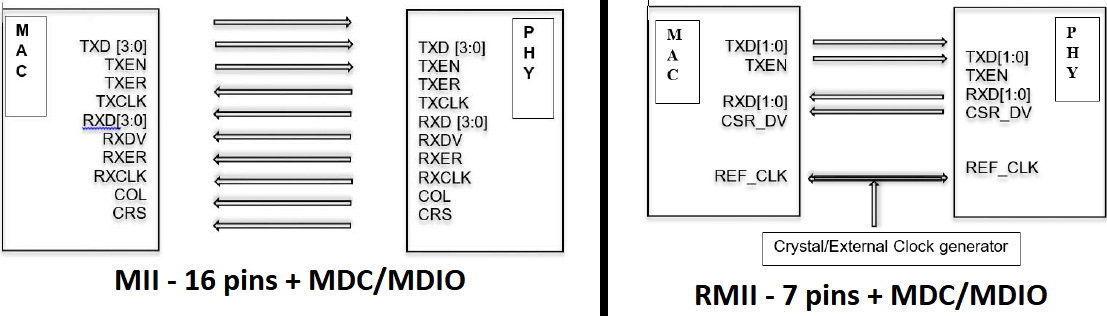
All’inizio, un’interfaccia Ethernet da 10/100 Mbps con un MII basato su un orologio da 25 MHz aveva 16 pin definiti. Quindi, con l’aspetto della modalità MII ridotta (RMII), la frequenza dell’orologio è stata raddoppiata a 50 MHz e il conteggio dei pin è stato ridotto a 7. Poiché il throughput dei dati del MII e dell’RMII non è adatto a Gigabit Ethernet, abbiamo vinto’T entra in dettaglio in questo articolo per questi due tipi di dispositivi, ad eccezione dell’elenco dei pin nella Figura 14 di seguito.
Il gigabit-mii (GMII) supporta velocità massime di 1 Gbps utilizzando una frequenza di clock a 125 MHz, utilizza 25 pin ed è completamente compatibile all’indietro con le specifiche MII. Le descrizioni del segnale sono riportate nella Tabella 2 di seguito.
Tavolo 2. Elenco segnale GMII
| Nome del segnale | Descrizione del segnale | Segnale diretto | |
| TXD [7..0] | Dati da trasmettere | Mac a Phy | Trasmettitore |
| Gtxclk | Segnale di clock per 1 Gbps (125 MHz) | Mac a Phy | |
| Txclk | Segnale di clock per 10/100 Mbps (2.5/25 MHz) | Mac a Phy | |
| Txen | Abilita del trasmettitore | Mac a Phy | |
| Txer | Errore del trasmettitore (per corrompere intenzionalmente il pacchetto, se necessario) | Mac a Phy | |
| RXD [7..0] | Dati ricevuti | Phy a Mac | Ricevitore |
| Rxclk | Segnale di clock ricevuto (recuperato dai dati ricevuti) | Phy a Mac | |
| Rxdv | Segnale valido dei dati | Phy a Mac | |
| Rxer | Ricevere errore | Phy a Mac | |
| COL | Rilevamento delle collisioni solo per la modalità Half-Duplex | Phy a Mac | |
| CS (CRS) | Senso del vettore solo per la modalità Half-Duplex | Phy a Mac |
Il GMII ridotto (RGMII) è quasi il gigabit phy più popolare dell’interfaccia MAC in quanto riduce il conteggio del segnale della metà rispetto al GMII ed è simile al MII/RMII. Per le comunicazioni Gigabit, i dati sono clock sia sui bordi di caduta che in aumento dell’orologio da 125 MHz, il che si traduce in una dimessa del conteggio dei segni di dati. Se è necessaria una compatibilità all’indietro con la comunicazione 10/100 Mbps, viene utilizzato solo il bordo di salita per il clocking dei dati. Oltre alla riduzione del segnale di dati, il modello RGMII Time-Multiplexs il segnale Txen con il segnale Txer in TxCTL e l’RXDV con il segnale RXER in RXCTL eliminando i segnali COL e CRS. Un totale di 12 pin di segnale sono usati per RGMII e le descrizioni del segnale sono riportate nella Tabella 3 di seguito.
Tabella 3. Elenco del segnale RGMII
| Nome del segnale | Descrizione del segnale | Direzione del segnale | |
| TXD [3..0] | Dati da trasmettere | Mac a Phy | Trasmettitore |
| TXC | Trasmissione dell’orologio 2.5 MHz per 10 Mbps 25 MHz per 100 Mbps 125 MHz per 1 Gbps (doppio bordo) | Mac a Phy | |
| Txctl | Multiplexing di txen e txer Sul bordo dell’orologio in aumento: Txen Sul bordo dell’orologio in caduta: (txen xor txer) | Mac a Phy | |
| RXD [3..0] | Dati ricevuti | Phy a Mac | Ricevitore |
| RXC | Ricevere l’orologio 2.5 MHz per 10 Mbps 25 MHz per 100 Mbps 125 MHz per 1 Gbps (doppio bordo) | Phy a Mac | |
| Rxctl | Multiplexing di rxdv e rxer Sul bordo dell’orologio in aumento: RXDV Sul bordo dell’orologio in caduta: (RXDV XOR RXER) | Phy a Mac |
Il segnale TXC è fornito dal Mac e il PHY fornisce il segnale RXC. Entrambi sono segnali di orologio sincronizzati dalla sorgente e usano sia i bordi di caduta che in aumento dell’orologio, il che rende i tempi più critici. Lo standard RGMII richiede l’aggiunta di un ritardo di clock tra 1.5 ns e 2 ns per i segnali TXC e RXC per garantire che i segnali di dati validi vengano elaborati durante la caduta e l’aumento dei bordi. Fortunatamente, la maggior parte dei dispositivi PHY e MAC supportano RGMII-ID (ritardo interno RGMII) e non sono necessarie ulteriori azioni se non per abilitare questa funzione ID e regolare il tempo di ritardo. Tuttavia, il designer deve essere sicuro al 100% che sia il Mac che il PHY supportano questa funzione di ritardo interno. Se non è supportato da uno o entrambi i dispositivi, il ritardo deve essere applicato come parte del layout PCB utilizzando serpensi progettati correttamente, come mostrato nella Figura 15 di seguito.
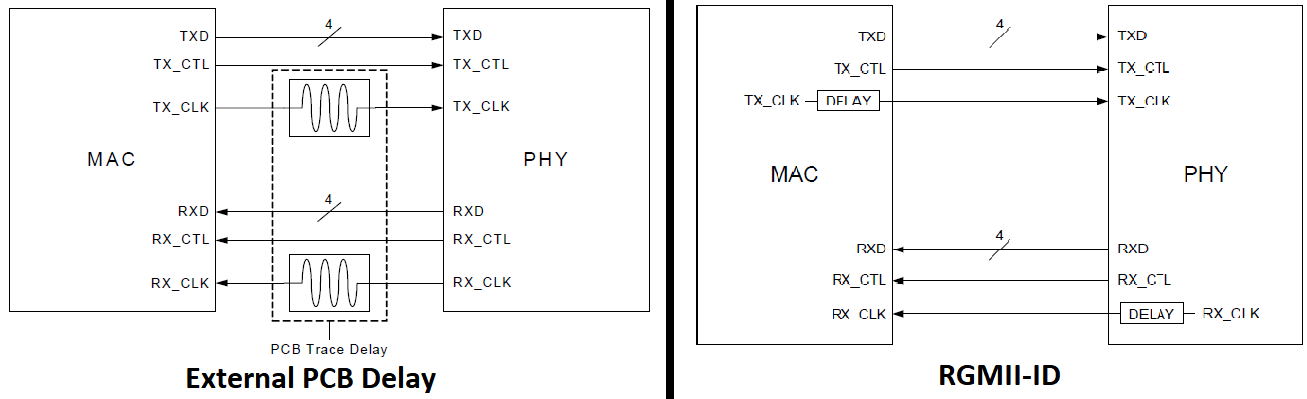
Mentre guarda la Figura 15, la tua attenzione può essere attirata da uno strano punto: i segnali TX sul lato Mac sono collegati ai segnali TX sul lato PHY. Ciò è dovuto alle convenzioni di denominazione; Ogni trasmettitore e ricevitore è denominato rispetto al lato Mac, il che significa che i segnali sul lato PHY che sono etichettati con TX e Rx corrispondono rispettivamente al ricevitore PHY e al trasmettitore PHY. Controllare sempre le convenzioni di denominazione prima di progettare il layout Ethernet.
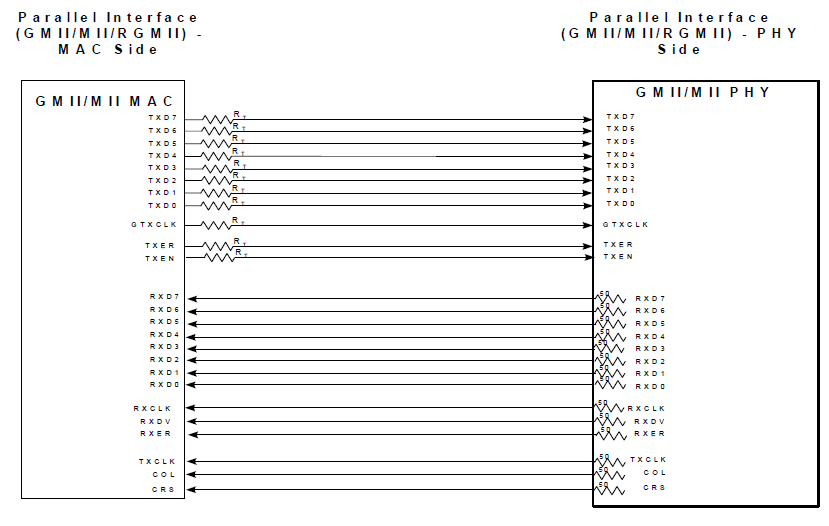
Le topologie in autobus parallele singolo necessitano di una risoluzione delle serie sul lato del conducente per abbinare l’impedenza del driver di uscita sia l’impedenza caratteristica della linea, per prevenire riflessi e problemi EMI. I segnali XMII devono essere di 50 ohm, single-e-end e i segnali TX devono essere abbinati a TXC (TXCLK). Allo stesso modo, i segnali RX devono essere lunghi abbinati a RXC (RXCLK). I progettisti dovrebbero controllare la scheda tecnica PHY e Mac per la presenza di resistori di terminazione interna e, se non esistono, devono essere messi a bordo. Il valore del resistore sarà la differenza tra z0 = 50 ohm e l’impedenza dell’uscita del driver di linea. Generalmente, i valori tra 20 ohm e 40 ohm funzionano, ma potrebbero essere necessari alcuni tentativi ed errori per ottenere le migliori prestazioni.
GMII seriale (SGMII) è un concetto piuttosto diverso rispetto alle altre modalità in quanto è simile a un serializzatore/deserializer (SERDES), usando una coppia TX, una coppia Rx e una coppia di orologi di riferimento. La frequenza dell’orologio è di 625 MHz DDR, che è relativamente alto. I dati GMII paralleli sono codificati, utilizzando il formato 8b/10b, in coppie TX e RX. SGMII riduce il conteggio dei pin e aumenta la velocità, ma il rovescio della medaglia è che il layout è più complicato che per i metodi XMII. Inoltre, la maggior parte dei Mac gigabit integrati disponibili sul mercato hanno solo supporto per le interfacce XMII. Se il design necessita di un’interfaccia Ethernet da 1 g+, SGMII è l’unica opzione per la connessione PHY a Mac.
La maggior parte delle interfacce ad alta velocità SERDES richiedono un accoppiamento capacitivo per prevenire i disallineamenti di tensione in modalità comune trasmettitore. Si consiglia di avere almeno segnaposto per condensatori in serie da 100 NF vicino al lato TX delle coppie SGMII, insieme a resistori di terminazione parallela in base all’impedenza della coppia differenziale (di solito 100 ohm o 150 ohm).
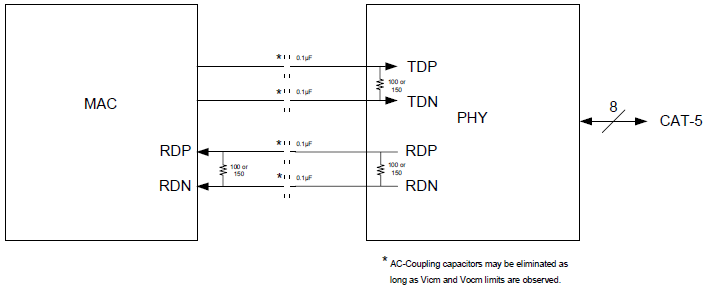
Oltre alle interfacce XMII sopra menzionate’ conteggio dei pin, è necessario aggiungere due segnali per l’interfaccia di gestione MII (interfaccia MIIM o MDIO/MDC). Questa interfaccia è simile al bus i2c ed è utilizzata dai dispositivi di livello superiore (come il Mac) per acquisire lo stato PHY e per programmare i registri PHY per sintonizzare i parametri di runtime modificabili come le impostazioni dell’orologio e le routine di fissaggio. Il segnale MDC è un orologio da 25 MHz fornito dal Mac e MDIO è un segnale di dati a droghe aperte bidirezionale, quindi l’MDIO deve essere tirato su in base al conteggio dei dispositivi PHY condiviso (generalmente ha bisogno di un resistore tra 1.5 k ohm e 10 kilohms). Oltre a definire l’interfaccia di gestione seriale (SMI) utilizzando gli stessi pin, alcuni produttori usano anche i pin MDC/MDIO per colmare l’I2C o SPI per facilità di utilizzo, specialmente negli switch Ethernet.
Switch Ethernet
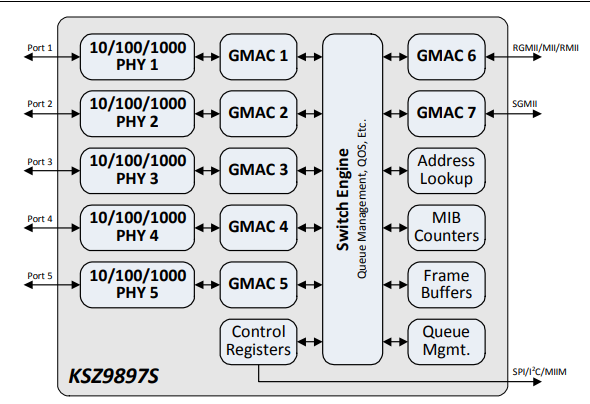
Vale la pena ricordare che potrebbe non essere necessario aggiungere più dispositivi Ethernet Phy e Mac sul tuo circuito. Gli switch Multiport PHY e/o Mac sono un modo popolare per aumentare il conteggio delle interfacce Ethernet utilizzando un dispositivo. Alcuni switch hanno solo interfacce PHY allo switch e alcuni altri combinano le interfacce Phy e Mac (XMII). Ci sono molte alternative; Ad esempio, il KSZ9897S è un’opzione che combina un PHY a 5 porte, un RGMII/GMII/MII a 1 porto e un SGMII a 1 porta (vedi Figura 18).
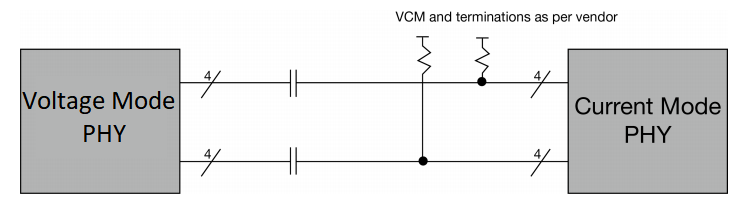
È evidente che se non si sta progettando un puro switch Ethernet che instrada direttamente tutte le interfacce PHY al connettore RJ-45, potrebbe esserci un’opzione per collegare un altro Phy a Switch Phy. La migliore pratica è utilizzare i trasformatori di isolamento per tutte le interfacce PHY situate sulla scheda, simili al funzionamento del connettore RJ-45. Tuttavia, questo metodo è costoso e usa molto spazio. Esiste l’opzione teorica per una connessione Phy a Phy sulla scheda, chiamata Backplane Ethernet che non richiede trasformatori. Invece, tutte le coppie sono accoppiate in modo capacità usando condensatori Serie 100 NF. Sebbene non sia garantito per funzionare su lunghe distanze, in teoria, funziona molto bene su distanze relativamente brevi. Se provi questo, non dimenticare di aggiungere resistori di polarizzazione dopo i condensatori di accoppiamento AC se, e solo se, uno dei PHY’S ha un driver di linea in modalità corrente (vedi Figura 19).
 Considerazioni di layout per Ethernet
Dopo aver letto centinaia di pagine di dati fogli di dati, hai uno schema perfettamente progettato che soddisfa tutti i requisiti e i suggerimenti che i produttori hanno suggerito, tuttavia, tutto questo sforzo può essere facilmente rovinato o ha prestazioni degradate a causa di fallimenti fondamentali sul layout di Ethernet. Per la progettazione di un’interfaccia Gigabit Ethernet, ci sono segnali differenziali e singoli controllati da impedenza da considerare, nonché una certa corrispondenza e limiti di lunghezza massima. Il più delle volte, questi requisiti vengono automaticamente soddisfatti dal posizionamento ragionevole dei componenti a meno che il progettista non tenta di sovrascrivere questo approccio. Il problema è che se le regole generali di layout di Ethernet non vengono obbedite (come non usare piani di riferimento solidi per le tracce controllate dall’impedenza di Ethernet), è uno spreco di sforzi per abbinare rigorosamente le lunghezze delle tracce o mantenerli al di sotto dei limiti di lunghezza massima. Pertanto, descriveremo brevemente le regole di layout ad alta velocità generiche prima che vengano discussi requisiti specifici di layout Ethernet per fornire una base per i requisiti più specifici.
Alimentazione elettrica
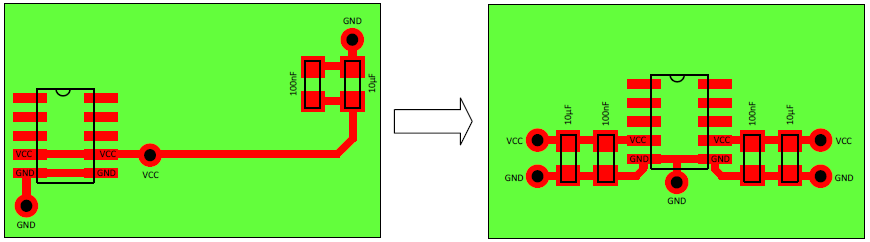
Switching ICS Switching Digital Digital Curcing Transient Currents. Queste correnti transitorie dovrebbero essere fornite utilizzando condensatori di bypass/disaccoppiamento poiché l’impedenza parassita della traccia del PCB, tra il perno di alimentazione e la guida di potenza, avrà una componente induttiva (dipendente dalla larghezza di traccia) che resiste alle correnti transitorie. La regola principale è quella di posizionare i condensatori di bypass il più vicino possibile a tutti i pin di alimentazione, con almeno un condensatore da 10 nf e 100 nf per ciascun pin.
Per le schede a più livelli, ci sono aerei di potenza e terreno separati, e quindi Vias sarà inevitabilmente utilizzata nel percorso utilizzato per fornire energia. Poiché anche i Vias hanno un componente induttivo, non dovrebbe essere utilizzato tra un condensatore di bypass e il pin di alimentazione associato. Questa regola è illustrata nella Figura 20 di seguito.
Piano di riferimento
La regola di base per tutta l’elettronica è che la corrente che scorre nel circuito Ethernet ritorna sempre alla sua sorgente. Quindi, dovrebbe esserci sempre un percorso di ritorno per i segnali e questo percorso di ritorno formerà un’antenna a loop con il percorso del segnale in uscita. Se l’area del ciclo è mantenuta piccola, allora non verranno creati problemi EMI/EMC, ma se per qualsiasi motivo l’area del loop diventa più grande, il progettista può trovarsi con gravi problemi EMI/EMC. Questi problemi EMI/EMC possono degradare gravemente le prestazioni del dispositivo in modi che non ti aspetti e almeno probabilmente ti farà fallire i test EMC quando si cerca le certificazioni necessarie per commercializzare legalmente il tuo prodotto.
Sulla base sia della teoria che delle prove sperimentali per i segnali ad alta velocità, l’attuale percorso di ritorno seguirà la traccia sullo strato che è al di sotto di esso. In altre parole, è un piano di riferimento. Mantenere un piano di riferimento solido al di sotto di qualsiasi routing del segnale ad alta velocità minimizzerà l’area del ciclo e impedirà qualsiasi discontinuità dell’impedenza. Se per qualsiasi motivo, i vuoti piatti vengono creati sotto una traccia ad alta velocità, i condensatori di cucitura dovrebbero essere utilizzati per creare un percorso di ritorno. L’uso dei condensatori di cucitura è anche raccomandato se il piano di potenza è anche il piano di riferimento per un segnale ad alta velocità che crea un percorso di ritorno alla sorgente corrente. Queste regole sono illustrate nella Figura 21 di seguito, che mostrano cattive pratiche a sinistra e buone pratiche a destra.

 Impilare
Per migliorare le prestazioni EMI/EMC e per facilitare il routing delle tracce controllate dall’impedenza, è una buona idea avere almeno quattro strati (E.G., TOP – terra – potenza/terra – fondo). Ciò non significa che sia impossibile utilizzare un PCB a due strati per un’interfaccia Gigabit Ethernet. Se viene fornito un piano di riferimento solido per segnali critici, le tracce di guardia vengono instradate per i segnali MDI e, infine, se non è necessario non requisiti per la conformità EMI/EMC, molto probabilmente funzionerebbe su una panchina di laboratorio. Le schede a due strati dovrebbero davvero essere utilizzate solo per la sperimentazione e la prototipazione, poiché le schede a quattro strati sono solo leggermente più costose di un due strati nella maggior parte dei produttori in questi giorni-i vantaggi di una scheda a strati 4+ valgono le spese aggiuntive minori.
Traccia proprietà e geometria
Ogni traccia sul PCB avrà un’impedenza caratteristica, calcolata rispetto al suo piano di riferimento. Altium Designer ha strumenti di calcolo dell’impedenza integrati; Tuttavia, per i segnali ad alta velocità, ci sono molti altri strumenti per aiutare a simulare le prestazioni e verificare i calcoli. Ci sono molte formule matematiche e strumenti di calcolo disponibili, come il “Strumento PCB di Saturno (gratuito)” e uno strumento autorizzato offerto da strumenti polari in grado di eseguire questi calcoli.
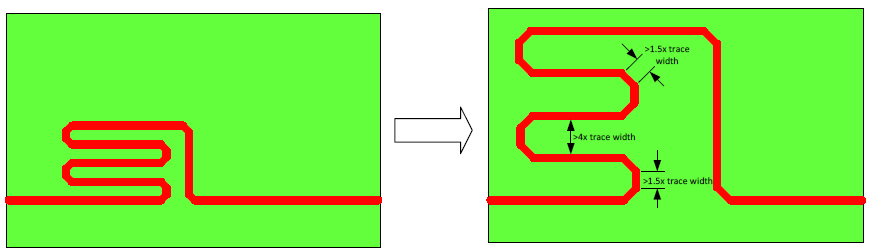
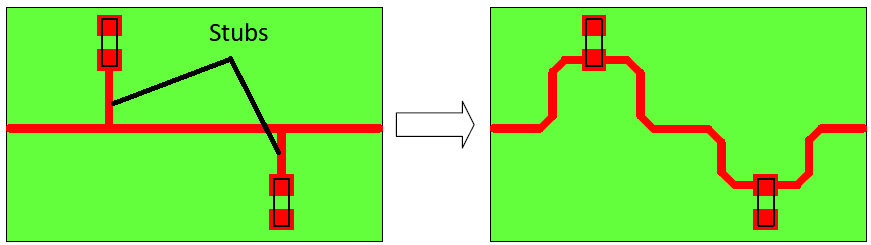
La larghezza della traccia richiesta e la spaziatura dielettrica possono essere facilmente calcolate per l’impedenza richiesta secondo lo stack PCB. In generale, l’uso di curve a 45 ° è preferibile all’uso di curve a 90 °. Allo stesso tempo, tracce, serpenti e coppie sono migliori se sono separate il più possibile per prevenire qualsiasi crosstalk e per aumentare la loro immunità di glitch. Inoltre, l’uso di mozziconi dovrebbe essere evitato. Infine, per prevenire il crosstalk tra strati adiacenti, qualsiasi routing di segnale parallelo lungo gli strati dovrebbe essere evitato a meno che non vi sia un piano solido tra di loro. Queste regole sono illustrate nella Figura 22 di seguito, che mostrano cattive pratiche a sinistra e buone pratiche a destra.
 Linee di trasmissione
Sappiamo che una patch di microstrip e antenne a slot sono progettate per creare campi elettromagnetici per la trasmissione e la ricezione deliberatamente. Un PCB mal progettato può anche avere inavvertitamente molte antenne involontarie che si irradiano a frequenze diverse. Se la traccia è una linea di trasmissione, allora le riflessioni potrebbero essere un problema davvero grosso. Quando si dispone di tracce, il progettista dovrebbe stimare approssimativamente se la lunghezza della traccia potrebbe fungere da antenna e trasformare il segnale condotto in un segnale irradiato e se è necessaria una resistenza di terminazione per prevenire eventuali riflessi. I seguenti esempi, basati su alcune regole empiriche, spiegheranno questi problemi.
Innanzitutto, pensa al problema dell’antenna. I livelli più alti di radiazione sono ottenuti se la lunghezza della traccia dell’antenna è λ/4, λ/2 o λ. Tuttavia, se la lunghezza è più corta di circa λ/20 della frequenza del portatore, non si prevede che nessun effetto dell’antenna è osservato. Come regola generale, utilizziamo una figura di λ/40 per la massima lunghezza sul lato sicuro.
Il secondo problema deriva dal tempo di aumento del segnale, in quanto è direttamente correlato alla larghezza di banda. Più nitidi sono i bordi, maggiore è la larghezza di banda. Per una configurazione di microstrip su una scheda FR4, il segnale viaggia a una velocità di 6.146 ps/mm. Pensando a un segnale che ha un tempo di aumento di 340 ps, la traccia può essere non terminata se è più corta di una lunghezza di (1/10)*(340/6.146) = 5.53 mm. È sempre meglio avere una resistenza di terminazione, ma una traccia più breve significa che non dovrebbero esserci problemi con le riflessioni e le onde permanenti.
Poiché i principi alla base del design del layout del circuito Ethernet ad alta velocità sono un argomento enorme, è quasi impossibile toccare tutti gli aspetti in questo breve articolo. Proprio come le regole di thumb generiche sono menzionate brevemente, la tabella seguente fornisce alcune tipiche restrizioni e requisiti di layout Ethernet Gigabit.
Tabella 4. Requisiti di layout Ethernet gigabit
| Interfaccia | Parametro | Requisiti |
|---|---|---|
| Mdi | Traccia impedenza | Differenziale da 100 Ω (95 Ω ± 15%) |
| Mdi | Requisito di risoluzione | Terminazione parallela (100 Ω o divisa 2 x 49.9 Ω) |
| Mdi | Max. Inclinazione intra-coppia | |
| Mdi | Max. Inclinata inter-coppia | |
| Mdi | Max. Lunghezza di traccia tra phy e magnetici | |
| Mdi | Min. Spaziatura da coppia-to-pair | > 450 um |
| Mdi | Max. Consentito via | 2 VIA per tutte le tracce MDI |
| xmii | Traccia impedenza | 50 Ω singolo (50 Ω ± 15%) |
| xmii | Requisito di risoluzione | Terminatura della serie (da 20 Ω a 40 Ω in base all’impedenza dell’uscita del driver) |
| xmii | Max. Carico di azionamento | 35 pf – Queste uscite dell’interfaccia non sono progettate per guidare più carichi, connettori o cavi. È meglio se vengono utilizzati a bordo. |
| xmii | Consigliato Max. Lunghezza della traccia | 50 mm |
| xmii | Max. Lunghezza della traccia | 150 mm – solo se tutte le tracce sono posizionate sugli strati interni (non consigliati) |
| xmii | Tolleranza di corrispondenza della lunghezza | 10 mm – segnali TX con segnali TXC (TXCLK) e RX con RXC (RXCLK) |
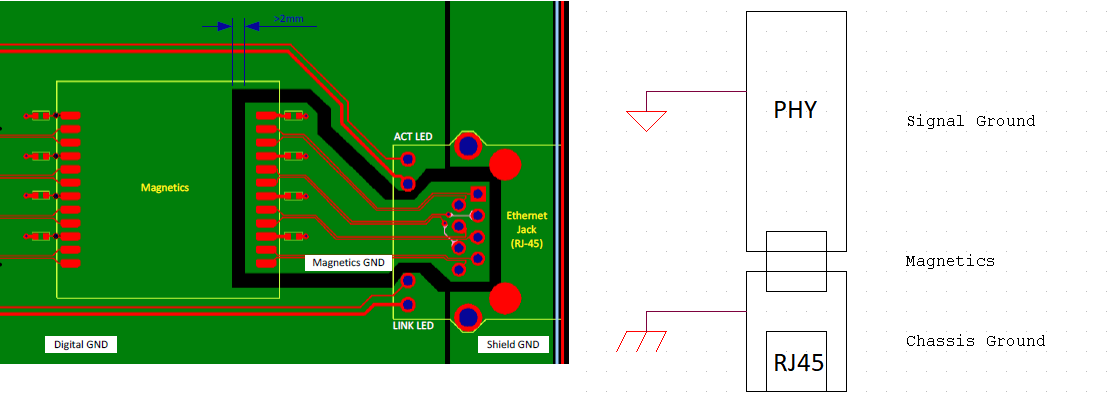
Oltre a queste restrizioni specifiche, il layout magnetico discreto può anche aver bisogno di cure speciali. Dovrebbe essere creato un piano di terra separato per fornire un’immunità ESD ed EMC migliorata e dovrebbe essere rigorosamente separato da tutti gli altri piani di almeno 2 mm (vedi Figura 23).
Conclusione
Lo scopo di questo articolo è di guidare qualsiasi designer che sta cercando di aggiungere interfacce di pinout Ethernet Gigabit alle loro circuiti e abbiamo cercato di coprire tutti i principali aspetti teorici. Il blog di Altium Designer ha molti articoli che si tuffano in profondità su routing ad alta velocità, abbinamento Ethernet e altri argomenti relativi al routing di successo di Gigabit Ethernet e altri segnali di circuito ad alta velocità. Questa guida dovrebbe fornirti una buona base di come si applicano le tecniche di routing ad alta velocità al pinout di Gigabit Ethernet.
Mentre io’Ve ha cercato di fornire una buona guida alle basi del routing Ethernet Gigabit di successo, esso’è sempre una buona idea seguire il layout e le linee guida raccomandate nella scheda tecnica degli IC con cui stai lavorando. Come follow-up a questo articolo, noi’Sarò alla ricerca di regole di progettazione appositamente per Gigabit Ethernet. Avere le giuste regole di progettazione può fare la differenza tra un routing doloroso e un’esperienza di prototipazione/test frustrante e il designer di Altium costringendo il tuo design ad avere successo.
Lavorare con Gigabit Ethernet può sfidare la prima volta, tuttavia non più di qualsiasi altra interfaccia a circuito ad alta velocità. I requisiti delle implementazioni di Gigabit Ethernet sono probabilmente i più indulgenti quando si tratta di interfacce ad alta velocità. Usando buone pratiche di layout e di routing, oltre ad avere la risoluzione corretta e altre selezioni di componenti nel tuo schema, è probabile che il tuo design abbia un grande successo. L’uso di 4 o più livelli nel circuito Ethernet faciliterà notevolmente il routing del tuo design, aumentando le tue possibilità di successo. Questo può anche aiutarti a assicurarti di seguire i vari schemi di messa a terra in Gigabit Ethernet.
Ti piacerebbe scoprire di più su come Altium può aiutarti con il tuo prossimo PCB Design? Altre domande sull’impedenza differenziale Ethernet? Parla con un esperto di Altium.
Gigabit Ethernet Switch con alimentazione UE – 4 porte

Questo switch gigabit portatile compatto consente una facile espansione della rete e può essere alimentato da una porta USB.
- Costruisci una piccola rete o aggiungi porte a una rete esistente.
- Può anche essere alimentato attraverso la porta USB di un PC, quindi non è necessario trovare uno sbocco di riserva
- Quattro porte autosensing da 10-/100-/1000-mbps
- Autonegoziante mezzo/full-duplex
- Funzione Auto-MDI/MDI-X su tutte le porte, quindi non è necessario cavi a pinne incrociate
- Metodo di commutazione non bloccante, store-and-forward
- Indicatori LED facili da vedere.
- Funzionamento di plug-and-play facile.
- Garanzia: 1 anno Diamond ™ Garanzia (Standard)
Black Box LGB304A è un switch gigabit compatto con quattro porte RJ45 10/100/1000 Mbps. Le applicazioni tipiche includono la connettività LAN per piccoli gruppi di lavoro.
Lo switch è ideale per team mobili come i revisori che richiedono un piccolo interruttore portatile per espandere i conteggi delle porte. L’interruttore può essere alimentato da una porta USB o dall’adattatore di alimentazione incluso. L’interruttore fornisce velocità di linea, throughput non blocco. Le porte sono autonegozianti mezze/full duplex e includono indicatori a LED per visualizzare lo stato della porta. Questo interruttore non gestito è plug and play e non richiede alcuna configurazione.
Tasso di filtraggio e inoltro –
10 Mbps: 14.880 pps;
100 Mbps: 148.800 pps;
1000 Mbps: 1.488.000 pps
Indirizzo Mac – 1k
Standard – IEEE 802.3 10Base-T, IEEE 802.3u 100base-tx, IEEE802.3AB 1000Base-T, IEEE802.3x Controllo del flusso
Metodo di commutazione—Negozio-and-forward
Connettori – (4) RJ-45, (1) Potenza
Indicatori –
LED: per unità: (1) potenza;
Per porta: (1) link/act, (1) 1000m
Energia – Dalla porta USB del computer tramite cavo di alimentazione (incluso) o 100-240 VAC, alimentazione esterna da 50-60 Hz (incluso);
Output: 5 VDC, 1.2 amp, 6 watt max.
Misurare – 2h x 6.2W x 7.9d cm (0.8 “H x 2.4 “W x 3.1 “d)
Peso – 0.2 kg (0.4 libbre.)