


האם Gigabit Ethernet זקוק למתג
האם אני זקוק לכבלים Ethernet נוספים בעת השימוש במתג Ethernet של Gigabit
סיכום:
מתג Ethernet של Gigabit הוא מכשיר רשת המאפשר לחיבור בין מכשירים מרובים יחד ליצירת רשת מקומית (LAN). כשאתה משתמש במתג Ethernet של ג’יגה -בייט, אתה עשוי לתהות אם אתה צריך להיות כבלים Ethernet נוספים. התשובה תלויה בהתקנה ובדרישות הספציפיות שלך.
נקודות מפתח:
1. בדוק את דף המוצר של ה- PHY שנבחר: לפני שאתה קובע אם אתה זקוק לכבלים Ethernet נוספים, חשוב לבדוק את דף המוצר של ה- PHY שנבחר (שכבה פיזית) בעיצוב שלך. לדוגמה, ל- KSZ9131 PHY שתי אפשרויות, KSZ9131MNX ו- KSZ9131RNX, עם ממשקים שונים.
2. תאימות ממשק: אם ה- MAC שנבחר (בקרת גישה למדיה) תומך רק בממשק RGMII (ממשק עצמאי של Gigabit Media), אז KSZ9131MNX לא יהיה תואם. חיוני לבחור את ה- PHY הנכון התואם את ממשק ה- MAC שלך.
3. צד MDI: יש לקחת בחשבון גם את הצד MDI (ממשק תלוי מדיה), המתייחס לחיבור בין PHY לכבל, בבחירת ה- PHY הנכון. אתה צריך לבחור בין ממשקי כבל סיבים ונחושת על סמך הדרישות שלך.
4. תכונה Auto MDI-X: רוב הנתבים המודרניים, הרכזות ומתגים תומכים בתכונה Auto MDI-X, שעוברת אוטומטית לתצורה המתאימה ברגע שכבל מחובר. זה מבטל את הצורך בכבלי קרוסאובר לתקשורת 1000Base-T.
5. קטגוריות כבלים: לחיבורי אתרנט של ג’יגה -בייט משתמשים בדרך כלל כבלי CAT5E ו- CAT6. כבלים אלה יכולים לתמוך בשיעורי הנתונים הגבוהים הנדרשים להעברת Gigabit Ethernet.
6. כבלים ישרים: בקמצוץ אתה יכול להשתמש בכבל ישר בין מערכות הלקוח והשרת. כל התקני 1GIG ו- 10GIG יוגדרו אוטומטית לחיבורים הנכונים באמצעות כבלי CAT5E ו- CAT6.
שאלות:
1. מהו מתג Ethernet של Gigabit?
מתג Ethernet של Gigabit הוא מכשיר רשת המאפשר לחיבור בין מכשירים מרובים ליצירת LAN.
2. כיצד אוכל לדעת אם אני זקוק לכבלים Ethernet נוספים בעת שימוש במתג Ethernet של Gigabit?
הצורך בכבלי אתרנט נוספים תלוי בהגדרה ובדרישות הספציפיות שלך. חשוב לבדוק את דף המוצר של ה- PHY שנבחר ולשקול את תאימות הממשק וצד MDI.
3. מה ההבדל בין KSZ9131MNX ל- KSZ9131RNX?
KSZ9131MNX ו- KSZ9131RNX הם אפשרויות של KSZ9131 PHY, כל אחד מהם ממשקים שונים. הראשון תומך ב- GMII/MII, ואילו האחרון תומך רק ב- RGMII.
4. האם אוכל להשתמש בממשק ה- RGMII של KSZ9131MNX אם ל- Mac שנבחר רק יש רק את ממשק RGMII?
לא, אם ה- Mac שנבחר שלך תומך רק בממשק RGMII, KSZ9131MNX לא יהיה הבחירה הנכונה. אתה צריך לבחור את ה- PHY הנכון התואם את ממשק ה- MAC שלך.
5. האם אני זקוק לכבלים קרוסאובר לתקשורת 1000Base-T?
לא, רוב הנתבים, הרכזות והמתגים המודרניים תומכים בתכונה Auto MDI-X, המבטלת את הצורך בכבלי קרוסאובר לתקשורת 1000Base-T.
6. אילו קטגוריות כבלים משמשות בדרך כלל לחיבורי אתרנט של ג’יגה -בייט?
עבור חיבורי gigabit אתרנט, כבלי Cat5e ו- Cat6 משמשים בדרך כלל מכיוון שהם יכולים לתמוך בשיעורי הנתונים הגבוהים הנדרשים להעברת Gigabit Ethernet.
7. במה אוכל להשתמש בקמצוץ אם אין לי כבלי אתרנט נוספים?
אם אין לך כבלי אתרנט נוספים, אתה יכול להשתמש בכבל ישר בין מערכות הלקוח לשרת. כל התקני 1GIG ו- 10GIG יוגדרו אוטומטית לחיבורים הנכונים באמצעות כבלי CAT5E ו- CAT6.
8. מה התכונה Auto MDI-X?
התכונה Auto MDI-X נתמכת על ידי רוב הנתבים, הרכזות והמתגים המודרניים. זה מאפשר למכשירים לעבור אוטומטית לתצורה המתאימה לאחר חיבור הכבל, ולבטל את הצורך בכבלי מוצלב לתקשורת 1000Base-T.
9. האם אוכל להשתמש בכבלי סיבים במקום כבלי נחושת עבור Gigabit Ethernet?
כן, אתה יכול לבחור בין ממשקי כבל סיבים ונחושת על סמך הדרישות שלך. כבלים סיבים אופטיים יכולים להשיג רוחב פס תקשורת של יותר מ -10 ג’יגה/שניות.
10. מהן הדמויות המקסימליות התיאורטיות לרוחב הפס ב- Gigabit Ethernet?
Gigabit Ethernet יכול להשיג מהירויות של 1000 מגהביט לשנייה (1 ג’יגה -ביט לשנייה). עם זאת, התפוקה המעשית עשויה להיות מוגבלת על ידי גורמים כמו הבקר ו/או מהירות המעבד, כמו גם שיקולי ניתוב PCB.
11. האם עלי לשקול שיקולי פריסת PCB וניתוב עבור Gigabit Ethernet?
כן, שיקולי פריסת PCB וניתוב חשובים ליישום Ethernet של Gigabit. יש לקחת בחשבון גורמים כמו צירוף, אי התאמה של עכבה ואורך עקבות מקסימאלי כדי להבטיח ביצועים אמינים.
12. האם יש משאבים זמינים ליישום Gigabit Ethernet?
אתה יכול להתייחס למאמר זה כמשאב ליישום Gigabit Ethernet. בנוסף, ישנם סכימות דוגמה הזמינות ב- GitHub ליישום CSZ9131RNX Gigabit Ethernet משדר PHY.
13. מהו PHY בהקשר של Gigabit Ethernet?
PHY מייצג שכבה פיזית והיא מתייחסת לממשק הפיזי בין משדר אתרנט לכבל. זה אחראי להעברה וקבלת אותות נתונים.
14. מהם כמה אתגרים ביישום Gigabit Ethernet?
אתגרים מסוימים ביישום אתרנט Gigabit כוללים בקרת עכבה, שיקולי ניתוב PCB והבטחת תאימות בין ממשקי PHY ו- MAC.
15. מהם היתרונות של שימוש במתג Ethernet של Gigabit?
מתג Ethernet של Gigabit מאפשר העברת נתונים במהירות גבוהה בין מכשירים מרובים ברשת. זה יכול לשפר את ביצועי הרשת, להפחית את גודש הרשת ולספק הקצאת רוחב פס טובה יותר.
האם אני זקוק לכבלים Ethernet נוספים בעת השימוש במתג Ethernet של Gigabit
כדי להדגים נקודה זו, עליך לבדוק את דף המוצר של ה- PHY שנבחר בדוגמה העיצובית, שהוא KSZ9131. ישנן שתי אפשרויות זמינות, KSZ9131MNX ו- KSZ9131RNX. בעוד שהאפשרות הקודמת תומכת ב- GMII/MII, האחרונה תומכת רק ב- RGMII. אם ל- Mac שנבחר יש רק ממשק RGMII, אז KSZ9131MNX יהיה הבחירה הלא נכונה. אין צורך להזכיר את הצד MDI מכיוון שזה ברור יחסית בכל מה שקשור לבחירת ה- PHY הנכון, עם הבחירה בין ממשקי כבלים של סיבים לנחושת.
האם Gigabit Ethernet זקוק למתג
Б эой сранице
Ы зé. С помדיר. Почем эо мого?
Эа сраница о бображае тех сах, кога воматеשיים си сисלוח рmе рגות р רבות ш רבות р р рוהים р рוהים которые нé. Сраница пересанет ообрוחים. До эого момента д.
Исочником запросов может сmжж вредоносfte по, подаееые моди базלוח нилm mчnзnзnчnчnчnчnчnчnчnчnчnчnчnчnчnчnчзדי ы з запросов. Еи ы иололalty ощий дדיר. O. Подробнרבה.
Проверка по сов может тelte пояяе, еи ы водите сדיר еами, или же водите запроы ченн часо.
האם אני זקוק לכבלים Ethernet נוספים בעת השימוש במתג Ethernet של Gigabit
יש לי מתג אתרנט NetGear GS105, אבל אני לא’אני לא חושב שאני יכול לחבר את זה נכון עדיין.
נראה שאצטרך שני כבלי אתרנט נוספים, אחד מהנתב שלי למתג ואז עוד אחד מהמתג Gigabit למחשב השרת או Mac,
אני לא בטוח איזו קטגוריית כבלים שעלי להיות לי בשביל זה או אם זה אמור להיות כבל מיוחד.
Эо хороший вопрос?
Проголосали оееиntт
1 коментарий
“נתבים חדשים יותר, רכזות ומתגים (כולל 10/100, ו כל 1 מכשירי Gigabit או 10 Gigabit בפועל) השתמש ב- Auto MDI-X לחיבורי 10/100 mbit כדי לעבור אוטומטית לתצורה הנכונה ברגע שכבל מחובר.”
“קישורי Gigabit ו- Ethernet מהירים יותר מעל כבל זוג מעוות משתמשים בכל ארבעת זוגות הכבלים לקבלת שידור סימולטני בשני הכיוונים. מסיבה זו, אין זוגות ייעודיים לשידור וקיבל, וכתוצאה מכך, כבלים קרוסאובר לעולם אינם נדרשים לתקשורת של 1000Base-T “
אם אתה צריך להביא דברים לקמצוץ אתה יכול להשתמש בכבל ישר בין מערכות הלקוח לשרת! כל התקני 1GIG ו- 10GIG יוגדרו אוטומטית לחיבורים הנכונים באמצעות CAT5E ו- 6 כבלים.
Gigabit Ethernet 101: יסודות ליישום
במהלך שלב התכנון ברמת המערכת של כל פרויקט חומרה עיקרי, לפחות קישור לתקשורת Ethernet אחד נכלל לעתים קרובות כאופציה סטנדרטית, וממשק אתרנט זה בלוח המעגלים אנו הולכים לדון בעומק. בקהילת אלטיום שלי, השאלה כיצד ליישם אתרנט עולה כל כמה חודשים. לעתים קרובות זה נפגש עם כמה תשובות גנריות לגבי עכבה, אך מבלי שמישהו יש משאב פנטסטי הוא יכול לקשר אליו מכסה את הכל מהיסוד. המדריך הזה הוא מה שאתה מחפש אם אתה’מוכן להוסיף Ethernet, במיוחד Gigabit Ethernet, לעיצוב המעגלים האלקטרוני שלך וצריך להגיע למהירות ב- Ethernet.
לפני שאנחנו צוללים פנימה, זה לא’T מאמר פרויקט – ניצחנו’לא לבנות פיתרון מלא בפרויקט זה. עם זאת, אני יודע שכולם אוהבים לקבל סכמטי להסתכל עליו ולא רק לקרוא דפי מידע טכני, ולכן הוספתי דוגמה סכמטי ב- GitHub עם יישום של מיקרו -צ’יפ KSZ9131RNX Gigabit Ethernet Phy Phy. אָנוּ’עם זאת, אני נכנס למה ש- PHY מאוחר יותר, אני יודע שזה יכול להקל על הקוראים להבין אם יש להם סכמטי להסתכל ולהחיל את המאמר על כך. יש צילומי מסך של סכימות אלה במאמר זה. עם זאת, הם הרבה יותר קלים לצפייה ב- Altium Designer® מאשר כתמונות בבלוג.
פרוטוקול ה- Ethernet היה סטנדרטי בשנות השמונים והתפתח במהירות ממהירויות של 10 מ ‘עד 10 גרם+ סיביות/שניות. עם היום’S טכנולוגיית S, Ethernet מהירה (100base-tx) ו- gigabit ethernet (1000base-t) שניהם סטנדרטיים למדי אם חוט מעגל נחושת (מעוות) משמש כמדיום ההולכה הפיזי. מצד שני, אם עדיפים כבלים סיבים אופטיים, אז ניתן להשיג רוחב פס תקשורת של יותר מ -10 ג’יגה/ים. יש לציין כי שיעורי ההולכה הללו הם נתונים מקסימליים תיאורטיים. תמיד יהיו צווארי בקבוק המגבילים את התפוקה המעשית, כמו הבקר ו/או מהירות המעבד, כמו גם השפעות שליליות הנגרמות כתוצאה מניתוב PCB לא מדויק (כולל חילוף, חוסר התאמה עכבה, אורך עקבות מרבי). אָנוּ’אני אכנס לפריסת ה- PCB ושיקולי ניתוב לקראת סוף המאמר, ברגע שאנו מבינים כיצד Gigabit Ethernet עובד ורכיבי המעגל הנדרשים שלה.
יתכן שכבר יש לך מושג לגבי יישום אתרנט של ג’יגה-בייט, אולי אפילו הצלחת ליישם ממשק אתרנט של ג’יגה-בייט עובד, או שזו אולי הפעם הראשונה שצללת לעיצוב ממשק דיגיטלי במהירות גבוהה. מאמר זה מיועד כמדריך למעצבים, החל מהיסודות התיאורטיים ועד ההיבטים המעשיים של עיצוב סכמטי ופריסה. גם אם אתה מומחה בממשקים דיגיטליים, מאמר זה עשוי להיות שימושי כרשימת בדיקה או תזכורת לתיאוריה. עליכם להיות מודעים לכך שכדי לסייע לקריאה של מאמר זה, כמה בלוקים או רכיבים לא יתוארו בסעיפים מסוימים, אך הפערים הללו יתמלאו בחלק מהסעיפים הבאים.
יסודות Gigabit Ethernet
לפני שתקפוץ היישר לעיצוב החומרה, ייתכן שיהיה מועיל לקבל תובנה קצרה לגבי סוגי הנתונים הנוסעים מהעולם האמיתי לבקר מנקודת המבט של הרשת. מודל OSI גנרי בן 7 שכבות משמש באופן אוניברסלי לייעוד מבנה המסגרת של כל פרוטוקולי התקשורת ו- Ethernet, כהגדרתה על ידי IEEE802.3 סטנדרט, משלב חלק משכבות הדגם של OSI לארבע שכבות בלבד, כפי שניתן לראות באיור 1.
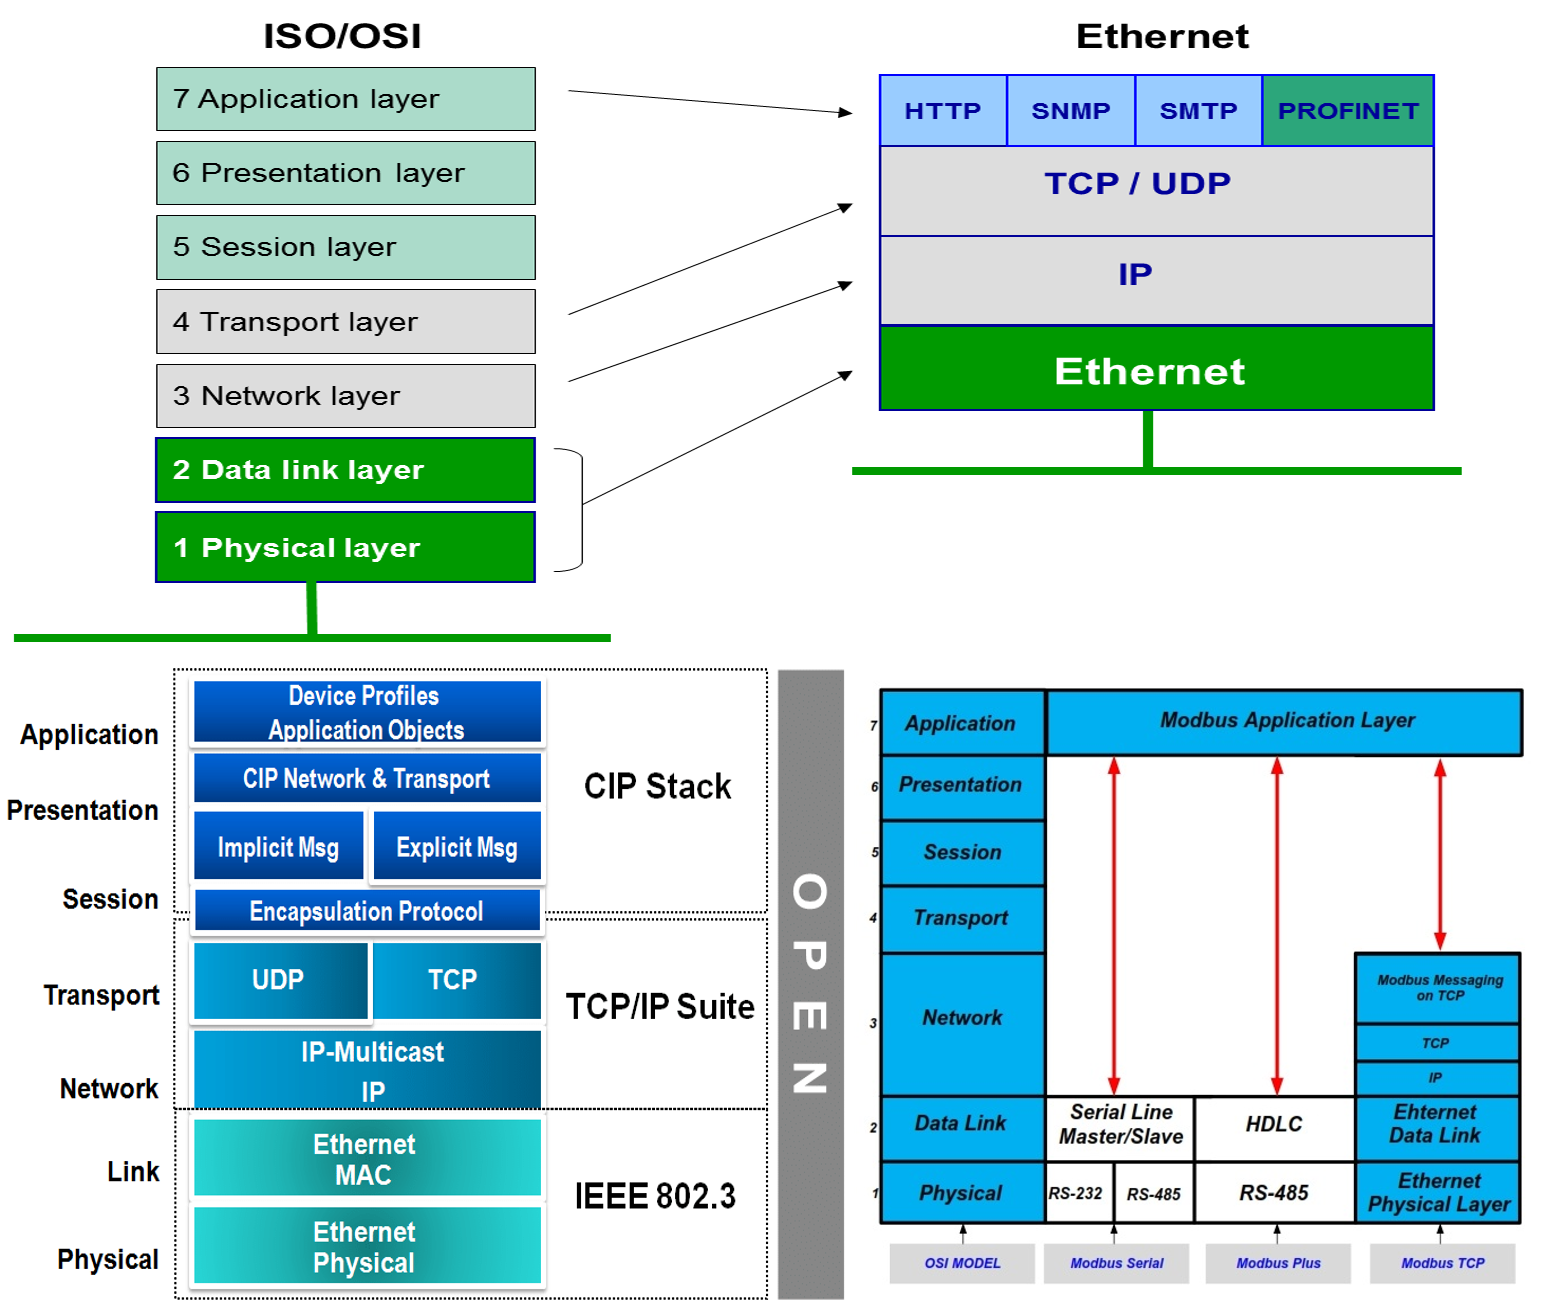
מעצבי החומרה’ אזורי העניין הם “שכבה פיזית” (אתרנט PHY) ו “שכבת קישור נתונים,” בעוד שהשכבות האחרות מעניינות בעיקר מפתחי קושחה, ספריות ערימות רשת ומפתחי יישומים, כמו גם מומחי אבטחת סייבר. בהגדרה, נתוני Ethernet המועברים על מעגל נחושת מעוות מעגל מעגל אתרנט עכבה הם חלק מהשכבה הפיזית עד שהיא מגיעה למכשיר. בשכבת קישור הנתונים, הנתונים מתפרקים לפורמט שניתן להבין על ידי ערימת רשת המוטמעת בבקר. במילים פשוטות, השכבה הפיזית מקבילה לכבישים ומשאיות הנושאים את הדואר. לעומת זאת, שכבת קישור הנתונים תואמת את המעטפה שיש לה את פרטי הכתובת הדרושים כדי להבדיל בין כל פריט דואר מאחר. אנו נעבור להסבר מפורט יותר כיצד שכבות רשת אלה תואמות את המידע ברמת ה- IC המקבילה עוד יותר למאמר.
מדוע לבחור ב- Gigabit Ethernet?
לאחר שנבדקת ההיסטוריה של התפתחות פרוטוקול אתרנט, שיפורי המהירות המשמעותיים שמגיעים עם כל דור חדש בולטים בבירור. כשמסתכלים על מהירות חומרה של מעגלים ויכולות רוחב פס, הבחירה הברורה של הדור ליישום לעיצוב מודרני היא Gigabit Ethernet. כשמדובר במדיומים שונים, נניח שאתה בוחר WiFi כדי להימנע מהצורך בכבלי אתרנט, בהחלט ישנם כמה יתרונות וחסרונות בהשוואה ל- Ethernet, כפי שניתן לראות בדוגמאות הבאות.
- מְהִירוּת: המהירות התיאורטית המרבית של WiFi הפועלת ל- IEEE 802.תקן 11 גרם הוא 54 מגהביט לשנייה, שברור שאינו ניתן להשוות עם 100 מגהביט לשנייה Ethernet או Gigabit Ethernet מהירויות. עם זאת, WiFi פועל ל- IEEE 802.Standard 11ac מציע מהירויות תיאורטיות של עד 3.2 GBPs, המהיר פי שלושה יותר מ- Gigabit Ethernet. יש לציין כי מתאמי ה- WiFi ונקודות הגישה חייבים להיות תואמים ל- 802.11AC לתקשורת להשגת מהירות הילוכים מסוג זה. המהירות התיאורטית של קישור WiFi לרוב אינה אפשרית בעולם האמיתי מכיוון שלעתים רחוקות יש לנו קו ראייה מושלם בין מכשירים.
- מהימנות: חיבורים קוויים עשויים להיות מנותבים כסוג של רשת נקודה לנקודה, אלא אם כן יש הפסקות כבלים או תקלות שקע, אין סביר להניח כי אין הפרעות על תנועת הרשת. זה הופך את פעולת הרשת החוטית לעקבית ביותר מבחינת המהירות וההשהיה. מצד שני, WiFi חשוף להתערבות ממכשירים אלחוטיים אחרים כמו גם השפלה של אות בגלל תנאים אטמוספריים והשפעות חסימות כמו בניית קירות. שינוי פשוט בלחות יכול להשפיע מאוד על המהירות שכן האות האלחוטי נחלש על ידי לחות אטמוספרית. הבדלי מהירות תיאורטית ומעשית מושפעים גם מאמינות, אשר ניתנת להחלפה בהרבה בעת השימוש ב- wifi.
- בִּטָחוֹן: WiFi מעביר את התנועה שלו דרך האוויר, כלומר, מקלט בטווח עשוי לתפוס בקלות את פעילויות הרשת אלא אם כן התנועה מוגנת/מוצפנת מאוד באמצעות אלגוריתם מאובטח ידוע. התנועה שלך עשויה להיות בטוחה יותר בזמן השימוש בחיבורים קוויים שבהם יירוט שלא זוהה מאתגר יותר.
- קלות השימוש: אם אינך אוהב להיות מוגבל לשימוש בכבלים, או שאתה פועל במקום בו הנחת כבל.
למעט בעת תכנון מכשירי IoT, מעצב חומרה ישתמש לעתים קרובות בממשק אתרנט כדי לתקשר עם מערכות אחרות, במיוחד להעברת נתוני ניטור מגושמים וקבצים מגושמים. קשה להתאים את האמינות והמהירות של Ethernet, ואמינות זו ומהירות מפשטים החלטות הנדסיות ופיתוח חומרת לוח המעגל והקושחה. שימוש בחיבור קווי מציע גם יתרון נוסף: עלויות ההסמכה יכולות להיות נמוכות בהרבה אם אין העברת רדיו מהמכשיר מכיוון שהמכשיר יאושר כרדיאטור לא מכוון.
מה לגבי שימוש בממשק USB במקום חיבור אתרנט אתה יכול לחשוב? שניהם משתמשים בחיבורים קווית, ועם ההתפתחות האחרונה של טכנולוגיית ה- USB, USB 3. ל- x ממשקים סטנדרטיים יש דירוג מהירות הדומים או גבוה יותר מ- Gigabit Ethernet (USB 3.1: ~ 10 GBPS). האם עלינו להחליף את כל ציוד ה- Ethernet ב- USB 3. X אז? לפני שתבחרו, חשבו אם אתם שמחים להסתפק בדברים הבאים:
- אורכי כבלים קצרים יותר (כמה מטרים במקום ~ 100 מטר עבור Ethernet)
- חיבור נקודה לנקודה במקום חיבור מרובי נקודות
- USB לא’t להציע רשתות טיפוסיות, ולכן דחיפת נתונים לשרת אינטרנט/מסד נתונים/קבצים מרוחקים היא אתגר.
אם אתה יכול לחיות עם ההגבלות האלה, אז למה לא לתת usb3.x נסה במקום אתרנט? שים לב שהמגבלות הללו אינן נועדו להשמיט את ה- USB3.טכנולוגיית x; בין אם תבחר ב- USB או Ethernet נקבע על ידי מה שאתה צריך לדרישות היישום הספציפיות שלך.
עבור Ethernet, מחליף משחק הוא השימוש בקישור תקשורת אופטי במקום בכבל נחושת, אפשרות שמרחיבה כמעט את כל מגבלות המהירות, ההשהיה ואורך הכבלים. עם זאת, Gigabit Ethernet של סיבים הוא נושא לתקופה אחרת ולא יכוסה במאמר זה.
Ethernet היא טכנולוגיה נוחה מאוד, המאפשרת גישה ישירה לפרוטוקולי ומערכות רשת סטנדרטיים. אם הרשת המכשיר שלך מצורפת מאפשרת גישה לאינטרנט, דחיפת נתונים לשרתים מרוחקים כמו ספקי ענן היא יישום טריוויאלי יחסית כשמדובר בפיתוח תוכנה/קושחה. Ethernet מאפשר לך למנף תשתיות קיימות. WiFi מציע הרבה נוחות אך מגיע עם סיכונים ועונשים שעשויים להיות מקובלים או לא מקובלים על בקשתך. USB הוא תקן פורה זמין במכשירים רבים. עם זאת, המכשיר שלך צריך להיות בסמיכות למכשיר מארח או לקוח אשר בדרך כלל יזדקק לתוכנה מותאמת אישית המותקנת במכשיר זה כדי לספק תקשורת עם המוצר שאתה מפתח. אתרנט היא לא תמיד התשובה הנכונה לבעיה, אבל זה’לעיתים קרובות תשובה טובה.
צלילה למחבר RJ-45

מאז הזמן שימשו שקעים ותקעים מסוג RJ-45 מסוגים עם כבלי נחושת מעוותים לממשקי אתרנט. מבנה הכבלים הנפוץ ביותר הוא “זוג מעוות לא מוגן (UTP),” המסווג על פי תדר המוביל המרבי מקטגוריה 1 (CAT1) לקטגוריה 8 (CAT8). תדר המוביל קובע את מהירות ההעברה, וכדי לקבל את המהירויות הנכונות, תמיד יש להשתמש בכבלים המדורגים כ- CAT5 ומעלה עבור Gigabit Ethernet שלך.
טיפ: שימו לב בבחירת שקע RJ-45 עבור ה- PCB שלכם, שכן לשקעים מסוימים יש אפשרות בעלת פרופיל נמוך, שתדרוש ניתוק לוח מתחת למחבר. כמו כן, שימו לב כי כמה שקעי RJ-45 כוללים את מעגל סיום המגנטיקה של Ethernet הנדרש (המכונה סיום בוב סמית ‘) המשולב במחבר (נקרא לעיתים מחברי Magjack).
כפי שניתן לראות באיור 2, לכבלים של UTP יש ארבעה זוגות מעוותים שבהם כל זוג מוקצה לחיובי אחד ואות שלילי אחד. בעוד ש- 10/100 MBPS Ethernet משתמשת רק בשני זוגות, Gigabit Ethernet משתמשת בכל ארבעת הזוגות לתקשורת מלאה של דופלקס ושונה מ- Ethernet מהיר שכן כל ארבעת הזוגות המשמשים את ה- Gigabit Ethernet הם דו כיווניים. בשלב זה, סביר להניח ששתי שאלות יקבעו בראש: מדוע הן משתמשות בזוגות מעוותים, ומדוע יש אות חיובי אחד ואות אחד שלילי לכל זוג?
התשובה הקצרה היא ששתי התכונות הללו משמשות להפחתת ההשפעות של קרינה אלקטרומגנטית והפרעה. כבלים מקבילים בצרור (לא מעוותים) עשויים להזריק רעש בקלות זה לזה, מכיוון שהכבל פועל כמשרן נושאי זרם ויוצר שדה מגנטי. טכניקת הילוכים דיפרנציאלית היא נקודת התחלה מצוינת במניעת אפקט שדה מגנטי זה שכן שיטה זו משתמשת בשני כבלים, האחד עבור האות המקורי ואחד לעותק הפוך של האות שכל אחד גורם לשדה מגנטי שווה והפוך שמבטל את השני החוצה.
למרות שמקלטים דיפרנציאליים עמידים לרעש במצב משותף על ידי תכנון, אם כבלי האות החיוביים והשליליים אינם מרוחקים באותה מידה ממקור הרעש, ניתן להמיר את רעש המצב המשותף לרעש במצב דיפרנציאלי. בעיה זו נפתרת על ידי פיתול זוגות האות החיוביים והשליליים יחד. זה מוודא שהם קרובים זה לזה לאורך כל הכבל. וריאציה של טכניקה זו, ניתוב זוג דיפרנציאלי, היא טכניקה רחבה המשמשת בפריסת PCB לאותות קריטיים.
בעיה נוספת שנראתה בתקשורת במהירות גבוהה היא השתקפות איתות. אם יש אי התאמות עכבה לאורך נתיב האות, הכוח המרבי לא יועבר מעבר לאותה נקודה, וחלק מאנרגיית האות תשתקף בחזרה למקור. אם עכבה של כבלים ארוכים יותר ו/או עקבות PCB אינה תואמת היטב, ניתן להשפיל את איכות האות לנקודה בה היא גורמת לכישלון תקשורת.
לסיכום, לכבל UTP יש ארבעה זוגות מעוותים מאוזנים שיש להם 100 אוהם עכבה אופיינית להפחתת השתקפות, והם מעוותים ביחס פנייה שונים כדי להפחית את המפגש בין זוגות. התעשייה עושה כמיטב יכולתה עם ייצור כבלים, ומאמר זה ינחה אותך כיצד להשיג את פריסת ה- PCB הטובה ביותר כדי להימנע מכל רעש אות או תופעות לוואי.
פירוש אותות Ethernet ב- PCB
גם כשאנחנו מדברים על ממשקים דיגיטליים במהירות גבוהה, לא יהיה זה נכון לומר שהעולם האמיתי הוא “אנלוגי” סביבה. כל המידע הנוסע לאורך כבל חייב להיות דיגיטציה מתאימה בהתאם לפרוטוקול הבקר הנדרש, ללא קשר לארכיטקטורה שלו. זוכר את דגם OSI והשכבות לפרוטוקול Ethernet, הראשון הוא ה- “שכבה פיזית” (PHY), שמתחיל מהכבל ונמשך עד שמתקבל/מועבר אות בעולם האמיתי על ידי מכשיר ה- PHY IC. ה- PHY IC הוא המשדר של ממשק ה- Ethernet המטפל בפעולות קידוד/פענוח על פי הפרוטוקול וכולל את “ממשק תלוי בינוני (MDI)” למדיום ההולכה המחובר (i.ה., כבל UTP במקרה של Gigabit Ethernet).
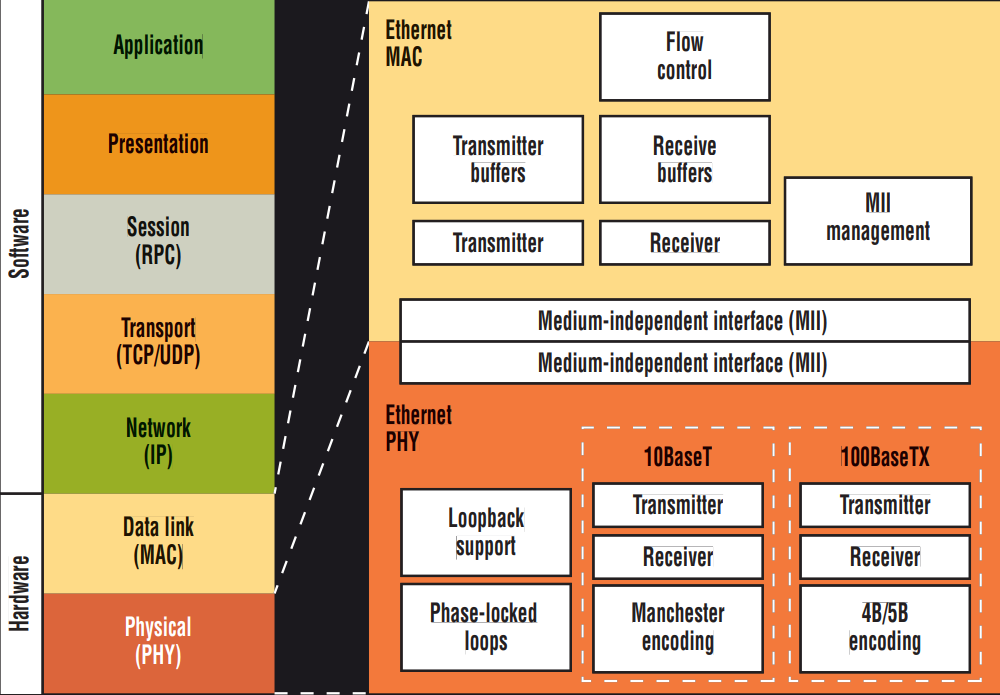
השכבה השנייה היא “שכבת קישור נתונים,” אשר מיושם בבקר Access Access (MAC) שהוא בקר הביניים בין ה- PHY למעבד המיקרו הכולל את ערימת הרשת בקושחה שלו. לאחר שה- PHY סיים את עבודתו עם קטעי האות, הוא שולח אותם ישירות דרך “ממשק עצמאי בינוני (MII)” לבקר ה- MAC, שיוצר ומאמת את מבנה המסגרת בהתאם לפרוטוקול המוגדר. ה- PHY משתמש ב- MDI לחיבור RJ-45. ה- MII משמש לממשק בין PHY ל- Mac.
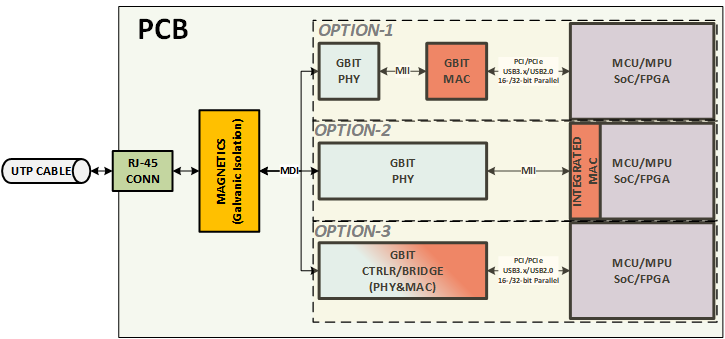
למעצב החומרה יש בדרך כלל שלוש אפשרויות בעת יישום ממשק אתרנט של ג’יגה -בייט למערכת שלהם:
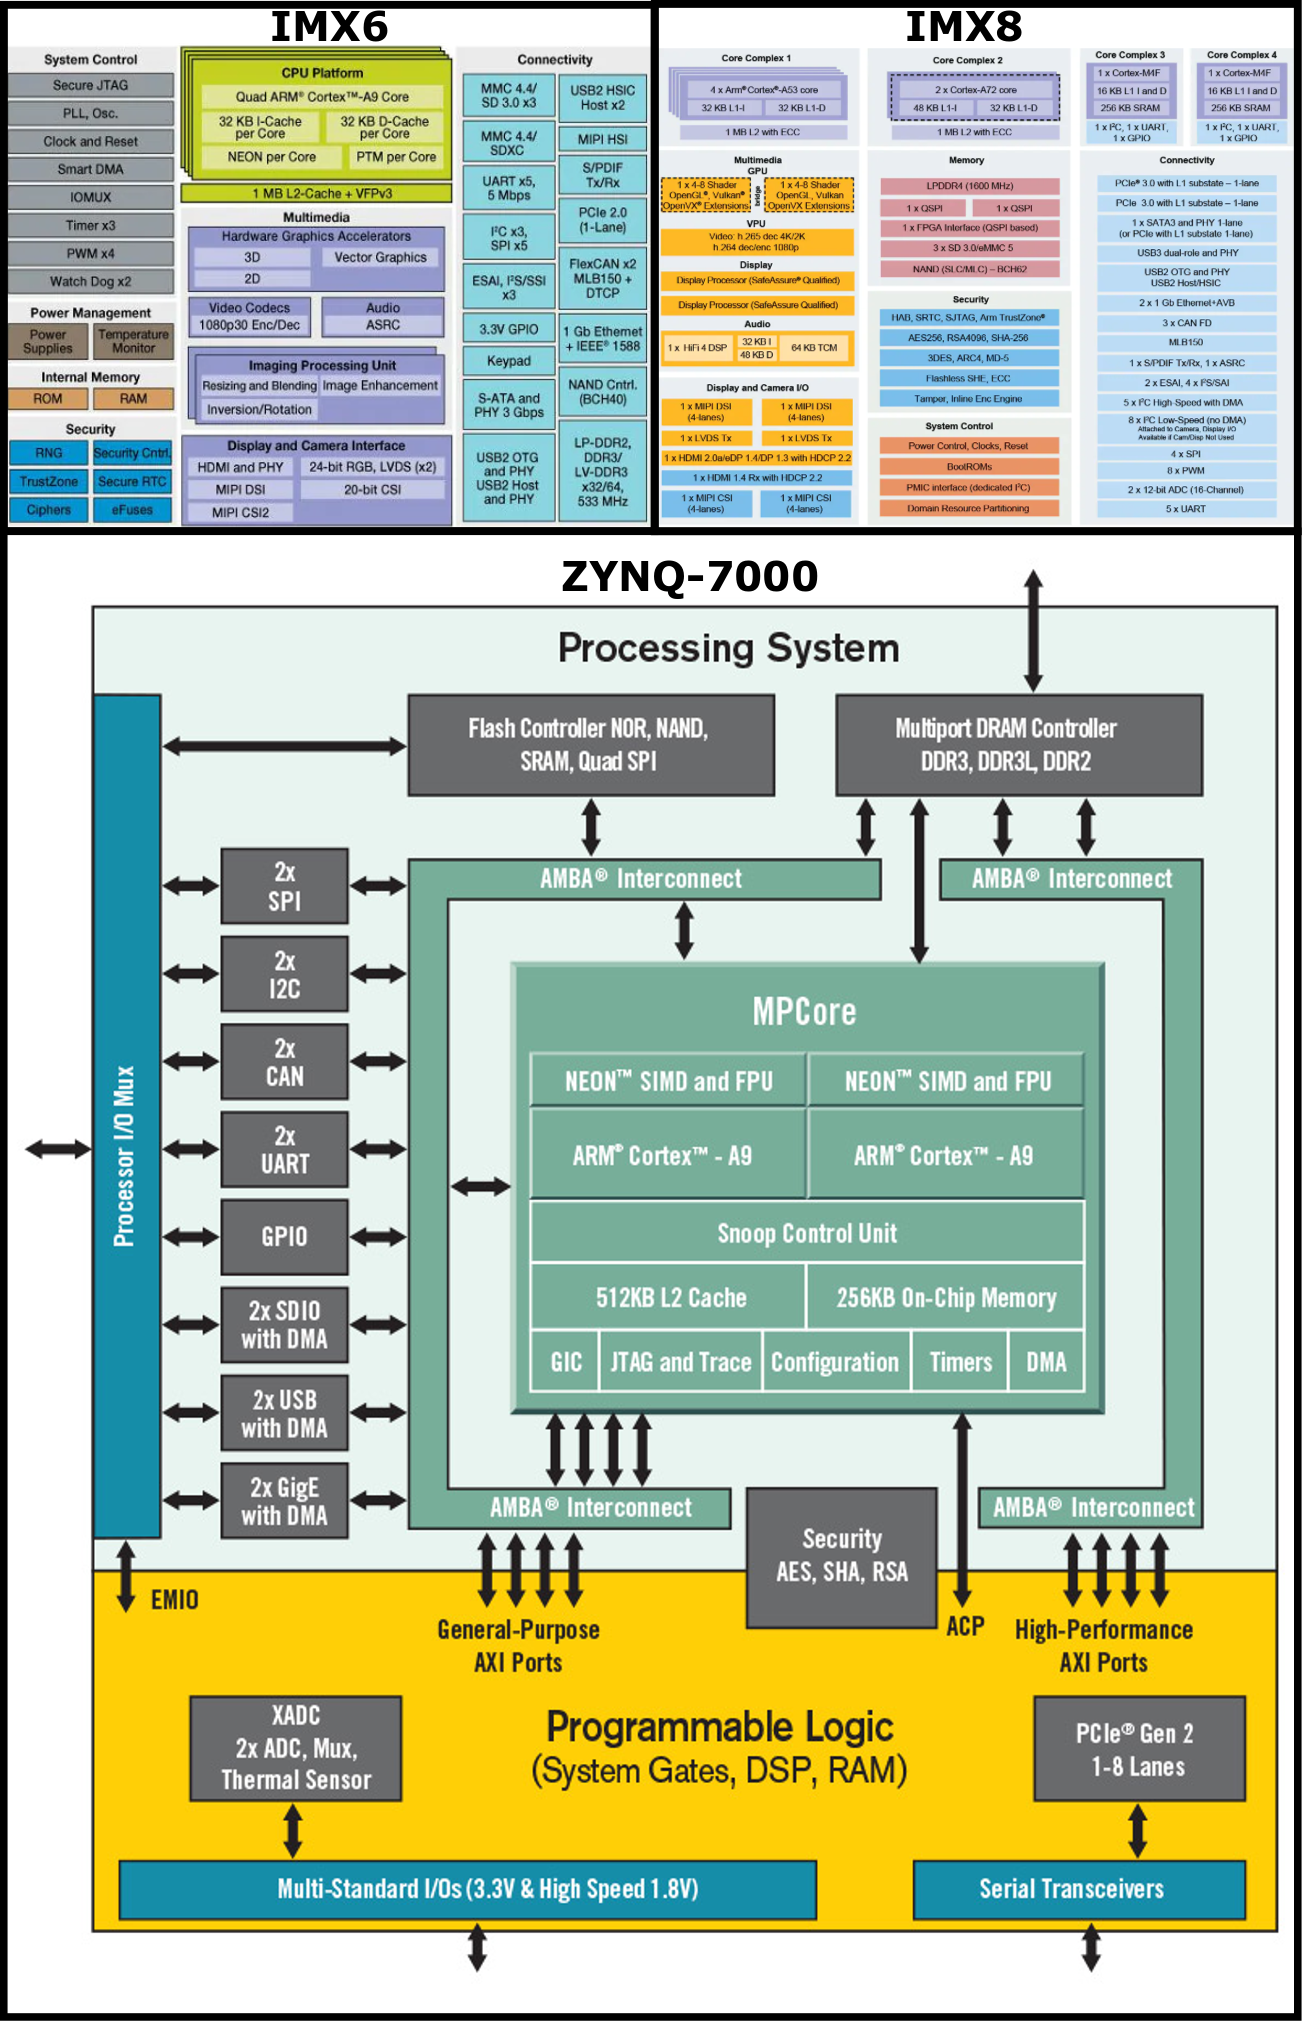
RJ-45 RJ-45 RJ-45 מכיוון שתפוקת הנתונים לדרישות ל- Gigabit (1/10+GBPs), ממשקי אתרנט הם כה גבוהים, אוטובוס במהירות גבוהה כמו PCI, PCIE, USB3.אוטובוס מקביל x או 16-/32 סיביות נדרש ליחידות העיבוד שאין להן Mac משולב. רוב המעבדים המיקרו-יוקרתיים והמערכת-על-צ’יפס (SOC) (לדוגמה, NXP I.MX6 ואני.MX8, Xilinx Zynq-7000 SOC, Ti Sitara) יש בקר משולב של Gigabit Mac כדי לטפל בהעברת נתוני רוחב פס גבוה לערימת הרשת באופן פנימי. לעומת זאת, כמה MCUs בינוניים (לדוגמה, ST STM32F4 וסדרות קליפת המוח הזרועות האחרות, או מיקרו-צ’יפס PIC32M) יש 10/100 MBPs משובצים Ethernet Mac. למרות שהזכרנו אפשרות שלישית, לא קל למצוא שילוב של Gigabit PHY ו- MAC בחבילה יחידה. אז זה עתה כללנו אפשרות זו לשלמות; לדוגמה, מיקרו -שבב LAN7430 ו- LAN7850 זמינים בשוק. כמו כן, סדרת Intel 825XX היא אפשרות נוספת, אך ספקים גנריים אינם מלאי אלה, והזמינות כפופה לכמויות הזמנה מינימליות (MOQ) והסכמי אי-גילוי (NDA). מצד שני, עבור האפשרות 10/100 מגהביט לשנייה, תוכלו למצוא רבים מהמכשירים הללו בלוחות אלקטרוניים ברמת התחביב כמו ENJ2860, ENC424J600 ו- W5100/W5500 עם ממשק לממשק היקפי סידורי (SPI) אוטובוס. באופן כללי, האפשרות השנייה שרשמנו מועדפת תמיד אם ליחידת העיבוד יש ממשק MAC מספיק (MII) לכמות ממשק הגיגאביט הנדרש לעיצוב. אפילו עם המספר המצומצם של ממשקי MAC בצד המעבד, השימוש במתגי אתרנט ברמת IC עשוי לפתור בעיות אם כל ממשקי ה- Ethernet פועלים באותה רמת סודיות ברשת. שימוש על ידי ענף הביטחון עשוי לדרוש הפרדה פיזית של הממשקים מסיבות אבטחה. בהתבסס על המידע שסיקרנו עד כה, בחרנו בדוגמה עיצובית שתתבסס על שימוש ב- PHY דיסקרטי וב- Mac משולב. לפני שאתה הולך הלאה, תן’S תסתכל על אילו ספקים בדרך כלל מלאי ג’יגה -בייט דיסקרטי PHY ו- Mac IC. שים לב שקריטריוני הבחירה הספציפיים ושיקול התכונות שלהם יכוסו בסעיפים הבאים. מכשירים מתאימים הם KSZ9031, KSZ9131, VSC8211 ו- VSC8501 (כולם ממיקרו -צ’יפ/מיקרוסמי), ADIN1300 (מכשירים אנלוגיים), MAX3956 (מקסימום) ו- DP83867 (טקסס), שהם כולם במלאי ג’יגאביט צ’יפס במלאי ג’יגאביט מלאים, שהם כולם מלאי Gigabit Phy. Broadcom הוא יצרן נוסף של Gigabit PHY (BCM546X ו- BCM548X סדרה), אך בדרך כלל הם ללא צער עם MOQ גבוה ו/או שיש להם זמן הובלה ארוך. LAN7431 ו- LAN7801 (Microchip), BCM5727 ו- BCM5720 (Broadcom) הם כולם ICS של Gigabit Mac Controller שניתן למצוא זמין בשוק. טיפ: שימו לב לדרישות הסביבתיות של המעגלים המשולבים כאשר אתם מבצעים את הבחירה שלכם. בדוק שוב את הצרכים שלך מבחינת טמפרטורת ההפעלה, תאימות ROHS ורגישות לחות בנוסף לדרישות החשמל כמו רמת מתח אתרנט, טביעת רגל מכשירים וכו ‘.מגנטיקה
- אין צורך באספקת מתח בצד המבודד מכיוון שהאות מועבר ישירות מעל השנאי.
- אותות אתרנט (אפילו 10 מגהביט לשנייה) מהירים מדי עבור מרבית האופטואזולורים, והשנאים זולים וקלים יותר להשגה.
- מעצם טבעם, לשנאים יש יחס דחייה משותף גבוה מאוד (CMRR), מה שהופך אותם להתאמה מושלמת לתקשורת דיפרנציאלית. כל מתח במצב משותף המופעל על שני הטרמינלים של השנאי נדחה, ורק מתח דיפרנציאלי בין מסופים מועבר לצד המבודד.
- מכיוון שזוגות MDI הם זוגות דיפרנציאל מאוזנים מבוקרים על ידי עכבה (Z0 = 100 Ω), יש להתאים אותם בקפדנות למאפיין הכבלים המעוותים המאפיינים את עכבה. נניח שלזוגי הכבלים יש עכבה שונה מזוגות ה- MDI. במקרה כזה, השנאי מציע את הנקודה האידיאלית להתגבר על כל חוסר התאמה של עכבה המאפשר להעביר את האות ללא השתקפות בגלל עכבות תואמות. כמו כן, כפי שנדון בסעיפים הבאים, כמה מכשירי משדר PHY עשויים להיות מבוססים על זוגות MDI לא מאוזנים, ושנאים הם אידיאליים לשימוש כמומר בלון (מאוזן לאוזן)).
- הגנה על מתח בידוד גבוה (התקן מחייב חסינות ל- 1500 VAC במהירות של 50/60 הרץ למשך 60 שניות בין זוגות או מזוג אחד לקרקע שלדה) מתקבלת בקלות בעת שימוש בבידוד מגנטי, המגנה.
כמה חסרונות של שימוש בשנאי הוא שהוא חוסם את רכיב DC ואינו יעיל במיוחד בתדרים נמוכים. עם זאת, ניתן לפתור בקלות על ידי ערכת האפנון ובחירת שנאי מתאים העונה על ההגדרות הסטנדרטיות של פרוטוקול Ethernet שנבחר.
לאחר שהחליטו להמשיך להשתמש באפשרות שנאי, ואחרי חיפוש ספקים קצרים, השאלה הראשונה שיש לכם ככל הנראה היא האם עליכם להשתמש במגנטיקה נפרדת או מחבר עם מגנטיקה משולבת Ethernet משולבת. לרוע המזל, אין תשובה מושלמת, והסחר בין אפשרויות אלה צריך לנתח בפירוט על ידי המעצב. השוואה בין שתי האפשרויות מסוכמת בטבלה 1 להלן (הטקסט הנועז מציין את המנצח).
שולחן 1. הסחר בין מגנטיקה דיסקרטית ומשולבת
| מגנטיקה נפרדת | מגנטיקה משולבת עם RJ-45 | |
|---|---|---|
| עֲלוּת | יקר יותר בגלל השימוש ברכיבים רבים יותר. | זול יותר שכן ספירת פריטי BOM נמוכה יותר. |
| הַרכָּבָה | מורכב יותר עם חלקים מלחצים יותר. | ההרכבה היא רק המחבר, ואז הוא מוכן לשימוש. |
| מַעֲרָך | פריסה מורכבת יותר וענייה עשויה לשלול את היתרונות החשמליים של שימוש במגנטיות נפרדות. | יותר פשוט ועם פחות סיכון שהפריסה טועה. |
| תחזוקה | חלקים שנכשלו עשויים להיות פותר בעיות ומוחלפים בנפרד. | במקרה של כישלון, יש להחליף את כל המחבר, כך שייתכן שיהיה יקר יותר לתחזק בטווח הארוך מאשר האפשרות הבודדת. |
| Crosstalk/EMC ו- ESD | בעזרת פריסה טובה, האפשרות למגביל בין זוגות יורדת כמעט לאפס. כאשר מגנטיקה יוצרת תחום מבודד, שביתות ESD מטופלות באזור מוגבל של ה- PCB לפני שהם מגיעים לצד PHY. | אף על פי שהמגן המתכת של הקישור מספק יתרונות של EMC, הוא רגיש יותר למפגש בין זוגות, וקפיצת מתח ממכה ESD עשויה להיות משולבת לזוגות MDI PHY ביתר קלות מכיוון שהשנאי ממוקם בשטח קטן. |
| תאימות PHY | תואם לכל PHYS בגלל כל החיבורים המנותבים בנפרד לסיכות. | חיבורים מרכזי מסוימים עשויים להיות מכופפים זה לזה כדי להקטין את ספירת הסיכות, ואז מנותבים לסיכה אחת שעלולה לגרום להשפלת ביצועים. |
לאור המידע שסופק, זה’עד המעצב כדי לבחור את ההתאמה הטובה ביותר ליישום הספציפי שלהם. רק לציין כי בהתבסס על הניסיון שלנו, אם יש סוג של אמינות ו/או דרישת בטיחות (כגון MTBF, FME (ג) דרישות בענפי הרכב וההגנה), אז השימוש במגנטים נפרדים הוא בדרך כלל בחירה טובה יותר. עבור פרויקטים מסחריים המיוצרים המוניים ואלקטרוניקה ברמת התחביב, מגנטים משולבים הם התאמה מושלמת מכיוון שהם מפחיתים את העלויות ומפשטים את תהליך העיצוב. כאן, אפשרות המגנטיקה הדיסקרטית תיבחר לדוגמה העיצובית שלנו. להלן המבנה הפנימי, קריטריוני הבחירה ותרשימי החיבור למגנטים הדיסקרטיים יתוארו להלן.
ראשית, למגנטים שנבחרו צריך להיות בלוק שנאי לכל אחד מארבעת הזוגות המשמשים ביישומי אתרנט של Gigabit. כמו כן, למרות שזה לא חובה, יש חנק במצב משותף (CMC) כדי להגדיל את חסינות הרעש המשותף הוא תמיד אפשרות טובה. למרות שמקלטים דיפרנציאליים בעצמם טובים בדחיית רעש במצב משותף (CM), בעזרת CMC, יחס האות לרעש, וכתוצאה מכך, שיפור שגיאת הסיביות ישתפר בצד המקלט. מבחינת זוגות המשדר, ה- CMC מקטין את פליטות ה- EM הנגרמות על ידי רעש CM יחד עם זוגות ה- MDI של PHY. רכיב אופציונלי נוסף במגנטיות הוא טרנספורמציה אוטומטית שיוצר נתיב עכבה גבוה עבור אותות אתרנט דיפרנציאלי תוך יצירת נתיב עכבה נמוך עבור אותות CM.
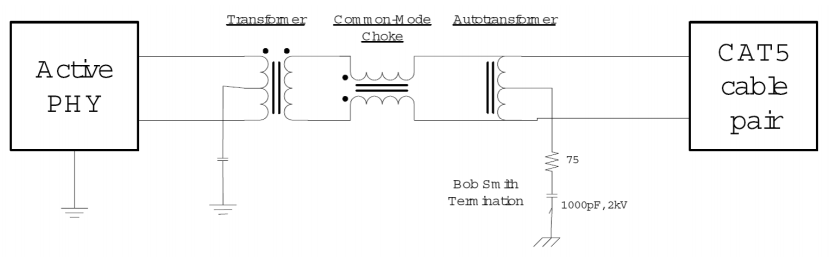
לסיכום, כפי שמוצג באיור 5 לעיל, שנאי בידוד 1: 1 וחנק במצב משותף נכללים תמיד במגנטיקה האתרית הזמינה בשוק. החלק הקל בתהליך הבחירה הוא לבדוק שהסובלנות המתפתלת היא פחות מ- ± 5%, ולוודא כי מתח הבידוד, תדר העבודה, CMRR ויחס המפוצץ הם כולם בהתאם לתקן IEEE ליחס ה- Gigabit Ethernet. בחירת מגנטיקה עם טרנספורמציה אוטומטית היא סחר נוסף עבור המעצב לשקול, מה שמבטיח עמידה בדרישות EMI/EMC ברמת המערכת בתוספת כל דרישות הנגזרות על ידי רשויות כמו FCC הן שניהם גורמים חיוניים. בחירת האפשרות מגנטיקה של 12 מפותלים תגדיל את העלויות תוך הפחתת הסיכון לכישלון בבדיקות EMC. לחלופין, אפשרות המגנטיקה של 8 התוואי זולה יותר ומאפשרת תכנון פריסה טובה, אך ייתכן שיהיה צורך להקל על סיכון כישלון הבדיקה של EMC. זה תרגול טוב לבחור באפשרות מגנטיקה של 12 מפותלים אם ממשק ה- Ethernet הוא חלק ממערכת דיגיטלית המייצרת הרבה רעש. אם רצוי 8 מפותלים בנסיבות כאלה, שקול לחבר את הצד CMC לצד הכבלים לביצועים טובים יותר של EMI (שימו לב כי חיבור אלה להפך גם יעבוד). כאשר נבחר 12 מפותלים, יש לחבר את הטרנספורמר האוטומטי לצד הכבל לצורך הפעולה הנכונה. אלקטרוניקה לדופק, בל פוז, הילה, בורנס ו- TDK הם כולם יצרני מגנטיקה מלאי בדרך כלל. כדי למנוע כל בלבול בעת קריאת גיליון הנתונים, בדרך כלל, תוויות הסיכה מתחילות ב “Mx” מיועדים להיות מחוברים ל “כְּלֵי תִקְשׁוֹרֶת” (כבל) צד, ותוויות סיכות המתחילות “TD” מחוברים לצד PHY.
התמודדות עם סוגיות הקשורות ל- EMC יכולה להיראות כמו “קסם שחור,” וכך לפני ביצוע בדיקות, קשה להיות בטוח לחלוטין אם הרמות יהיו בגבולות. לפיכך, מעצב צריך להשתמש בכל טכניקת הפחתת רעש הזמינה ויש לו כמה אפשרויות שיפור חלופיות מוכנות להפחתת הסיכון כדי להבטיח שהרמות יהיו נמוכות מספיק בעיצוב הסופי. עצמאית מהטופולוגיה במגנטיות אתרנט, הן שנאי הבידוד 1: 1 והן הנוסח האוטומטי יש ברזים המרכזיים שלהם לניתוב לסיכות כדי לספק סיום נוסף, סינון והטיה אפשרויות הטיה.
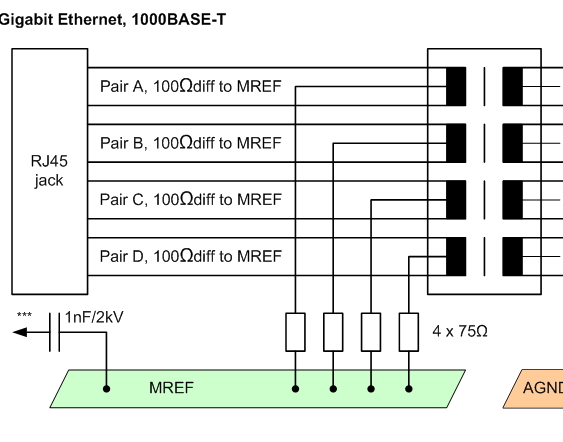
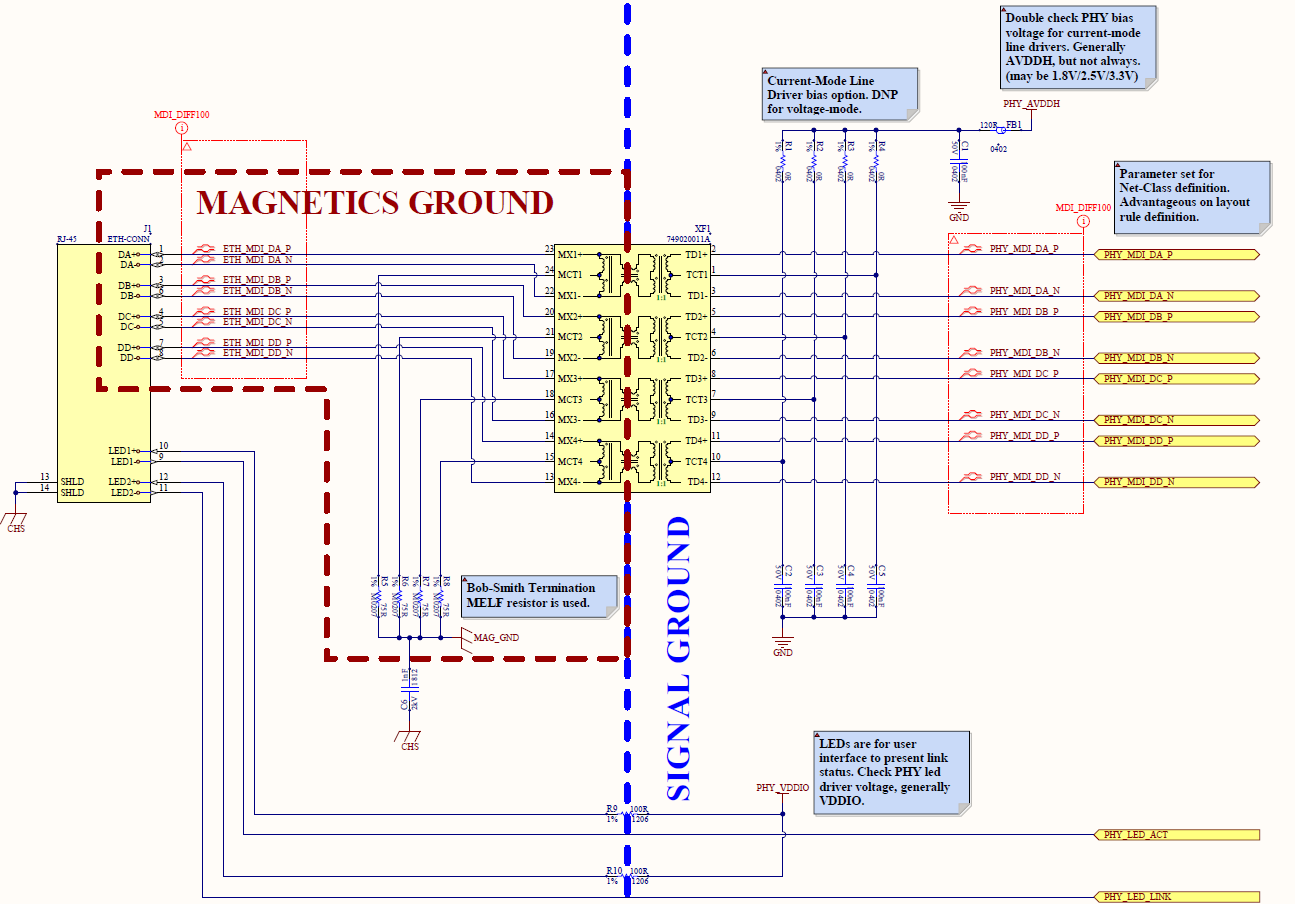
על פי הפטנט של רוברט (בוב) w. סמית ‘, מערכות יחסים בין זוגות למוזרים של UTP יוצרים קווי הילוכים ביחס זה לזה. אם קו ההולכה לא מסתיים כראוי, יש אפשרות להשתקפות שתשפיל את איכות האות. כדי למנוע השתקפויות, מומלץ כי כל מרכזי ברז בצד הכבל (כולל רכיבי 8- או 12 מפותלים) יסתיים בנפרד באמצעות נגדי 75 OHMS לאדמת השלדה המגנטית. זה גם נוהג להוסיף קבלים מתח גבוה אחד בין הנגד הסיום לשלדה ליצירת פילטר נוסף להפחתת רעש במצב משותף, בדומה לטופולוגיה מפוצלת. שים לב שלכל ברז מרכזי צריך להיות נגדי סיום פרטני, ואילו רק קבל אחד מספיק נאות לכל ארבעת חיבורי השלדה. (ראה איורים 6 ו -7 להלן)
טיפ: זהו נוהג טוב להשתמש ב- MELF עמיד בפני מתח 75 אוהם נגדי סיום כדי להגדיל את חסינות ה- ESD בצד הכבלים המגנטי, אם כי נגדי MELF מתסכלים מאוד עבור מתרכבים.
כשמדובר ברז המרכזי בצד PHY, בדרך כלל יש לחבר את זה לקרקע האות באמצעות קבלים למטרות סינון נוספות. בדומה לנגדי סיום בוב-סמית ‘, לכל ברז מרכזי עבור הזוגות צריך להיות קבלים משלו כדי למנוע כל זרימת זרם תועה בין כל זוג. ברז מרכז זה עשוי לשמש גם כדי לספק את מתח ההטיה המשותף הנדרש הנדרש על ידי הטופולוגיה של PHY ו/או למשוך את הקו למעלה/למטה בהתאם לתצורות שונות של נהג קו בצד PHY. אנא בדוק את גיליון הנתונים של PHY בזהירות כדי לזהות אילו תצורות הטיה ותצורות נהג קו חלות. אלה יידונו בהמשך בסעיף הבא.
 ג’יגביט פי
נאמר כי ה- PHY הוא הנקודה הקריטית בה העברת נתוני אתרנט מה- “דִיגִיטָלי” עולם אל “אנלוגי” העולם האמיתי מתרחש, ולהיפך. כפי שניתן לראות באיור 8 להלן, ה- PHY הוא הרכיב הפעיל האחרון לפני שהאות יעבור למחבר (ומגנטיקה) בכל שלוש אפשרויות התצורה.
בתהליך בחירת PHY, רק שתי שאלות מהותיות יהיו הקובעים הקריטיים לבחירת המכשירים מכיוון שרוב המאפיינים המוגדרים סטנדרטיים נכללים אוטומטית בכל PHY IC. השאלה הראשונה היא קביעת הממשק לחיבור למכשירי שכבת קישור נתונים (MAC), והשאלה השנייה היא קביעת אפשרויות המדיה הנתמכות לחיבור הצד בכבלים. כאמור, למשדר PHY יש “ממשק תלוי מדיה” (MDI) לתקשורת בעולם האמיתי ו “ממשק עצמאי מדיה” (MII) לתקשורת MAC. ניתן לחשוב על ועידת שמות ה- MII כשם מותג גנרי המשמש גם למוצרים (i.ה., בהתייחס לביסקוויטים שחורים עם וניל קרם כאורו). ישנן חמש אלטרנטיבות זמינות, שהן MII, RMII, GMII, RGMII ו- SGMII (בקיצור, בואו נתייחס לכל אלה AS AS “XMII”). כל אחד מאלה יפורט עוד יותר בסעיף הבא. ל- PHY צריך להיות ממשק מתאים עם ה- Mac שנבחר. באופן דומה, יש לקחת בחשבון את הדרישה ברמת המערכת של מדיום ההולכה, כגון כבל נחושת וסיבים אופטיים. אם נדרש להשתמש בכבל UTP נחושת, ל- PHY צריך להיות ממשק MDI מתאים למגנטים ולמחבר RJ-45.
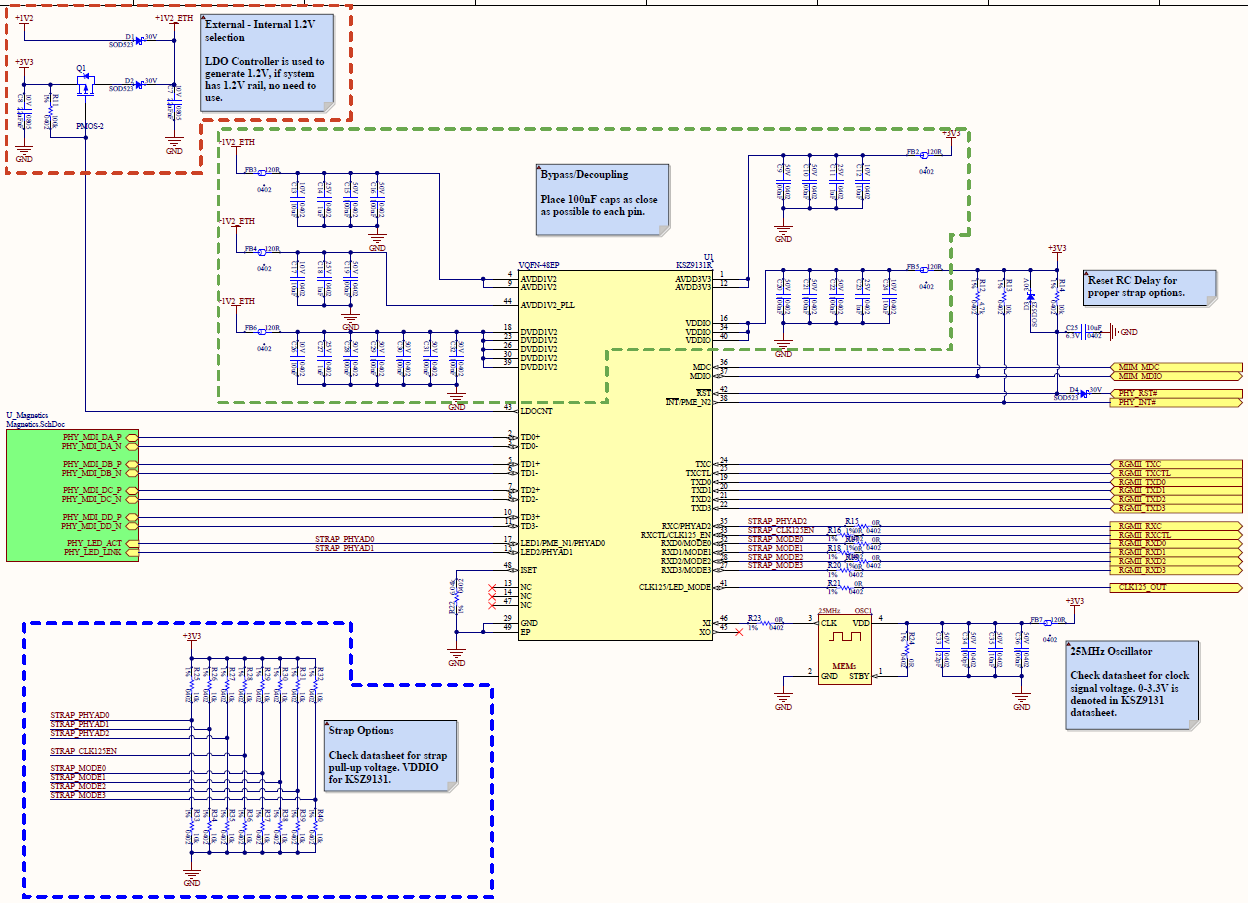
כדי להדגים נקודה זו, עליך לבדוק את דף המוצר של ה- PHY שנבחר בדוגמה העיצובית, שהוא KSZ9131. ישנן שתי אפשרויות זמינות, KSZ9131MNX ו- KSZ9131RNX. בעוד שהאפשרות הקודמת תומכת ב- GMII/MII, האחרונה תומכת רק ב- RGMII. אם ל- Mac שנבחר יש רק ממשק RGMII, אז KSZ9131MNX יהיה הבחירה הלא נכונה. אין צורך להזכיר את הצד MDI מכיוון שזה ברור יחסית בכל מה שקשור לבחירת ה- PHY הנכון, עם הבחירה בין ממשקי כבלים של סיבים לנחושת.
קריאה והבנה של כל גיליון נתונים של Gigabit PHY עשויה שלא להופיע כל כך קלה במבט ראשון מכיוון שיהיו הרבה מאפיינים מוגדרים סטנדרטיים המופיעים בסעיף התכונות. אלא אם כן אתה צריך ליצור יישום מיוחד של ממשק gigabit ethernet, רוב התכונות הללו הן פשוט “נחמד שיש” אפשרויות שעשויות להקל על החיים. אנו ננסה לתאר חלק מאלה בקצרה ואם אתה מרגיש שיש צורך במידע נוסף ליישום הספציפי שלך, פשוט גוגל את מילת המפתח המתאימה:
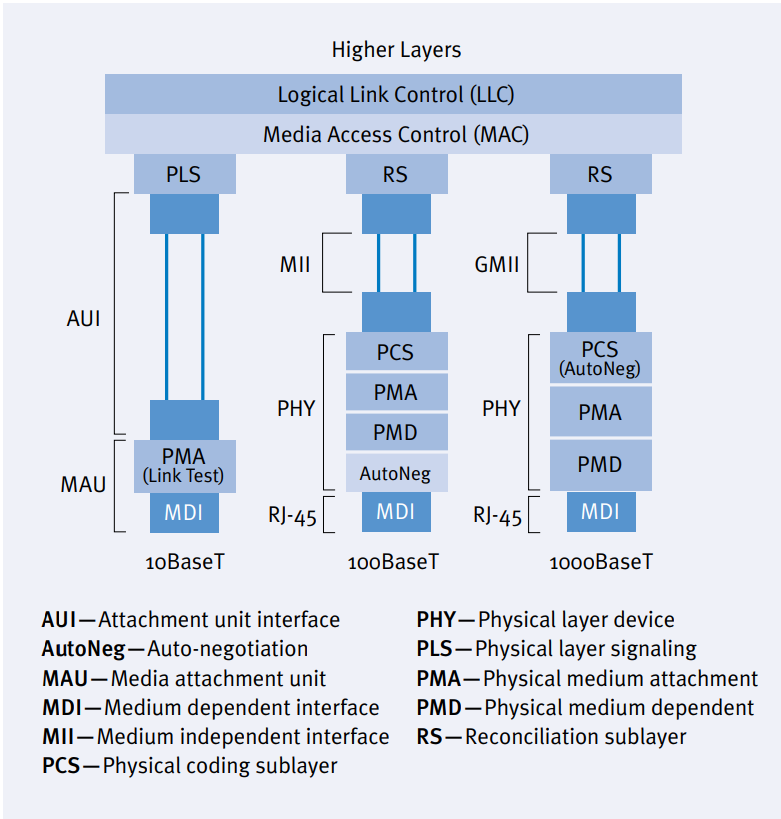
- משא ומתן אוטומטי: זה מוגדר בצורה הטובה ביותר כהסכם ההדדי על ידי מכשירי רשת המשתפים חיבור קווי באיזה מהירות, דופלקס ובקרות שכולם צריכים להשתמש בהם כדי לנהל את השימוש שלהם בקישור. תכונה זו שימושית מאוד לתאימות לאחור וקדימה, והיא מהווה דרישה חובה לכל אתרנט של ג’יגה -בייט.
- Auto Mdix (Crossover): להפעלת 10/100 Base, יש להפנות זוגות TX לזוגות RX, ולהיפך. הפיתרון הפרימיטיבי היה לשנות את סדר הזוג במחבר הכבלים. לאחר מכן זה התפתח לשינוי בסדר מחבר המכשיר (MDI לסדר ישר המשמש עם מחשב ו- MDIX לסדר הפוך המשמש עם מתג/רכזת). לבסוף, מהנדסי HP רשמו פטנט על פרוטוקול Auto-MDIX המאפשר ל- PHY להחליט על הזוגות ההעברה/קבלתם ולהקים את קישור התקשורת המתאים. הסיבה העיקרית לשימוש בפונקציה זו היא תאימות לאחור וכדי להסיר את הצורך להשתמש בכבלי UTP של מוצלב מכיוון שזוגי ה- Gigabit Ethernet הם דו כיווניים, ומשתמשים באלגוריתמים שונים ב- PHY כגון ביטול הד.
- Ethernet יעיל באנרגיה (EEE): כפי שניתן לראות בשם, אם ל- PHY יש את תכונת ה- EEE, אם לא צריך לשלוח נתונים למשך זמן מסוים, המשדר מכניס אוטומטית למצב של עוצמה נמוכה, ומאפשר לכל המכשירים המחוברים שהוא נמצא במצב זה על ידי שליחת חבילות LPI. מכיוון שהמקלט תמיד פעיל, אין שום סיכון להפריע לתקשורת, ובדרך כלל זה יכול להוביל לחיסכון בחשמל של יותר מ- 50%.
- IEEE 1588 פרוטוקול זמן דיוק (PTP): תכונה זו נדרשת בדרך כלל על ידי יישומים בזמן אמת, החל מאוטומציה של מפעל לטלקומוניקציה. 1588 תכונות משולבות יכולות ליצור אותות אתרנט של שעון שחרור נמוך, להחתים את המנות ולהפעיל אירועים ב- GPIO.
- Ethernet מסונכרן (Synce): לקבלת תקשורת קריטית לרוחב פס גבוה כמו העברת קול ווידאו בזמן אמת, יש למזער את מאגרי הנתונים בכל צומת, וכתוצאה מכך, יש לסנכרן היטב את כל הצמתים לאות שעון משותף. Synce נוצר כדי לשאת מידע על שעון בין צמתים באמצעות מכשירי PHY. כל PHY משחזר את אות השעון ומשתמש ב- PLL פנימי או חיצוני כדי להסיר כל ריצוד לפני השימוש באות כדי לסנכרן פעולות.
ה- Ethernet PHY כולל חסימות קידוד ומודולציה בהתאם לתקן IEEE כדי להתגבר על כל המגבלות הפיזיות המאפשרות להיות יעילות של כבל UTP Cat5 ולהיות מאושרת לתדרים של עד 125 מגה הרץ. אם ה- PHY שולח כל סיביות במחזור שעון אחד (כמו 10base), אז יידרש כבל התומך בקצב של 1 ג’יגה הרץ. במקום לשלוח כל סיביות במחזור שעון אחד, 100/1000base משדר אחד “באוד” למחזור עם קידוד מיושם. ה- 100base מקודד כל קבוצה של 8 סיביות לחבילה של 10 סיביות (4b/5b או 8b/10b תוכנית) כדי להגביר את האמינות, כלומר הוא צריך לשלוח בקצב של 125 mbaud הדורש מהירות שעון של 125 מגה הרץ.
Gigabit Ethernet משתמש במודולציה של PAM-5 המשתמש בחמש רמות מתח אתרנט ומקודד שני ביטים לכל מחזור שעון באמצעות ארבע רמות מתח שונות בכל זוג; רמת המתח החמישי משמשת לתיקון שגיאות. ההבדל העיקרי בין 100base ל- 1000base הוא שה- Gigabit Ethernet משתמש בכל ארבעת הזוגות דו-כיווניים ובו בזמן. על ידי שימוש במתמטיקה בסיסית, אנו יכולים לראות כי 1000 מגהביט לשנייה / 4 = 250 מגהביט לשנייה לזוג, וקידוד שני ביטים בכל מחזור מביא לקצב שעון של 125 מגה הרץ. לכן, תוך שימוש באותו קצב Baud ותדירות השעון כמו ה- Ethernet המהיר, Gigabit Ethernet משתמש בכל המשאבים הזמינים בצורה יעילה יותר ומגדיל את מהירות הקישור, כל הזמן שומר על הגבולות המוסמכים של כבל CAT5 הזול יחסית ולא צריך להשתמש בכבלי קטגוריה גבוהים יותר יקרים יותר.
האפנון/קידוד המשמש נפוץ מאוד ברחבי עולם התקשורת, ולכל המשדרים לא צריך להיות שום בעיה במודולציה בהצלחה והדמיה (mod/demod) את אותות ה- Ethernet. מכיוון ש- Gigabit Ethernet PHY הוא מכשיר משדר תואם לאחור, אנו יכולים לראות מדוע הוא זקוק למקור שעון של 10 מגה הרץ (10base) וגם 125 מגה הרץ (100/1000base) עבור תהליכי Mod/Demod. כמו כן, הפניות שעון נוספות כמו 2.5 מגהרץ, 25 מגה הרץ, או 125 מגה הרץ עשויים להידרש ל- phy-to-mac “XMII” תקשורת בהתאם לסוג הממשק שנבחר. באופן כללי, ל- PHY יהיה גם פלט שעון של 25 מגה הרץ או 125 מגה הרץ לסנכרון עם פיזי אחר או כהפניה לקלט למכשיר ה- MAC.
לכל ה- Ethernet Phys הזמינה בשוק יש סינתיסייזר שעון PLL פנימי, אז פשוט צריך קריסטל או מתנד, בדרך כלל במהירות 25 מגה הרץ. זה תמיד רעיון טוב לבדוק שוב את גיליון הנתונים כדי לראות אם יש לו נהג קריסטל מובנה שהופך אותו להיות מסוגל להשתמש בקריסטל. באופן כללי, דרישות הדיוק מומלצות להיות טובות יותר מ- 50 עמודים לדקה, וניצול מתנד עשוי להקל על הפריסה. שוב, זהו חילופי דברים עבור מעצבים מבחינת מחיר, יציבות ומאמץ פריסה. עליכם להקפיד לבדוק את קיבול עומס הגביש אם תבחר באפשרות זו.
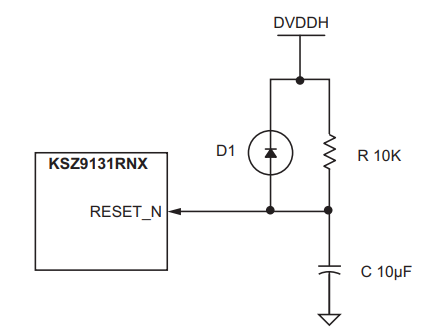
ה “רצועה” אוֹ “Bootstrap” המינוח המשמש למכשירי Ethernet קובע את ההגדרות המקודדות הקשות לפרמטרים כמו כתובת המכשיר, מצב, בחירת XMII, אפשרות לשעון וכו ‘. לפני שהמכשיר ישלים את ההפעלה. מומלץ בחום לבדוק את גיליון הנתונים בזהירות אחר אפשרויות הרצועה מכיוון שאלו תלויים בספק ועשויים להיות נתונים לשינוי בין כל מכשיר. הנקודה המכריעה כאן היא להתאים את זמן האיפוס הנדרש של סיכות הרצועה להתיישב ברמת המתח הרצויה, המותאמת בקלות באמצעות מעגלי עיכוב RC.
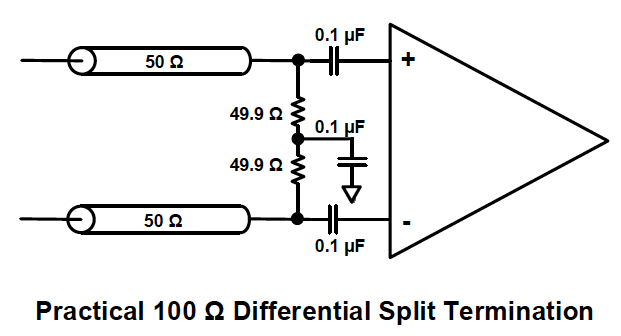
נקודה נוספת הקשורה לבחירת PHY היא לבדוק אם יש לו נגדי סיום פנימי או לא. נוכחותם היא קריטית לשלמות האות, הן עבור MDI והן עבור הצדדים של MII. ה- MDI משתמש בזוגות דיפרנציאל מאוזנים, כך שאם ל- PHY אין נגדים סיום על השבב, יש להוסיף את הפסקת הפילוג המקבילה (העדיפה לסנן רעש במצב משותף) ללוח. באופן דומה, לממשק ה- XMII צריך להיות נגדי סיום סדרה, או על שבב או על הסיפון.
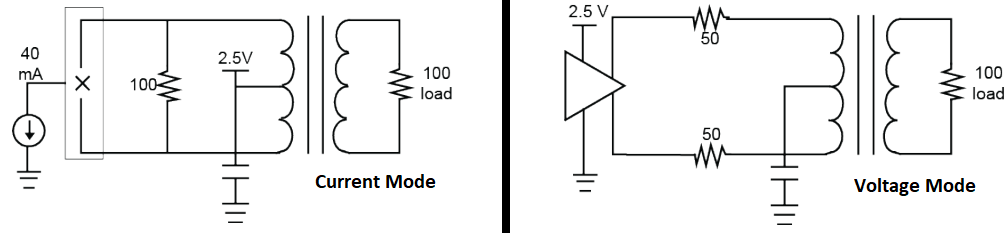
כפי שהוזכר בקצרה, תוך כדי תיאור השימוש בברז מרכז המגנטיקה, ישנם שני סוגים של מנהלי התקנים הקווים הזמינים עבור Gigabit Ethernet: מצב נוכחי ומצב מתח. על המעצב לבדוק את נהג ה- PHY LINE אם חיבור מרכז מגנטיקה וחיבור סיום מפוצל מרכזי. מכיוון שלנהגי מצבי המתח יש יתרונות שונים על מצב הזרם, בימינו, מנהל התקן הקו מסוג זה נפוץ יותר בין המכשירים. עם זאת, המעצב עדיין צריך להיות מודע לדרישות הנהג של קו הקו הנוכחי עבור היבטי תכנון שונים.
טיפ: לקריאה נוספת, בדוק את המיקרוסמי “Ent-AN0106 הערה בקשה”.
מרבית מכשירי ה- Ethernet (PHY, Mac ו- Switch) זקוקים ל- 1.2 V אספקת מסילה לליבות האנלוגיות והדיגיטליות כמו גם עבור כוח PLL. בדרך כלל ניתן לבחירה באספקת אנלוגית, דיגיטלית ו- IO אחרת מ -3.3 V, 2.5 V, ו- 1.8 וולט, ואת גיליון הנתונים יש לבדוק בזהירות את תוכנית אספקת החשמל הנדרשת. כדי לאפשר פעולת אספקה יחידה, המכשיר עשוי להיות בעל בקר LDO משולב (e.ז., ב- KSZ9131) שמניע FET לוויסות ה -3.3 V או 2.5 וולט אספקה ל 1 הנדרש 1.אספקה 2 V. אם לדירקטוריון כבר יש 1 נפרד.אספקת חשמל 2 V, אז יתכן שלא יהיה צורך באפשרות זו. מכיוון שבחירת ה- FET קשורה אך ורק לבקר, על המעצבים לעקוב אחר ההמלצות בגיליון הנתונים למפרט FET.
למרות שזה יפורט בסעיף הבא, ראוי להזכיר כי ל- PHY ו- Mac צריך להיות חיבור ממשק ניהול על גבי “XMII” חיבורים לביסוס תקשורת נכונה.
לאחר בחירת ה- PHY הנכון למילוי הדרישות ובעקבות ההמלצות לעיל, העיצוב הסכמטי הוא סטנדרטי למדי ללא קשר למכשיר שנבחר ועוקב אחר השלבים הללו:
- לספק כוח נכון למסילות עם קבלים בתפזורת ופירוק מקומי
- חיבורים למגנטיקה ומחבר עם נוריות LED
- חיבורים ל- MAC עם XMII
- חיבורים ל- Mac לממשק ניהול (MIIM)
- ספק את כניסת השעון הנכונה
- לבדוק ולסדר “רצועה” אפשרויות
- בדוק וארגן אפשרויות סיום והטיה
עיצוב סכמטי לדוגמא באמצעות KSZ9131 PHY מסופק באיור 13 להלן. כמה הערות הסבר וחיבורי סיכה ספציפיים למכשירים ניתנים בתוך הסכמטי. אתה יכול למצוא את הקבצים הסכמטיים עבור איור זה ב- GitHub, כמו שהוא’הרבה יותר קל להציג במעצב אלטיום.
Phy to Mac תקשורת
נתונים דיגיטליים ומודודים/מפוענחים מועברים למכשיר שכבת קישור נתוני Mac דרך ה- “XMII” ממשק עצמאי של מדיה. מרבית הווריאציות של MII (למעט SGMII) הן ממשקים מקבילים ודומים לאוטובוס זיכרון מקביל. יש לסנכרן אותות Ethernet מועברים ומתקבלים באמצעות אותות שעון. חיוני שיש לזכור כי הטכנולוגיה המתפתחת לא רק מגדילה את דרישות רוחב הפס אלא גם יכולה לגרום להרבה ממשקים בשימוש בו זמנית. זו הסיבה שיש לפחות סיכת GPIO אחת עשויה להיות בעלת ערך לעתיד העיצוב הכולל.
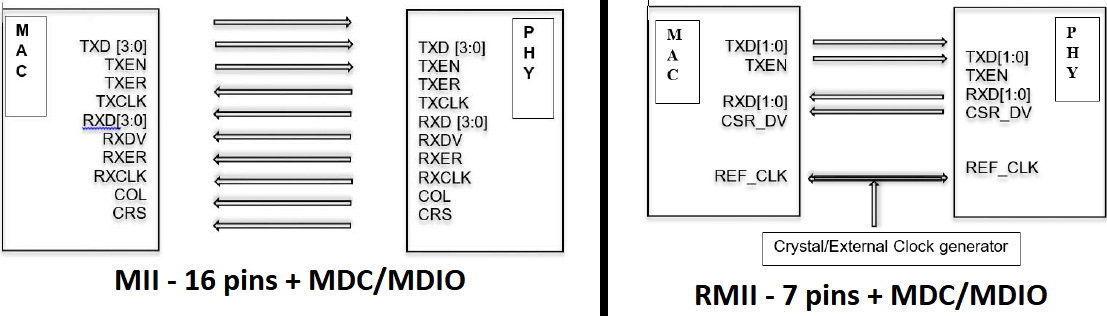
כבר בהתחלה, ממשק Ethernet של 10/100 מגהביט לשנייה עם MII המבוסס על שעון של 25 מגה הרץ הוגדר 16 סיכות. ואז, עם הופעת מצב מופחת MII (RMII), תדר השעון הוכפל ל 50 מגה הרץ וספירת הסיכות הופחתה ל 7. מכיוון שתפוקת הנתונים של ה- MII וה- RMII אינה מתאימה ל- Gigabit Ethernet, זכינו’לא היכנס לפרטים במאמר זה עבור שני סוגי מכשירים אלה, למעט רישום הסיכות באיור 14 להלן.
ה- Gigabit-MII (GMII) תומך במהירויות מקסימליות של 1 ג’יגה-ביט לשנייה באמצעות קצב שעון של 125 מגה הרץ, משתמש ב 25 סיכות, והוא תואם לאחור לחלוטין עם מפרט MII. תיאורי האות ניתנים בטבלה 2 להלן.
שולחן 2. רשימת אותות GMII
| שם איתות | תיאור האות | אותות ישר | |
| TXD [7..0] | נתונים שיועברו | Mac ל- Phy | מַשׁדֵר |
| GTXCLK | אות שעון ל -1 ג’יגה -ביט לשנייה (125 מגה הרץ) | Mac ל- Phy | |
| TXCLK | אות שעון עבור 10/100 מגהביט לשנייה (2.5/25 מגה הרץ) | Mac ל- Phy | |
| טקסן | משדר אפשר | Mac ל- Phy | |
| טקסר | שגיאת משדר (כדי להשחית בכוונה את החבילה, במידת הצורך) | Mac ל- Phy | |
| RXD [7..0] | קיבלו נתונים | Phy to mac | מַקְלֵט |
| Rxclk | אות השעון שהתקבל (התאושש מנתונים שהתקבלו) | Phy to mac | |
| RXDV | אות תקף נתונים | Phy to mac | |
| Rxer | קבל שגיאה | Phy to mac | |
| קולג ‘ | איתור התנגשות למצב של חצי דופלקס בלבד | Phy to mac | |
| CS (CRS) | תחושת המנשא רק למצב חצי דופלקס | Phy to mac |
ה- GMII המופחת (RGMII) הוא כמעט ה- Gigabit Phy הפופולרי ביותר לממשק ה- MAC מכיוון שהוא מצמצם את ספירת האותות במחצית בהשוואה ל- GMII ודומה ל- MII/RMII. עבור תקשורת ג’יגה -בייט, הנתונים נכללים בשולי הנופלים והעלייה של שעון 125 מגה הרץ, מה שמביא לחציית ספירת אותות הנתונים. אם יש צורך בתאימות לאחור עם 10/100 MBPs תקשורת. בנוסף להפחתת אות הנתונים, מודל RGMII זמן רב-רוחב את האות TXEN עם אות TXER ב- TXCTL, ואת ה- RXDV עם אות ה- RXER ב- RXCTL תוך ביטול אותות ה- COL ו- CRS. בסך הכל 12 סיכות אות משמשות ל- RGMII, ותיאורי האות ניתנים בטבלה 3 להלן.
שולחן 3. רשימת אותות RGMII
| שם איתות | תיאור האות | כיוון איתות | |
| TXD [3..0] | נתונים שיועברו | Mac ל- Phy | מַשׁדֵר |
| TXC | העברת שעון 2.5 מגהרץ למשך 10 מגהביט לשנייה 25 מגה הרץ ל 100 מגהביט לשנייה 125 מגה הרץ ל -1 ג’יגה -ביט לשנייה (קצה כפול) | Mac ל- Phy | |
| TXCTL | ריבוי טקסן ו- TXER על קצה השעון העולה: טקסן על קצה השעון הנופל: (Txen Xor Txer) | Mac ל- Phy | |
| RXD [3..0] | קיבלו נתונים | Phy to mac | מַקְלֵט |
| RXC | קבל שעון 2.5 מגהרץ למשך 10 מגהביט לשנייה 25 מגה הרץ ל 100 מגהביט לשנייה 125 מגה הרץ ל -1 ג’יגה -ביט לשנייה (קצה כפול) | Phy to mac | |
| Rxctl | ריבוי של RXDV ו- RXER על קצה השעון העולה: RXDV בקצה השעון הנופל: (RXDV XOR RXER) | Phy to mac |
אות ה- TXC מסופק על ידי ה- Mac, וה- PHY מספק את אות ה- RXC. שני אלה הם אותות שעון מסונכרנים במקור, והם משתמשים בשולי הנופלים והעולים של השעון, מה שהופך את העיתוי לקריטי יותר. תקן RGMII מחייב תוספת של עיכוב שעון בין 1.5 NS ו- 2 NS עבור אותות TXC ו- RXC כדי להבטיח שאותות נתונים תקפים יעובדו במהלך הקצוות הנפילים והעולים. למרבה המזל, מרבית מכשירי PHY ו- MAC תומכים ב- RGMII-ID (עיכוב RGMII-Internal), ואין צורך בפעולה נוספת מלבד כדי לאפשר תכונת תעודת זהות זו ולהתאים את זמן העיכוב. עם זאת, המעצב צריך להיות בטוח במאה אחוז שגם ה- MAC וגם ה- PHY תומכים בתכונת העיכוב הפנימית הזו. אם זה לא נתמך על ידי מכשירים אחד או שניהם, יש ליישם את העיכוב כחלק מפריסת ה- PCB באמצעות סרפנטינים מעוצבים נכון, כפי שמוצג באיור 15 להלן.
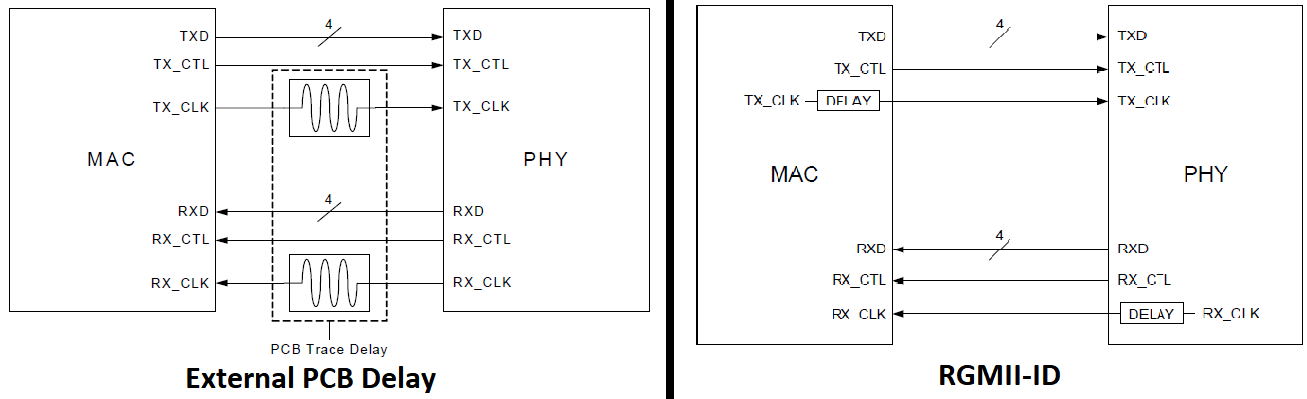
בזמן התבוננות באיור 15, תשומת הלב שלך עשויה להיות מושכת לנקודה מוזרה אחת: אותות ה- TX בצד ה- MAC מחוברים לאותות ה- TX בצד PHY. זה נובע ממוסכמות השמות; כל משדר ומקלט נקראים ביחס לצד ה- MAC, מה שאומר שהאותות בצד PHY המסומנים עם TX ו- RX תואמים את מקלט ה- PHY ומשדר PHY, בהתאמה. בדוק תמיד את מוסכמות השמות לפני שתכנן את פריסת ה- Ethernet.
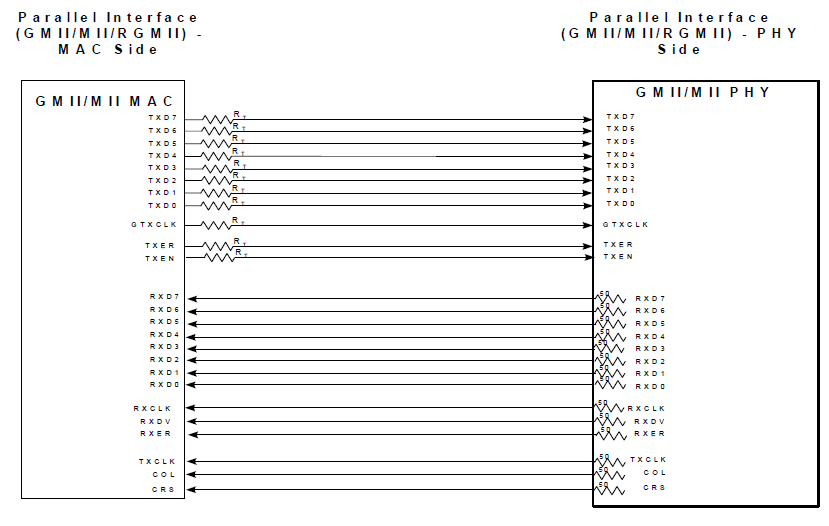
טופולוגיות אוטובוס מקבילות חד-פעמיות צריכות סיום סדרות בצד הנהג כדי להתאים הן לעכבה של נהג הפלט והן לקו עכבה מאפיינית, כדי למנוע השתקפויות ובעיות EMI. יש להתאים את אותות ה- XMII להיות 50 אוהם, יחיד, ויש להתאים את אותות ה- TX ל- TXC (TXCLK). באופן דומה, יש להתאים את אותות ה- RX עם ה- RXC (RXCLK). על מעצבים לבדוק את גיליון הנתונים של PHY ו- MAC את נוכחותם של נגדי סיום פנימיים, ואם הם לא קיימים, עליהם להיות ממוקמים על הלוח. ערך הנגד יהיה ההבדל בין Z0 = 50 אוהם לבין עכבת תפוקת הנהג הקו. באופן כללי, ערכים בין 20 אוהם ל -40 אוהם יעבדו, אך יתכן שיהיה צורך בניסוי וטעייה בכדי להשיג את הביצועים הטובים ביותר.
GMII סדרתי (SGMII) הוא מושג שונה למדי בהשוואה למצבים האחרים בכך שהוא דומה לסדרה/Deserializer (SERDES), באמצעות זוג TX אחד, זוג RX אחד וזוג שעון ייחוס אחד. תדר השעון הוא 625 מגה הרץ DDR, שהוא יחסית גבוה. נתוני GMII מקבילים מקודדים, באמצעות פורמט 8B/10B, לזוגות TX ו- RX. SGMII מצמצם את ספירת הסיכות ומגדיל את המהירות, אך החיסרון הוא שהפריסה מסובכת יותר מאשר לשיטות XMII. יתר על כן, לרוב ה- Macs המשולבים של Gigabit הקיימים בשוק יש רק תמיכה בממשקי XMII. אם העיצוב זקוק לממשק 1 גרם+ אתרנט, SGMII הוא האפשרות היחידה לחיבור PHY ל- MAC.
מרבית הממשקים המהירים של SERDES דורשים צימוד קיבולי כדי למנוע אי התאמה של מתח מתח משותף במצב משותף. מומלץ להיות לפחות מצייני מיקום עבור 100 קבלים בסדרת NF הקרובים לצד ה- TX של זוגות SGMII, יחד עם נגדי סיום מקבילים על פי עכבה של זוג דיפרנציאלי (בדרך כלל 100 אוהם או 150 אוהם).
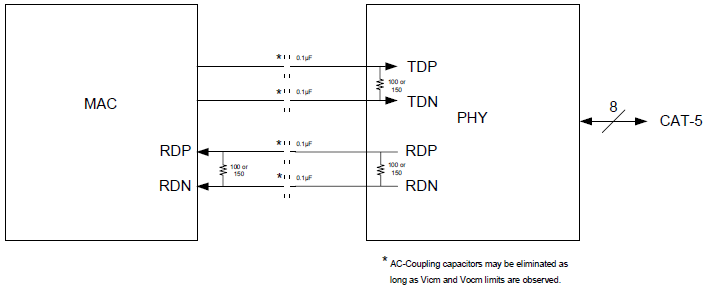
בנוסף לממשקי ה- XMII שהוזכרו לעיל’ ספירת סיכות, יש להוסיף שני אותות לממשק ניהול MII (ממשק MIIM או MDIO/MDC). ממשק זה דומה לאוטובוס i2c ומשמש מכשירים ברמה העליונה (כמו ה- Mac) לרכישת סטטוס ה- PHY ולתכנת רישומי ה- PHY כדי לכוונן פרמטרים של זמן ריצה לשינוי כמו הגדרות שעון ושגרת תיקון. האות MDC הוא שעון של 25 מגה הרץ המסופק על ידי ה- Mac, ו- MDIO הוא אות נתונים דו כיווני-ניקוי פתוח, כך שצריך למשוך את ה- MDIO בהתאם לספירת המכשירים המשותפת של PHY (בדרך כלל זקוק לנגד בין 1.5 K אוהם ו -10 קילו). בנוסף להגדרת ממשק הניהול הסדרתי (SMI) באמצעות אותם סיכות, חלק מהיצרנים משתמשים גם באופן פנימי בסיכות MDC/MDIO לצורך גישור ל- I2C או ל- SPI כדי להקל על השימוש, במיוחד במתגי אתרנט.
מתגי אתרנט
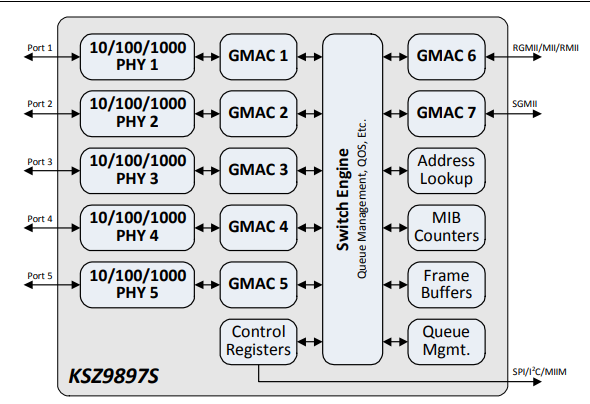
ראוי להזכיר כי יתכן שלא תצטרך להוסיף מכשירי מספר רב של Ethernet PHY ו- Mac בלוח המעגלים שלך, אלא אם כן יש דרישות קפדניות להפרדה פיזית של הממשקים. מתגי Multiport PHY ו/או MAC הם דרך פופולרית להגדיל את ספירת ממשק Ethernet באמצעות מכשיר אחד. בחלק מהמתגים יש רק ממשקי PHY למתג, ויש אחרים משלבים את הממשקים PHY ו- Mac (XMII) יחד. יש הרבה אלטרנטיבות; לדוגמה, KSZ9897S היא אפשרות המשלבת PHY 5-יציאה, RGMII/GMII/MII 1-יציאה 1 ו- SGMII 1-יציאה יחד (ראה איור 18).
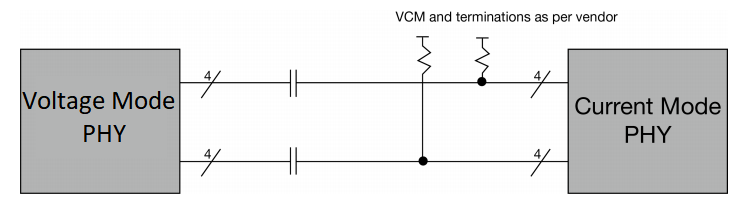
ניכר שאם אינך מעצב מתג אתרנט טהור המנתק ישירות את כל ממשקי ה- PHY למחבר RJ-45, יתכן שיש אפשרות לחבר PHY אחר למתג PHY. הנוהג הטוב ביותר הוא להשתמש בשנאי בידוד עבור כל ממשקי ה- PHY שנמצאים על הלוח, בדומה לפעולת מחבר RJ-45. עם זאת, שיטה זו יקרה ומשתמשת בשטח רב. יש את האפשרות התיאורטית לחיבור PHY ל- PHY על הלוח, המכונה Ethernet של Backplane שאינו דורש רובוטריקים. במקום זאת, כל הזוגות משולבים באופן קיבולי באמצעות קבלים של סדרה 100 NF. למרות שלא מובטח שזה יעבוד על פני מרחקים ארוכים, בתיאוריה, הוא עובד טוב מאוד על מרחקים קצרים יחסית. אם אתה מנסה זאת, אל תשכח להוסיף נגדי הטיה לאחר קבלים צימוד AC אם, ורק אם, אחד ה- PHY’ל- S יש מנהל התקן קו זרם (ראה איור 19).
 שיקולי פריסה ל- Ethernet
לאחר שקראת מאות דפי גליון נתונים, יש לך סכמטי מעוצב בצורה מושלמת העונה על כל הדרישות וההצעות שהיצעו היצרנים – עם זאת, כל המאמץ הזה יכול בקלות להרוס או להיות מושפל בביצועים בגלל תקלות פריסת אתרנט בסיסיות. לעיצוב ממשק אתרנט של ג’יגה-בייט, ישנם אותות דיפרנציאליים מבוקרים על ידי עכבה שיש לקחת בחשבון, כמו גם מגבלות התאמה באורך ומקסימום אורך. לרוב, דרישות אלה מתמלאות אוטומטית על ידי מיקום הגיוני של הרכיבים אלא אם כן המעצב מנסה לעקוף גישה זו. הבעיה היא שאם לא מצייתים כללי פריסת אתרנט כללי (כגון אי-שימוש במטוסי התייחסות מוצקים לעקבות מבוקרים על ידי עכבה של אתרנט), זהו בזבוז מאמץ להתאים בקפדנות את אורכי העקבות או לשמור עליהם מתחת למגבלות האורך המרבי. לכן, נתאר בקצרה את כללי הפריסה הגנריים במהירות גבוהה לפני שנדונו דרישות פריסת אתרנט של Gigabit Ethernet כדי לספק בסיס לדרישות הספציפיות יותר.
ספק כוח
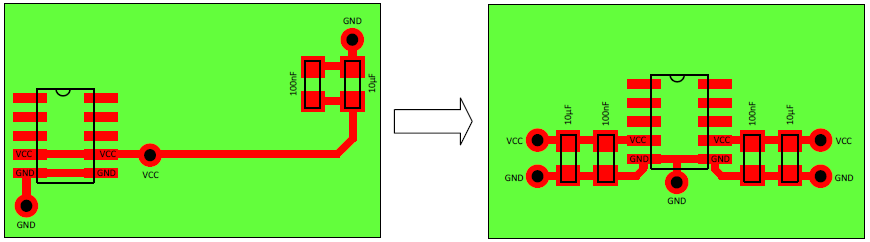
החלפת מהירות גבוהה של ICS דיגיטלי דורשים זרמים חולפים. יש לספק זרמים חולפים אלה באמצעות קבלים מעקפים/ניתוק, מכיוון שהעכבה הטפילית של עקבות ה- PCB, בין סיכת האספקה למעקה הכוח, תהיה רכיב אינדוקטיבי (תלוי ברוחב העקבות) המתנגד לזרמים חולפים. הכלל העיקרי הוא למקם קבלים עוקפים קרוב ככל האפשר לכל סיכות האספקה, עם קבלים של לפחות 10 NF ו- 100 NF עבור כל סיכה.
עבור לוחות רב שכבתיים, ישנם בהכרח יש להשתמש במטוסי חשמל ונפרדים נפרדים, ולכן באופן בלתי נמנע ישמשו את ה- VIAs בנתיב המשמש לאספקת כוח. מכיוון של- VIA יש גם רכיב אינדוקטיבי, אין להשתמש ב- VIA בין קבלים מעקפים לסיכת האספקה הנלווית אליו. כלל זה מודגם באיור 20 להלן.
מטוס הפניה
הכלל הבסיסי עבור כל האלקטרוניקה הוא שהזרם הזורם במעגל ה- Ethernet חוזר תמיד למקורו. לכן, תמיד צריך להיות נתיב חזרה לאותות, ונתיב החזרה הזה ייצור אנטנת לולאה עם נתיב האות היוצא. אם אזור הלולאה נשמר קטן, אז לא ייווצרו בעיות EMI/EMC, אך אם מסיבה כלשהי אזור הלולאה יהפוך לגדול יותר, אז המעצב עשוי למצוא את עצמם עם בעיות EMI/EMC חמורות. סוגיות EMI/EMC אלה עשויות להשפיל את ביצועי המכשיר שלך בדרכים שאתה לא מצפה, ולכל הפחות סביר להניח שתגרום לך להיכשל בבדיקת EMC בעת חיפוש אישורים הנדרשים כדי לשווק/למכור את המוצר שלך באופן חוקי.
בהתבסס על התיאוריה ועל הראיות הניסיוניות לאותות במהירות גבוהה, מסלול ההחזרה הנוכחי יעקוב אחר העקבות על השכבה שמתחתיה. במילים אחרות, זה מטוס התייחסות. שמירה על מישור התייחסות מוצק מתחת לכל ניתוב אותות במהירות גבוהה תמזער את שטח הלולאה ותמנע כל אי-רציפות עכבה. אם מסיבה כלשהי, חלקי מטוס נוצרים מתחת לעקבות במהירות גבוהה, יש להשתמש בקבלים לתפרים ליצירת נתיב חזרה. מומלץ גם להשתמש בקבלים תפרים אם מישור הכוח הוא גם מישור ההתייחסות לאות במהירות גבוהה שיוצר נתיב חזרה למקור הנוכחי. כללים אלה מודגמים באיור 21 להלן, ומראים פרקטיקות רעות משמאל ושיטות טובות מימין.

 ערימה
לשיפור ביצועי EMI/EMC וכדי להקל על ניתוב של עקבות מבוקרות עכבה, כדאי שיהיה לפחות ארבע שכבות (ה.ז., למעלה – קרקע – כוח/קרקע – תחתון). זה לא אומר שאי אפשר להשתמש ב- PCB דו-שכבתי עבור ממשק אתרנט של ג’יגה-בייט. אם מישור התייחסות מוצק מסופק לאותות קריטיים, עקבות שמירה מנותבים לאותות MDI, ולבסוף, אם אין דרישה לעמידה ב- EMI/EMC, ככל הנראה זה יעבוד על ספסל מעבדה. עם זאת, יש להשתמש בלוחות דו-שכבתיים רק לניסויים ואבות-טיפוס עם זאת, מכיוון שלוחות ארבע שכבות הם רק מעט יקרים יותר משתי שכבות ברוב היצרנים בימינו-היתרונות של לוח שכבות של 4+ שווים את ההוצאה הנוספת הקלה.
עקבות תכונות וגיאומטריה
לכל עקבות ב- PCB תהיה עכבה אופיינית, המחושבת ביחס למישור ההתייחסות שלו. Altium Designer יש כלי חישוב עכבה מובנים; עם זאת, עבור אותות במהירות גבוהה, ישנם כלים רבים אחרים המסייעים בהדמיה של הביצועים ואימות החישובים. יש הרבה נוסחאות מתמטיות כמו גם כלי חישוב זמינים, כגון “כלי PCB של שבתאי (בחינם)” וכלי מורשה המוצע על ידי מכשירים קוטביים שיכולים לבצע חישובים אלה.
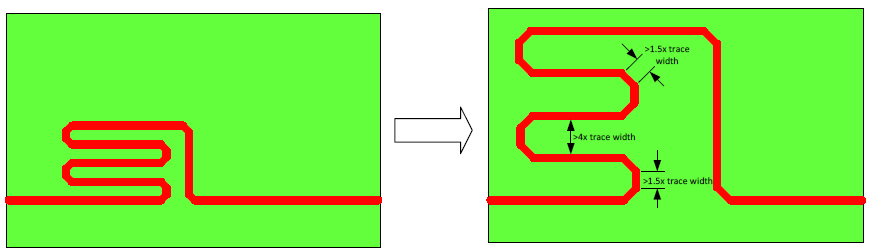
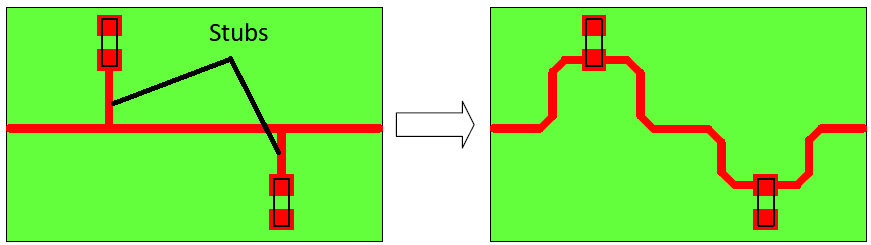
ניתן לחשב בקלות את רוחב העקבות הנדרש והמרווח הדיאלקטרי עבור עכבה הנדרשת בהתאם לערימת ה- PCB. באופן כללי, שימוש בכיפוף של 45 מעלות עדיף להשתמש בכיפוף של 90 מעלות. יחד עם זאת, עקבות, סרפנטין וזוגות טובים יותר אם הם מופרדים ככל האפשר כדי למנוע מפגש כלשהו ולהגדיל את חסינות התקלה שלהם. כמו כן, יש להימנע מהשימוש בגזים. לבסוף, כדי למנוע התנשאות בין שכבות סמוכות, יש להימנע מכל ניתוב מקביל לאורך שכבות אלא אם כן יש מישור מוצק ביניהם. כללים אלה מודגמים באיור 22 להלן, ומראים פרקטיקות רעות משמאל ושיטות טובות מימין.
 קווי שידור
אנו יודעים כי טלאי מיקרו -סטריפ ואנטנות משבצות נועדו ליצור שדות אלקטרומגנטיים להעברה וקבלה בכוונה. PCB מעוצב בצורה גרועה עשוי גם להיות בעל אוניפות לא מכוונות לאטנות שמקרינות בתדרים שונים. אם העקבות הם קו הילוכים, השתקפויות עשויות להיות בעיה גדולה באמת. בעת פרוש עקבות, על המעצב להעריך בערך אם אורך העקבות יכול לפעול כאנטנה ולהפוך את האות המנוהל לאות מקרין ואם יש צורך בנגד סיום כדי למנוע השתקפות כלשהי. הדוגמאות הבאות, המבוססות על כללי אצבע, יסבירו סוגיות אלה.
ראשית, חשוב על בעיית האנטנה. רמות הקרינה הגבוהות ביותר מתקבלות אם אורך עקבות האנטנה הוא λ/4, λ/2 או λ. עם זאת, אם האורך קצר יותר מסביב λ/20 של תדר המוביל, אז לא צפוי להבחין באפקט אנטנה. ככלל אצבע, אנו משתמשים בנתון של λ/40 כדי שהאורך המרבי יהיה בצד הבטוח.
הבעיה השנייה נובעת מזמן עליית האות, מכיוון שהיא קשורה ישירות לרוחב הפס. ככל שהקצוות חדים יותר, כך רוחב הפס גבוה יותר. לתצורת מיקרו -סטריפ בלוח FR4, האות נעות במהירות של 6.146 PS/MM. מתוך מחשבה על אות שיש לו זמן עלייה של 340 ps, העקבות עשויה להיות מסתיימת אם הוא קצר יותר מאורך (1/10)*(340/6.146) = 5.53 מ”מ. תמיד עדיף שיהיה נגדי סיום, אבל עקבות קצרים יותר פירושו שלא צריכים להיות בעיות עם הרהורים וגלים עומדים.
מכיוון שהעקרונות העומדים מאחורי תכנון פריסת מעגלי אתרנט במהירות גבוהה הם נושא מסיבי, כמעט בלתי אפשרי לגעת בכל ההיבטים בו במאמר קצר זה. כשם שמוזכרים בקצרה את כללי האומץ הגנריים, הטבלה הבאה מספקת כמה מגבלות ודרישות פריסת אתרנט טיפוסיות.
טבלה 4. דרישות פריסת אתרנט של Gigabit
| מִמְשָׁק | פָּרָמֶטֶר | דְרִישָׁה |
|---|---|---|
| MDI | עכבת עקבות | 100 Ω דיפרנציאלי (95 Ω ± 15%) |
| MDI | דרישת סיום | סיום מקביל (100 Ω או מפוצל 2 x 49.9 Ω) |
| MDI | מקס. שיפוט תוך-זיווג | |
| MDI | מקס. שיפוע בין זוג | |
| MDI | מקס. אורך עקבות בין PHY למגנטים | |
| MDI | דקה. מרווח זוג-זוג | > 450 אממ |
| MDI | מקס. מותר דרך | 2 vias לכל עקבות MDI |
| XMII | עכבת עקבות | 50 Ω יחיד (50 Ω ± 15%) |
| XMII | דרישת סיום | סיום סדרה (20 Ω עד 40 Ω על פי עכבת פלט הנהג) |
| XMII | מקס. כונן עומס | 35 PF – יציאות ממשק אלה אינן נועדו להניע עומסים, מחברים או כבלים מרובים. עדיף אם משתמשים בהם על הסיפון. |
| XMII | מומלץ מקסימום. אורך עקבות | 50 מ”מ |
| XMII | מקס. אורך עקבות | 150 מ”מ – רק אם כל העקבות ממוקמים על השכבות הפנימיות (לא מומלצות) |
| XMII | סובלנות תואמת אורך | אותות 10 מ”מ – TX עם אותות TXC (TXCLK) ו- RX עם RXC (RXCLK) |
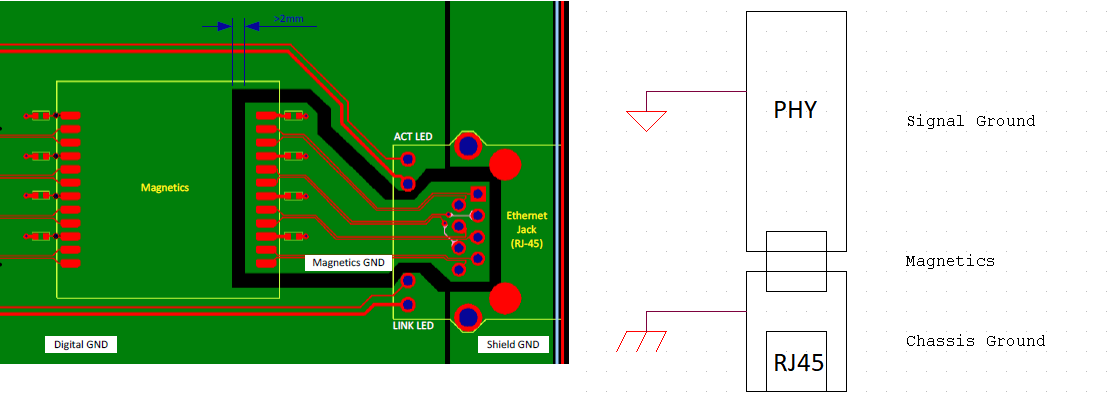
בנוסף למגבלות שצוינו אלה, יתכן כי מתווה המגנטיקה הדיסקרטית יזדקק גם לטיפול מיוחד. יש ליצור מטוס קרקע נפרד כדי לספק חסינות משופרת של ESD ו- EMI/EMC, ויש להפריד אותו בקפדנות מכל שאר המטוסים על ידי לפחות 2 מ”מ (ראה איור 23).
סיכום
מטרת מאמר זה היא להנחות כל מעצב שמחפש להוסיף ממשקי Pinout של Gigabit Ethernet ללוחות המעגלים שלהם, וניסינו לכסות את כל ההיבטים התיאורטיים העיקריים. בבלוג Altium Designer יש מאמרים רבים שצוללים לעומק יותר בניתוב מהיר, התאמת אתרנט ונושאים אחרים הקשורים לניתוב מוצלח של Gigabit Ethernet ואותות מעגלים אחרים במהירות גבוהה. מדריך זה אמור לספק לך בסיס טוב לאופן שבו טכניקות ניתוב במהירות גבוהה חלות על gigabit ethernet pinout ספציפית.
בזמן שאני’ניסתה לספק מדריך טוב ליסודות הניתוב המוצלח של Gigabit Ethernet, זה’תמיד רעיון טוב לעקוב אחר הפריסה וההנחיות המומלצות בגליון הנתונים של ה- ICS שאתה עובד איתם. כמעקב אחר מאמר זה, אנו’אני אסתכל על הגדרת כללי עיצוב באופן ספציפי עבור Gigabit Ethernet. קיום כללי העיצוב הנכונים יכול לעשות את ההבדל בין ניתוב כואב לחוויית אבות -טיפוס/בדיקה מתסכלים לבין מעצב אלטיום מכריח את העיצוב שלך להצליח.
עבודה עם Gigabit Ethernet יכולה להיות מאתגרת את הפעם הראשונה שלך, אולם לא יותר מכל ממשק מעגל אחר מהיר אחר. הדרישות של יישומי Gigabit Ethernet הן ככל הנראה הסלחניות ביותר בכל מה שקשור לממשקים במהירות גבוהה. על ידי שימוש בתרגילי פריסה וניתוב טובים, כמו גם את הסיום הנכון ובחירות רכיבים אחרות בסכמתך העיצוב שלך עשוי להצליח ביותר. שימוש 4 או יותר שכבות בלוח מעגלי אתרנט שלך יקל מאוד על ניתוב העיצוב שלך, ויגדיל את הסיכוי שלך להצלחה. זה יכול גם לעזור להבטיח שאתה מסוגל לעקוב אחר תוכניות ההארקה השונות ב- Gigabit Ethernet.
האם תרצה לברר יותר כיצד אלטיום יכול לעזור לך בעיצוב ה- PCB הבא שלך? שאלות נוספות לגבי עכבה דיפרנציאלית Ethernet? שוחח עם מומחה באלטיום.
מתג Ethernet של Gigabit עם אספקת חשמל של האיחוד האירופי – 4 -יציאה

מתג Ethernet נייד קומפקטי זה מאפשר הרחבת רשת קלה ויכול להיות מופעל מיציאת USB.
- בנה רשת קטנה או הוסף יציאות לרשת קיימת.
- יכול להיות מופעל גם דרך יציאת ה- USB של מחשב, כך שאין צורך למצוא מוצא רזרבי
- ארבע יציאות אוטומטיות של 10-/100-/1000 מגהביט לשנייה
- חצי דופלקס אוטומטי-חצי-דופלקס
- פונקציה Auto-MDI/MDI-X בכל היציאות, כך שאין צורך בכבלים צולבים
- שיטת מיתוג ללא חסימה, חנות-קדימה
- מחווני LED קלים לראות.
- פעולת תקע והפעלה קלה.
- אחריות: אחריות לשנה של Diamond ™ Diamond ™ (סטנדרטית)
ה- Black Box LGB304A הוא מתג אתרנט קומפקטי של Gigabit עם ארבע יציאות RJ45 של 10/100/1000 MBPS RJ45. יישומים אופייניים כוללים קישוריות LAN לקבוצות עבודה קטנות.
המתג אידיאלי עבור צוותים ניידים כמו מבקרי רואי החשבון הדורשים מתג קטן ונייד כדי להרחיב את ספירת היציאות. ניתן להפעיל את המתג מיציאת USB או ממתאם הכוח הכלול. המתג מספק קצב קו, לא חוסם תפוקה. יציאות הן דופלקס חצי/דופלקס מלא וכוללות מחווני LED לצפייה בסטטוס היציאה. מתג לא מנוהל זה הוא תקע ומשחק ואינו דורש תצורה כלשהי.
שיעור סינון והעברה –
10 מגהביט לשנייה: 14,880 pps;
100 מגהביט לשנייה: 148,800 pps;
1000 מגהביט לשנייה: 1,488,000 pps
כתובות MAC – 1K
תקנים – IEEE 802.3 10base-t, IEEE 802.3U 100base-tx, IEEE802.3AB 1000BASE-T, IEEE802.בקרת זרימה 3x
שיטת מיתוג –חנות וקדימה
מחברים – (4) RJ-45, (1) כוח
אינדיקטורים –
נוריות LED: ליחידה: (1) כוח;
לכל יציאה: (1) קישור/מעשה, (1) 1000 מ ‘
כוח – מיציאת ה- USB של מחשב באמצעות כבל חשמל (כלול) או 100-240 VAC, 50-60 הרץ אספקת חשמל חיצונית (כלול);
פלט: 5 VDC, 1.2 אמפר, 6 וואט מקסימום.
גודל – 2H x 6.2W x 7.9d ס”מ (0.8 “H x 2.4 “W x 3.1 “ד)
משקל – 0.2 ק”ג (0.4 קילוגרם.)


