


PIR rileva il fuoco?
Riepilogo:
– Questo articolo discute lo sviluppo di una prima tecnica di rilevamento degli incendi usando un sensore a infrarossi passiva (PIR) e reti neurali profonde (DNNS).
– I sensori PIR sono sensibili ai movimenti del corpo improvvisi ed emettono un segnale continuo variabile nel tempo.
– I dati sperimentali vengono raccolti utilizzando un sensore PIR per rilevare i movimenti umani e di fuoco.
– La trasformazione wavelet viene utilizzata per l’estrazione delle caratteristiche dai segnali raccolti.
– I coefficienti wavelet vengono convertiti in immagini di spettro RGB e utilizzati come input per una profonda rete neurale convoluzionale.
– Vengono testate varie architetture DNN pre-addestrate, con l’architettura Shufflenet che produce la massima precisione di previsione di 87.8%.
– La strategia in tempo reale raggiunge 95.34% e 92.39% rispettivamente precisione di rilevamento del fuoco e del movimento umano.
Domande:
- Qual è lo scopo dell’articolo?
- Perché il rilevamento del fuoco precoce è importante?
- Che tipo di sensore viene utilizzato nella tecnica proposta?
- Come funziona un sensore PIR?
- Qual è il ruolo della trasformazione wavelet nella tecnica?
- Come vengono utilizzati i coefficienti wavelet nella tecnica?
- Quale architettura DNN produce la più alta precisione di previsione?
- Quali sono i livelli di accuratezza raggiunti nella strategia in tempo reale?
- Quali sono i limiti dei sensori di fuoco convenzionali?
- Perché le tecniche di rilevamento antincendio basate sulla visione non sono sempre efficaci?
- Quali vantaggi offrono i sistemi di imaging a infrarossi (IR) nel rilevamento del fuoco?
- Quali sono gli svantaggi dell’utilizzo di telecamere e computer a bordo per il rilevamento dell’incendio?
- Che ruolo svolgono i sensori PIR nel rilevamento delle fiamme?
- Quali sfide sono associate al rilevamento del fuoco basato sull’apprendimento profondo?
- Qual è la tecnica proposta in questo documento per il rilevamento del fuoco?
- Quali sono i vantaggi dei sensori PIR per il rilevamento del fuoco?
Lo scopo dell’articolo è di presentare una nuova tecnica per il rilevamento precoce del fuoco usando un sensore PIR e DNNS.
Il rilevamento precoce del fuoco è importante per mitigare i danni legati al fuoco, prevenire perdite umane e di proprietà e ridurre il trauma fisico e mentale.
La tecnica proposta utilizza un sensore a infrarossi passiva (PIR) per il rilevamento del fuoco.
Un sensore PIR rileva la radiazione infrarossa (IR) emessa dagli oggetti. È sensibile ai movimenti del corpo improvvisi ed emette un segnale continuo variabile nel tempo.
La trasformazione wavelet viene utilizzata per l’estrazione delle caratteristiche dai segnali raccolti dal sensore PIR.
I coefficienti wavelet vengono convertiti in immagini di spettro RGB, che fungono da input per la profonda rete neurale convoluzionale.
L’architettura Shufflenet produce la più alta precisione di previsione di 87.8%.
La strategia in tempo reale raggiunge 95.34% e 92.Accuratezza del 39% rispettivamente nel rilevamento del fuoco e del movimento umano.
I sensori di incendio convenzionali hanno un’area di copertura limitata, non sono efficienti in ampie stanze e spazi aperti e sono soggetti a falsi allarmi dovuti a disturbi esterni.
Le tecniche di rilevamento antincendio basate sulla visione possono essere influenzate dalla complessità della diffusione del fuoco e dall’interferenza di eventi di fondo e possono sollevare problemi di privacy.
I sistemi di imaging IR sono affidabili e possono rilevare incendi in cattive condizioni di luce visibile o quando l’incendio si fonde con lo sfondo. Possono agire come video di sorveglianza.
Le telecamere e i computer di bordo rappresentano barriere di costo per soluzioni scalabili e possono dare falsi allarmi a causa della vicinanza o di altre interferenze.
I sensori PIR sono versatili per il rilevamento delle fiamme a causa della loro capacità di rilevare improvvisamente cambiamenti nelle radiazioni IR dai movimenti degli oggetti all’interno del loro intervallo di visualizzazione.
Le sfide includono la necessità di un gran numero di dati di addestramento, l’identificazione di incendi simultanei, i cambiamenti di illuminazione e la quantificazione della fiamma del fuoco e l’intensità del fumo.
La tecnica proposta utilizza un sensore PIR differenziale e DNN per il rilevamento del fuoco in spazi chiusi.
I sensori PIR sono sofisticati, a basso costo e altamente capaci di rilevare improvvisamente cambiamenti nelle radiazioni IR. Sono versatili e adatti per rilevare lo spread di fiamma.
Cos’è PIR
Le wavelet sono forme d’onda asimmetriche e irregolari che durano per un breve periodo di tempo con un valore medio di zero. L’analisi wavelet produce wavelet costituenti di diverse scale e posizioni della wavelet madre [20]. Pertanto, nella trasformata wavelet continua (CWT), il segnale di ingresso viene moltiplicato per versioni ritardate e allungate della wavelet scelta e quindi integrato per la durata del tempo del segnale. Questo processo genera coefficienti wavelet c. Il processo può essere mostrato come:
Sviluppo di una prima tecnica di rilevamento degli incendi utilizzando un sensore a infrarossi passiva e reti neurali profonde
La rilevazione precoce del fuoco è la chiave per mitigare i danni relativi al fuoco. Questo documento presenta un sensore a infrarossi piroelettrici differenziali (PIR) e il metodo basato su reti neurali profonde (DNN) per rilevare il fuoco in tempo reale. Poiché il sensore PIR è sensibile ai movimenti del corpo improvvisi ed emette un segnale continuo variabile nel tempo, vengono condotti esperimenti per raccogliere movimenti umani e di fuoco usando un sensore PIR. Questi segnali vengono elaborati utilizzando la trasformazione wavelet continua monodimensionale per eseguire l’estrazione delle caratteristiche. I coefficienti wavelet corrispondenti vengono convertiti in immagini di spettro RGB che vengono quindi utilizzate come input per una profonda rete neurale convoluzionale. Varie architetture DNN pre-addestrate vengono adottate per addestrare e identificare i dati raccolti per lo sfondo (nessun movimento), il movimento umano e le categorie di incendio: piccoli incendi quasi statici e diffusi. I risultati sperimentali mostrano che l’architettura Shufflenet produce la più alta precisione di previsione di 87.8%. Risultati sperimentali per la strategia in tempo reale che funziona a una velocità di 12 fotogrammi per secondo mostra 95.34% e 92.39% rispettivamente livelli di precisione del rilevamento del fuoco e del movimento umano.
Lavorando su un manoscritto?
1. Introduzione
Il rilevamento precoce degli incendi negli edifici residenziali o industriali è molto importante per intraprendere azioni appropriate per prevenire perdite umane e di proprietà, trauma fisico e mentale. Tuttavia, gli incendi possono essere evitati o controllati se identificati nella fase incipiente. Gli incendi si verificano a causa di vari motivi come negligenza, malfunzionamento del dispositivo elettronico, cottura, fumo, perdite di liquido e gas infiammabile, incendio doloso, ecc. Le fasi di un incendio possono essere descritte come incipiente (accensione), crescita, completamente sviluppato e decadimento [1]. La crescita del fuoco e le massime velocità di rilascio del calore dipendono principalmente dalle caratteristiche del design dell’edificio tra cui il rivestimento infiammabile e i tipi di combustibili (carichi di incendio) come decorazioni interne, mobili, ecc. [2, 3]. Secondo uno dei comuni standard di comunicazione dell’edificio BACNET, la sicurezza antincendio viene data la massima priorità nell’automazione degli edifici [4]. Con la maggiore complessità nelle operazioni di costruzione, è importante migliorare la sensibilità e l’accuratezza del rilevamento dell’incendio [5].
Esistono varie tecnologie di rilevamento dell’incendio per ridurre gli incidenti antincendio [1]. I sensori di punti comunemente usati come fumo, calore e sensori di gas hanno capacità limitate [6]. Un incendio deve bruciare per un po ‘per raggiungere il sensore e superare il punto di soglia impostato per avviare un allarme di avvertimento [7]. Questo dà molto spazio a un fuoco normale per diffondersi rapidamente. A causa dell’area di copertura limitata, i sensori convenzionali non sono efficienti in ampie stanze e spazi aperti come cortili, parcheggi, foreste, ecc. Inoltre, la loro precisione è influenzata dai disturbi esterni come vapore, fumo, fumo leggero dalla cottura, causando falsi allarmi falsi. Secondo i Fire and Rescue Services (FRSS) in Inghilterra per l’anno conclusosi nel dicembre 2020, i falsi allarmi antincendio ammontano al 42% degli incidenti frequentati [8].
Al fine di affrontare i problemi dei sensori di incendio convenzionali, i sistemi avanzati di rilevamento del fumo e del fuoco utilizzano tecniche di rilevamento del fuoco video per riconoscere gli incendi nelle loro fasi iniziali [9]. Varie analisi del colore e tecniche di apprendimento automatico vengono utilizzate per estrarre e identificare il fuoco in immagini e video registrati. Anche se le tecniche basate sulla visione sono più accurate e catturano una visione dettagliata dell’ambiente, la complessità nella diffusione del fuoco e altri eventi di fondo interferenti in contesti pratici influenzano la capacità di estrazione delle caratteristiche [10]. Si noti inoltre che la fissazione delle telecamere nei luoghi di lavoro può influire sulle prestazioni dei dipendenti creando un ambiente di problemi di privacy personale [11]. I sistemi di imaging a infrarossi (IR) sono efficaci per affrontare questioni come la scarsa luce visibile o la fusione di immagini con lo sfondo [1]. Questi sistemi sono altamente affidabili e possono agire come video di sorveglianza per rilevare gli incendi. Sebbene abbiano molti vantaggi, hanno anche alcuni svantaggi. Le telecamere e i computer di bordo rappresentano barriere di costo per una soluzione scalabile. Danno falsi allarmi a seconda della vicinanza al sensore o di qualsiasi altra interferenza come luci della lampada, flusso di aria calda, officina o attività industriali, che influenzano la sensibilità [12]. Al fine di affrontare i problemi di perdita di dati e di distorsione dei dati nel rilevamento della fiamma IR, in [13] viene proposto un solido algoritmo di fusione basato sulla funzione neurale della funzione di base radiale con il modello Fuzzy Takagi -Sugeno. L’elaborazione delle immagini con la tecnologia DL Deep Learning (DL) offre prestazioni significativamente elevate nel rilevamento dell’incendio [14]. Tuttavia, ci sono sfide come la necessità di un gran numero di dati di addestramento raccolti in vari contesti e tipi di incendio, identificazione di incendi simultanei, cambiamenti di illuminazione e quantificazione della fiamma del fuoco e intensità del fumo [9].
Questo documento propone una nuova tecnica per rilevare gli incendi negli spazi chiusi usando un sensore PIR differenziale e DNN. I sensori PIR rilevano le radiazioni IR emesse dagli oggetti. Sono sofisticati, ma a basso costo e altamente capaci di rilevare eventuali cambiamenti improvvisi nelle radiazioni IR dai movimenti degli oggetti all’interno del suo intervallo di osservazione [15,16,17]. Quindi, i sensori PIR sono versatili per rilevare uno spread di fiamma. Inoltre, il rilevamento differenziale nei sensori PIR è utile per evitare falsi allarmi causati da piccoli ma uniformi cambiamenti IR nella sua gamma di osservazione come la temperatura interna o le variazioni della luce solare. Ciò è dovuto alla disposizione del sensore in cui il sensore è diviso in due metà e sono collegati insieme. A meno che non vi sia un aumento sufficiente delle radiazioni IR da catturare dalla metà, i segnali di uscita prodotti dalle due metà si annulleranno l’un l’altro. A causa dell’intervallo di visione relativamente elevata di 7 m (se utilizzato con la lente Fresnel) in un angolo che copre 110 gradi, è adatto a monitorare grandi stanze con soffitti alti [18]. Inoltre, l’approccio del sensore PIR richiede una bassa potenza di elaborazione rispetto ai sistemi di fumo di fumo o di sorveglianza) o di rilevamento del fuoco [11]. A differenza delle telecamere di sicurezza, i problemi di intrusione della privacy umana non sorgeranno con sensori PIR perché l’uscita del sensore è semplicemente un segnale digitale o analogico [19].
Diversi tipi di spread di fuoco reali e dati di movimento umano in un’impostazione interna vengono raccolti in questo documento utilizzando un sensore PIR differenziale. Questi segnali sono pre-elaborati usando la trasformazione wavelet [20]. I coefficienti wavelet che corrispondono alle caratteristiche del fuoco estratte vengono alimentati come input per addestrare una classe selezionata di DNN per classificare eventi di fuoco e non-fire i.e., categorie di fuoco e movimento umano, all’interno della gamma di visualizzazione del sensore PIR. L’immagine di pre-elaborazione aumenta l’accuratezza del tasso di riconoscimento della fiamma nei DNN [21, 22]. Gli approcci di apprendimento automatico convenzionali necessitano di una notevole quantità di competenze per estrarre le caratteristiche, classificarle e prevedere una diffusione del fuoco. A causa della complessa capacità di estrazione delle caratteristiche delle immagini e disponibilità di CNN pre-addestrate come Alexnet, Resnet, Googlenet, ecc., L’approccio DL può essere utilizzato per rilevare in modo robusto le fiamme del fuoco [10, 12, 14, 21, 23]. Inoltre, in [24] sono usate varianti compatte di architetture CNN come Nasnet-A-Mobile e ShuffleneTv2. Il metodo proposto in [24] mostra un frame completo al 95% e 94.Rilevamento del fuoco a base di superpixel al 4%. Nel nostro lavoro, i modelli CNN pre-addestrati adottati vengono anche modificati per migliorare l’accuratezza ai costi del tempo di formazione. L’architettura della rete CNN con la massima precisione di convalida viene utilizzata per dimostrare la previsione del fuoco in tempo reale.
In setta. 2, la metodologia proposta è presentata in base alla categorizzazione degli eventi, all’acquisizione dei dati, all’elaborazione del segnale, ai quadri di apprendimento profondo, all’architettura DNN e alla strategia di lavoro in tempo reale. I risultati della previsione del fuoco insieme alle prestazioni in tempo reale sono presentati in sezione. 3. Discussione e conclusione sono riportate nelle sette. 4 e 5.
2 Metodologia proposta
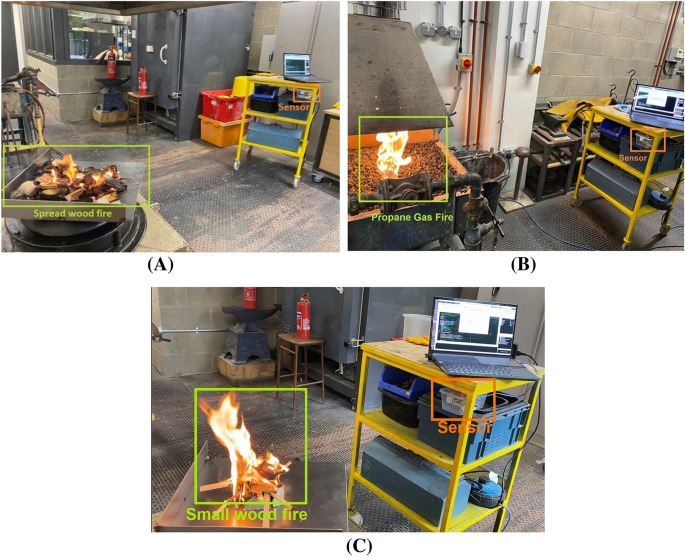
In questo lavoro, i cambiamenti nelle radiazioni IR per eventi antincendio e non a fuoco vengono registrati utilizzando un sensore di movimento PIR HC-SR501 [25]. La configurazione sperimentale per raccogliere i dati è mostrata in FIG. 1. Tutti gli esperimenti vengono condotti a seguito di linee guida e regolamenti per la salute e la sicurezza per gli esperimenti di incendio.
Nella tecnica proposta, il sensore PIR differenziale è configurato con un micro-controller Arduino UNO (ATMEGA328P). I dati dal sensore PIR differenziale sono un segnale analogico variabile a tempo continuo. La sua ampiezza è proporzionale alla dimensione corporea calda, alla velocità del movimento e alla distanza dal sensore. Il segnale viene elaborato usando la trasformazione wavelet. I coefficienti wavelet vengono convertiti in spettri RGB (rosso-blu-verde). A causa di questo processo di segmentazione dei colori nello spazio RGB, molto probabilmente le regioni di fiamma possono essere identificate e alimentate come immagini di input compatibili a DNN pre-addestrati per classificare gli eventi che si verificano all’interno dell’intervallo di visualizzazione del sensore. La Figura 2 rappresenta la tecnica di rilevamento del fuoco proposto.
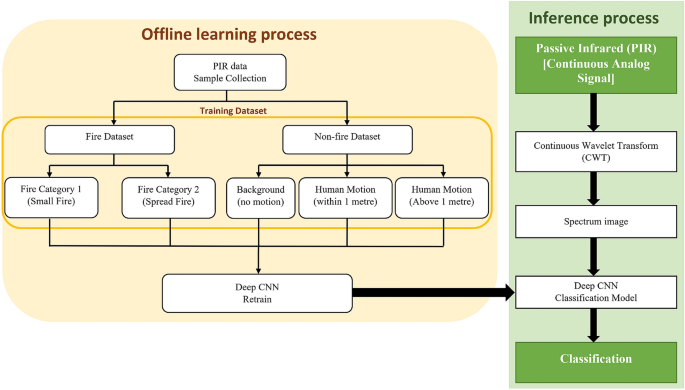
Il resto della sezione spiega le aree chiave di questo lavoro nell’ambito della categorizzazione degli eventi, dell’acquisizione dei dati, dell’elaborazione del segnale digitale, della pre-elaborazione dei dati, dell’architettura DNN e della strategia di prestazioni in tempo reale.
2.1 categorizzazione degli eventi
Poiché la tecnica di rilevamento del fuoco proposto è destinata alle impostazioni interne e il sensore PIR differenziale è sensibile ai movimenti, in questo lavoro sono considerate anche variabili come la distanza dal sensore, diversi movimenti umani e velocità mobili. Pertanto, i dati del sensore PIR vengono raccolti per i seguenti cinque diversi eventi di movimento per registrare i loro cambiamenti nelle radiazioni IR.
- 1. Sfondo (nessun movimento)
- 2. Movimento umano (entro 1 m dal sensore)
- 3. Movimento umano (più di 1 m dal sensore)
- 4. Categoria del fuoco 1 (piccolo fuoco in legno)
- 5. Categoria di fuoco 2 (sia diffusione di legno che a gas propano)
Quando non c’è movimento davanti al sensore, è classificato come evento di fondo. I movimenti umani entro 1 m e oltre contengono segnali sensori per il movimento umano all’interno delle gamme 0.Da 2 m a 1 m e 1.Rispettivamente da 1 m a 3 m. Poiché il sensore PIR è sensibile al movimento, le fluttuazioni della tensione di uscita sono alte o basse rispettivamente per i movimenti rapidi o lenti. Pertanto, vengono registrati sia il movimento di camminata lento umano che i movimenti di camminata rapidi umani. Inoltre, vengono registrati anche movimenti umani su una sedia girevole. Infine, vengono registrati due eventi di categoria di incendio (vedi fig. 1). La categoria di fuoco 1 ha la registrazione di un piccolo fuoco in legno tra 0.5 m e 3 m dal sensore. La categoria del fuoco 2 è costituita da un fuoco più grande o incontrollabile. La diffusione di incendi per incendi in legno e gas propano sono registrati per questo evento. La copertura dell’area del legno durante l’evento del piccolo fuoco in legno e del fuoco di legno che diffondono sono 10 \ (>^\) –12 \ (>^\) e più di 12 \ (>^\) rispettivamente.
2.2 Acquisizione dei dati
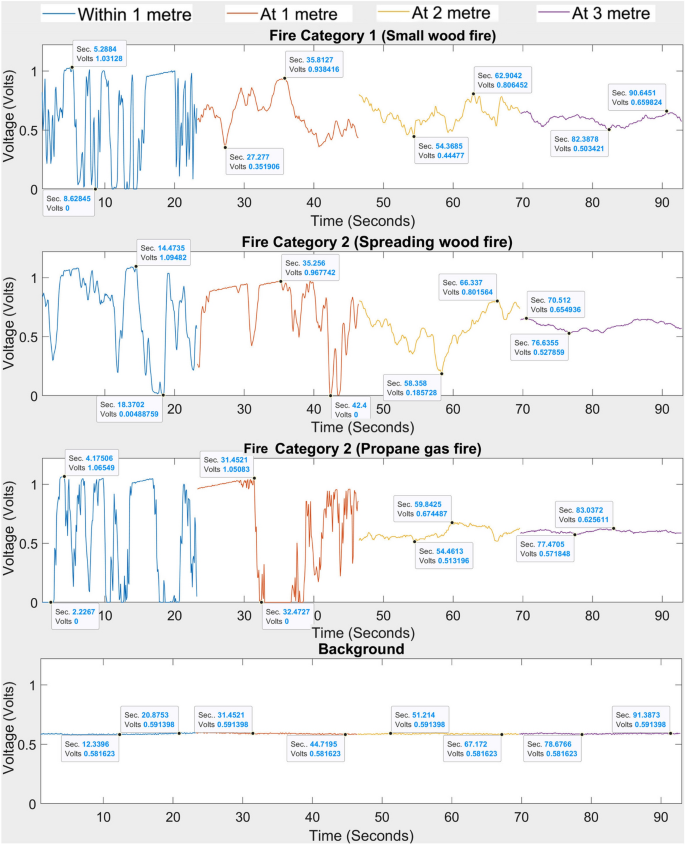
I due elementi di rilevamento piroelettrico all’interno del sensore PIR generano cambiamenti differenziali positivi o negativi se un corpo caldo entra o lascia l’area di rilevamento del sensore che è delimitata da due slot sul sensore. Quindi il sensore produce segnali di tensione digitale alti o bassi a seconda delle variazioni dei livelli di radiazione IR. Poiché l’ampiezza di questi segnali è molto piccola, i segnali analogici amplificati vengono estratti dal sensore PIR toccando direttamente dal suo amplificatore del circuito del sensore Chip Biss0001. Pertanto, i segnali analogici amplificati vengono registrati durante i cinque eventi spiegati in sezione. 2.1. I segnali di uscita sono mostrati nelle Figg. 3 e 4.
Poiché il focus è in fiamme, la frequenza di sfarfallio della fiamma dovrebbe essere considerata per il campionamento del segnale. Il comportamento di sfarfallio di fiamma è un intervallo di frequenza a banda larga che copre 1 Hz – 13 Hz [17]. Considerando la regola di campionamento, la velocità di campionamento viene selezionata come 50 Hz, che è più del doppio della frequenza di sfarfallio della fiamma. Il segnale analogico dal sensore PIR viene trasferito ad Arduino Uno che viene quindi trasferito al computer per un’ulteriore elaborazione del segnale. Arduino UNO è configurato utilizzando MATLAB [26] per eseguire l’elaborazione del segnale utilizzando la rete DL addestrata.
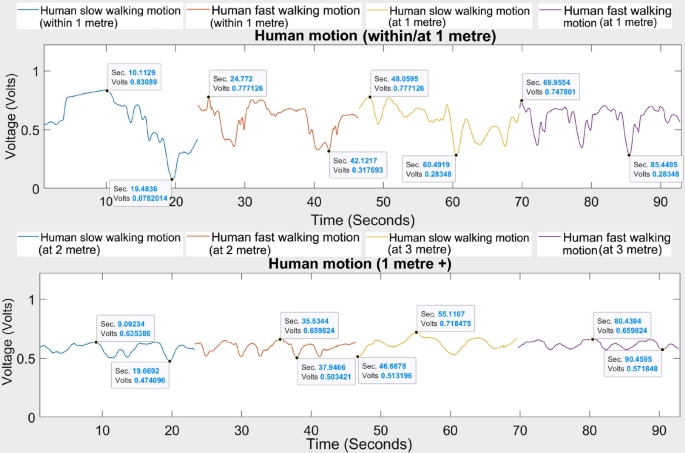
Le figure 3 e 4 mostrano che i campioni di segnali PIR amplificati hanno caratteristiche diverse per gli eventi considerati nel dominio del tempo. Durante l’evento di fondo in cui non si verifica alcun movimento, l’ampiezza del segnale varia da 0.58 V a 0.59 v. Questa gamma funge da linea centrale attorno alla quale il segnale fluttua quando viene rilevato un movimento. Quando l’intensità del calore a infrarossi aumenta, l’ampiezza aumenta (sopra o sotto la linea centrale). Poiché il PIR è sensibile al movimento del calore a infrarossi, la fluttuazione dell’ampiezza diminuisce quando la distanza dell’evento aumenta e viceversa. Può essere visto da Fig. 3 che le categorie di incendio 1 (piccolo fuoco in legno) e 2 (spargimento di segnali di fuoco in legno e gas di propano) hanno tendenze quasi simili con distanze variabili. Ad esempio, i segnali di incendio a gas in legno che diffondono e a 1 m hanno variazioni di ampiezza tra 0 V e 1.09 v. Tuttavia, quando la distanza aumenta (a 2 e 3 m), il loro segnale di incendio ampietudini si restringe fino a un intervallo tra 0.5 V e 0.8 v. Poiché il fuoco di diffusione (categoria 2) occupa uno spazio più ampio all’interno della gamma di visualizzazione del sensore, il suo movimento viene rilevato meglio del piccolo incendio (categoria 1). Ad esempio, a 1 m di distanza, l’ampiezza del segnale di fuoco piccolo scende a un intervallo tra 0.35 V e 0.94 V, mentre la diffusione dell’ampiezza del segnale di fuoco rimane tra 0 V e 0.96 v.
Al contrario, i segnali di movimento umano entro 1 m mostrano un intervallo di ampiezza tra 0.08 V e 0.83 V (vedi fig. 4). Simile ai segnali di fuoco, questa gamma si restringe ulteriormente con la distanza. Si osserva che non vi è alcuna differenza evidente nell’ampiezza per i movimenti di camminata lenti e rapidi umani oltre 1 m. Inoltre, si può vedere che il movimento umano e il fuoco oltre 2 m hanno gamme di ampiezza simili. Ciò rende difficile differenziare le attività umane quotidiane da un incendio usando la categorizzazione degli eventi basati sull’ampiezza.
2.3 elaborazione del segnale
L’elaborazione del segnale si concentra sull’analisi, la modifica e la sintesi di un segnale in base ai requisiti dell’utente [27]. A causa della natura dinamica dei livelli di radiazione della fiamma del fuoco, i segnali di fuoco non sono stazionari. Tecniche di elaborazione del segnale ampiamente utilizzate come la trasformazione di Fourier presuppone che il segnale da elaborare sia stazionario. Quindi, in questo lavoro, i segnali del sensore PIR vengono analizzati usando le wavelet. A differenza della trasformata di Fourier, l’analisi wavelet aiuta a costruire una relazione con frequenza temporale utilizzando sia i domini di tempo che di frequenza [28]. Le wavelet hanno anche filtri integrati che eliminano i rumori dal segnale e hanno un costo computazionale inferiore alla trasformazione di Fourier.
Le wavelet sono forme d’onda asimmetriche e irregolari che durano per un breve periodo di tempo con un valore medio di zero. L’analisi wavelet produce wavelet costituenti di diverse scale e posizioni della wavelet madre [20]. Pertanto, nella trasformata wavelet continua (CWT), il segnale di ingresso viene moltiplicato per versioni ritardate e allungate della wavelet scelta e quindi integrato per la durata del tempo del segnale. Questo processo genera coefficienti wavelet c. Il processo può essere mostrato come:
$$ \ inizia
dove \ (f (t) \) è il segnale originale (il segnale PIR in questo caso) nel dominio del tempo e \ (\ psi (t) \) è la funzione wavelet madre. Esistono diversi tipi di funzioni wavelet madre come HAAR, Daubechies, Coiflet, Symlets, Biorthogonal, ecc. La Wavelet madre deve essere adeguatamente selezionata per abbinare i picchi transitori del segnale del sensore PIR originale. Quindi, si possono ottenere migliori cancellazioni del rumore senza distorsioni [28]. I coefficienti wavelet c indicano quanto la wavelet prescelta è correlata tra le sezioni del segnale originale.
In questo documento, viene utilizzata la Morse Wavelet [29] nella cassetta degli attrezzi wavelet Matlab [30]. L’uscita analogica amplificata dal sensore PIR è influenzata dal rumore e dalla deriva del segnale a causa delle variazioni di temperatura atmosferica. La banca del filtro CWT viene utilizzata per filtrare questo rumore e produrre il segnale rispetto alle frequenze. In generale, la frequenza di oscillazione del segnale PIR per una fiamma tremolante è superiore a quella dei segnali PIR di un oggetto in movimento [17]. Vari parametri della banca del filtro vengono modificati per visualizzare le caratteristiche distinte per ciascun evento.
2.4 quadri di apprendimento profondo
I framework DL forniscono elementi costitutivi per la progettazione e la formazione di reti neurali profonde utilizzando i loro algoritmi, modelli pre-addestrati e applicazioni, nonché la visualizzazione del progresso della formazione del modello. I framework DL ampiamente usati sono Tensorflow, Keras, Pytorch, Theano, Caffe, ecc. In questo documento, viene utilizzata la cassetta degli attrezzi DL in MATLAB [31].
2.5 pre-elaborazione dei dati e costruzione di set di dati
Poiché la struttura dei dati di input per DNN dovrebbe essere in formato immagine (array 3-D), viene eseguita la pre-elaborazione dei dati. I dati raccolti dal sensore PIR sono in un formato delle serie temporali continue (fare riferimento alle figure. 3, 4) che viene quindi segmentato in lunghezze di 50 punti dati in passaggi di 5 per addestrare il DNN. Questi 50 punti dati sono assegnati come set di dati che vengono elaborati tramite CWT.
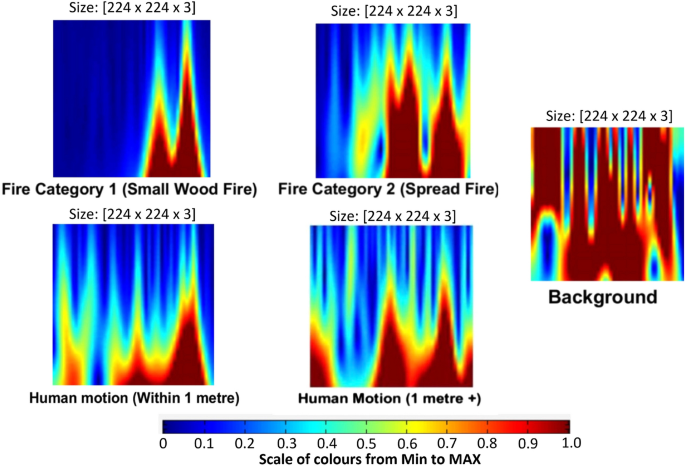
Quindi, la dimensione della matrice 2-D risultante con coefficienti assoluti è \ (61 \ volte 50 \) in cui ogni riga e colonna corrisponde rispettivamente a una scala e un punto dati. Questi coefficienti assoluti vengono ridimensionati e convertiti in uno spettro di dimensioni \ (61 \ volte 50 \ volte 3 \) (\ (\ text \ tempe \ text \ tempe \ text \)). L’architettura DNN selezionata (fare riferimento alla tabella 4) richiede un array di dimensioni \ (224 \ volte 224 \ tempi 3 \) come dati di input. Pertanto, i scalaogrammi di CWT vengono trasformati in formato immagine RGB e vengono ridimensionati come richiesto utilizzando le tecniche di aumento dei dati.
La Figura 5 mostra esempi del formato di immagine RGB dei cutaogrammi rispetto ai cinque eventi generati da CWT. Dalla matrice \ (224 \ Times 224 \ Times 3 \) (dimensione dell’immagine dello spettro), il DNN estrae le caratteristiche distinte per ogni classe/evento e impara a riconoscere l’evento che si verifica davanti al sensore. Per evitare problemi eccessiva, lo stesso numero di dati dovrebbe essere fornito durante il progresso della formazione. Pertanto, ogni classe/evento (fare riferimento alla setta. 2.1) è composto da 5915 spettri RGB per la formazione, 2535 per la convalida e 1690 per i test.
2.6 Architettura DNN
La CNN è l’algoritmo DL più consolidato per elaborare i modelli di dati, estrarre e classificare le funzionalità [32]. L’architettura DNN ha tre livelli chiave: convoluzione, raggruppamento e completamente connessi. Lo strato convoluzionale svolge un ruolo importante nei DNN. Per eseguire l’estrazione delle caratteristiche, la convoluzione richiede un kernel di dimensioni specifici o un filtro per scorrere sull’immagine di input in base al passo fornito. Il passo che è la distanza tra due kernel consecutivi, determina le colonne in cui il filtro dovrebbe spostarsi sull’immagine di input. Durante il processo, la moltiplicazione della matrice per elementi viene raggiunta in ogni posizione tra il kernel e l’input per estrarre la mappa delle caratteristiche dall’immagine. Allo stesso modo, più kernel agiscono come estrattori di caratteristiche diverse. Durante il processo di allenamento, i migliori kernel negli strati di convoluzione e i pesi negli strati completamente connessi sono identificati per il set di dati di allenamento. Lo strato convoluzionale si rivela efficace perché gli strati più vicini all’input apprendono caratteristiche di basso livello come linee, curve, ecc. E man mano che i livelli vanno più in profondità, la rete impara caratteristiche di alto livello come forme, oggetti specifici, ecc. In questo lavoro, mobilinet-V2, shufflenet, VGG-16, googlenet e DNN progettati su misura per formare i dati (vedere la tabella 1).
2.7 Strategia di lavoro in tempo reale
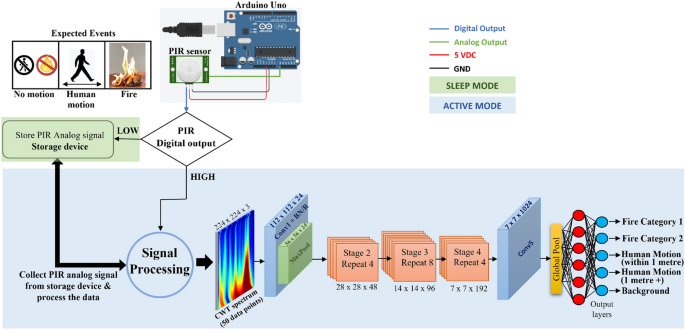
Il diagramma schematico della strategia di lavoro in tempo reale è mostrato in FIG. 6. Le due fasi sono spiegate di seguito.
2.7.1 modalità di sonno
Quando non viene rilevato alcun movimento, è noto come stato normale o modalità di sonno. L’output digitale del sensore PIR funge da trigger. Nello stato normale, l’uscita digitale di PIR sarà bassa, il che spegne l’unità di elaborazione del segnale e il DNN. Nel frattempo, l’uscita analogica dal sensore PIR è memorizzata nel dispositivo di archiviazione.
2.7.2 Modalità attiva
Quando viene rilevato un movimento, l’output digitale dal PIR sarà elevata. Questo inizia il grilletto che accende l’unità di elaborazione del segnale e il DNN per classificare l’evento che si verifica all’interno dell’intervallo di visualizzazione del sensore. Il sistema funziona fino a quando il DNN classifica lo sfondo (nessun movimento). Quindi, risale alla modalità di sospensione (spegnendo l’unità di elaborazione del segnale e il modello DNN).
Pertanto, l’algoritmo funziona quando viene rilevato un movimento. Ciò rende il modello a efficienza energetica resistendo all’unità di elaborazione del segnale e al modello CNN profondo allo stato normale. Durante la modalità attiva, gli ultimi 50 punti dati vengono elaborati dall’unità di elaborazione del segnale e dalla rete DL per classificare l’evento. Di conseguenza, l’intera strategia di lavoro in tempo reale è simile a un flusso video che si aggiorna ogni volta in cui un nuovo punto dati viene raccolto dal sensore PIR. La frequenza di aggiornamento è discussa nella setta. 3.3.
3 risultati sperimentali
Questa sezione descrive i risultati della formazione e della CNN. Quindi l’osservazione delle prestazioni in tempo reale viene presentata per i cinque eventi selezionati in questo lavoro.
3.1 Risultati di allenamento
Tutti i DNN elencati nella Tabella 1 sono addestrati utilizzando i dati sperimentali per i cinque eventi raccolti in un ambiente controllato (vedi FIG. 1). I risultati di allenamento corrispondenti sono riportati nella Tabella 3. Quando viene utilizzato Googlenet con il livello di abbandono predefinito, l’accuratezza della convalida è 79.91%, mentre Googlenet senza livelli di abbandono fornisce una precisione di convalida di 78.1%. Tuttavia, l’aggiunta di più livelli di abbandono (fare riferimento alla Tabella 2) abbassa gradualmente l’accuratezza del modello Googlenet come mostrato nella Tabella 3. Un livello di normalizzazione batch (BN) viene aggiunto all’architettura Googlenet per migliorare la velocità di allenamento e le prestazioni. Seguendo le linee guida di [34], lo strato BN viene aggiunto all’interno degli ultimi 4 moduli di incezione su 9 moduli impilati linearmente nell’architettura Googlenet [35]. Tuttavia, quando viene rimosso lo strato di abbandono di Googlenet, l’accuratezza è 76.25% che è meno accurato rispetto all’utilizzo del googlenet predefinito.
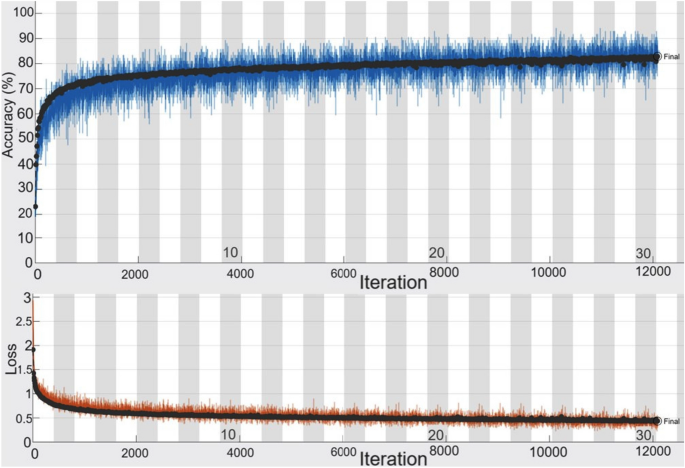
La tabella 3 mostra che lo shufflenet con pesi pre-addestrati dà 83.6% di precisione di convalida. Poiché ha un numero minore di livelli e parametri (consultare la Tabella 1), anche il suo costo computazionale è basso. Pertanto, lo shufflenet-v2 è scelto come modello DNN per questo lavoro e l’architettura è illustrata nella Tabella 4. Qui, gli input dell’architettura DNN sono i coefficienti wavelet dei segnali del sensore PIR convertiti in spettri RGB. Quando l’architettura Shufflenet-V2 viene addestrata utilizzando i dati del sensore PIR a 1 canale, l’accuratezza della convalida scende a 80.86% rispetto a 83.6% usando spettri RGB. L’avanzamento di allenamento di Shufflenet-V2 è mostrato in FIG. 7.
3.2 Risultati dei test
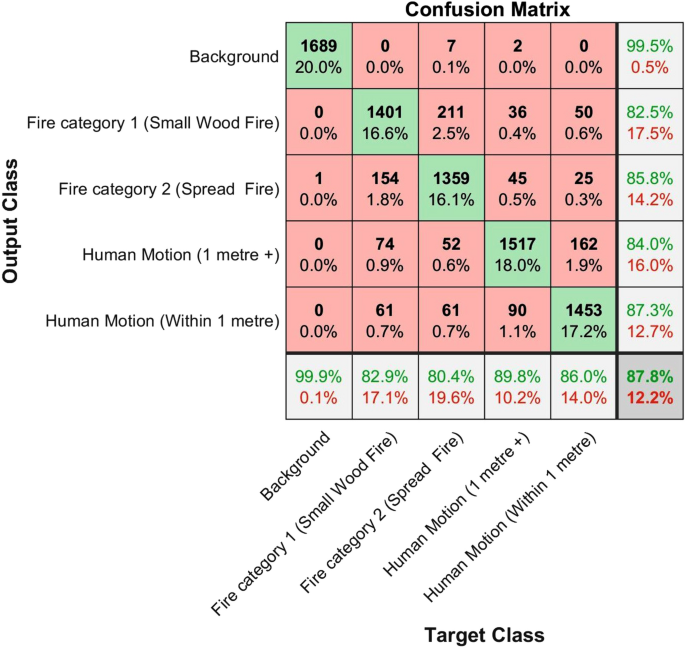
La Figura 8 mostra che i veri positivi (previsioni) sono più alti delle false previsioni. Ogni evento ha 1690 immagini, in cui lo sfondo ha i più veri positivi di 99.9%. Le previsioni sul movimento umano hanno ottenuto una precisione dell’86% entro 1 m e 89.8% per più di 1 m. La categoria 1 e la categoria del fuoco della categoria 2 punteggi una precisione di 82.9% e 80.Rispettivamente 4%. Poiché entrambe le categorie di fuoco hanno caratteristiche simili come la lunghezza della fiamma, l’angolo di inclinazione della fiamma, ecc. In alcuni casi ci sono falsi positivi per le due categorie di fuoco. Tasso falso positivo per la categoria di incendio 1 è 2.5%, mentre quello per il fuoco della categoria 2 è 1.8%. Previsioni simili si verificano anche negli eventi di movimento umano. Tuttavia, le false previsioni si verificano solo all’interno degli eventi della categoria principale: movimenti di incendio e umani. Complessivamente, il tasso di accuratezza della previsione vera e della falsa previsione sono 87.8% e 12.Rispettivamente 2%. Quando viene introdotto un sistema di contatore, il rilevamento del fuoco finale è 95.34% e il rilevamento del movimento umano è 92.39% come indicato nella Tabella 6. In questo sistema, un allarme viene attivato solo quando viene previsto un incendio più di tre volte, senza oscillazioni al movimento umano o al background.
3.3 Osservazione delle prestazioni in tempo reale
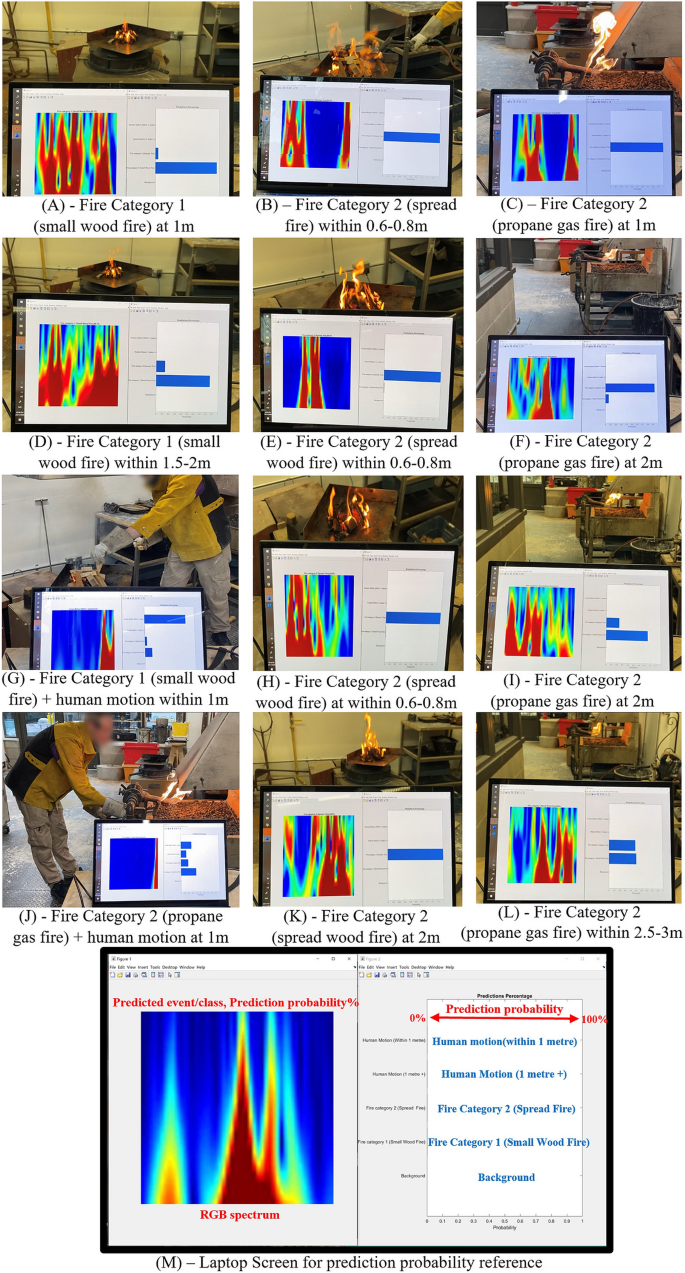
La valutazione delle prestazioni in tempo reale è condotta su Intel Core i9-9980HK 2.CPU 4GHz con 32 GB RAM e Nvidia GeForce RTX 2060. La prestazione in tempo reale viene eseguita alla velocità di 12 fotogrammi al secondo. Di seguito sono discusse le osservazioni per gli eventi di fuoco in tempo reale selezionati. Alcuni campioni di previsioni del modello catturate durante le prestazioni in tempo reale sono mostrati in FIG. 9. La chiave per fare riferimento alle probabilità di previsione è riportata in FIG. 9 (m).
3.3.1. Contesto
Come mostrato in Fig. 8, le prestazioni in tempo reale per la previsione di fondo sono quasi al 100% di previsione positiva.
3.3.2 movimento umano (all’interno e oltre 1 m)
In questa categoria si osservano movimenti di camminata lenti e veloci umani e rotazione umana su una sedia girevole.
- Entro 1 m: Il vero positivo è superiore ai falsi positivi. In caso di eventi misti (vedi fig. 9g) Con il piccolo fuoco in legno e il movimento umano (entro 1 m), il modello prevedeva 81.8% come movimento umano (entro 1 m) e categoria di fuoco 1 come 16%.
- Da 1 m – 3 m: In questa occasione, la probabilità di veri positivi è di quasi l’87%. Le false previsioni si verificano tra le vere previsioni entro le 12 previsioni al secondo. La maggior parte delle false previsioni sono il movimento umano (entro 1 m).
3.3.3 Categoria di fuoco 1 (piccolo fuoco in legno)
- All’interno di/a 1 m: L’algoritmo produce previsioni alte di quasi il 95% (vedi FIG. 9a). Tuttavia, una piccola percentuale (1.8%) viene classificato erroneamente nella categoria del fuoco 2 se il piccolo fuoco in legno si muove più velocemente a causa del vento.
- Da 1 m – 2 m: Prevede positivi alti veri (86%) con positivi meno falsi (14%) come mostrato in FIG. 9d. Durante l’evento, 0.Il 9% delle previsioni oscilla al movimento umano (1 m+) tra le vere previsioni positive.
- Da 2 m – 3 m: Entro 2 m – 3 m di distanza dal fuoco, i falsi positivi elevati sono annotati principalmente a causa del movimento umano (1 m+).
3.3.4 Fire Categoria 2 (diffusione del fuoco)
- All’interno di/a 1 m: Sia nella diffusione di incendi a gas in legno che a propano, le previsioni vere al 100% vengono raggiunte senza alcuna falsa previsione durante le prestazioni in tempo reale (vedi FIG. 9b, c, e, h). Il modello si comporta anche bene in eventi misti di incendio a gas propano (categoria 2) e movimento umano (a 1 m) come mostrato in FIG. 9J. Poiché l’incendio a gas propano è più piccolo in quell’istanza, il modello prevede la categoria di incendio 1, il movimento umano (entro 1 m) e la categoria di incendio 2 come 37%, 25%e 18%rispettivamente.
- Da 1 m – 2 m: In questa occasione (diffusione del fuoco in legno e fuoco propano), si osservano quasi il 90% di veri positivi con meno falsi previsioni di piccolo fuoco in legno (vedi Fig. 9f, i, k).
- Da 2 m – 3 m: Durante la diffusione del fuoco in legno, vengono annotate previsioni elevate positive. Tuttavia, durante il fuoco si osservano elevate oscillazioni di false previsioni. A causa della vista lontana (vedi Fig. 9L), l’incendio del gas propano è previsto come quasi il 50% per entrambe le categorie di incendio 1 e 2. C’è una probabilità del 50% di prevedere un incendio a gas propano come un piccolo incendio a una distanza di 2 m -3 m.
4. Discussione
In questo documento, gli esperimenti vengono condotti utilizzando un sensore PIR per raccogliere dati umani, di incendio e di fondo per addestrare i DNN e quindi il rilevamento del fuoco viene testato in tempo reale. Da allora, lo Shufflenet-V2 produce la più alta precisione di convalida di 87.8% alla velocità di 12 fotogrammi al secondo, viene utilizzato insieme al sensore PIR per eseguire esperimenti di rilevamento del fuoco in tempo reale. Il rilevamento incendio a base di sensori PIR è quasi equivalente alle prestazioni di un sistema di rilevamento antincendio basato su video. Tuttavia, i sistemi basati su video sono relativamente più costosi. A differenza dei sistemi di rilevamento antincendio basati sulla visione, i sensori PIR possono rilevare il fuoco utilizzando segnali unidimensionali con meno costi computazionali. Inoltre, la strategia di lavoro in tempo reale viene modificata per ridurre i falsi allarmi e quindi per utilizzare la potenza computazionale in modo efficace. Come discusso nella setta. 3.3, le previsioni in tempo reale possono fluttuare nelle 12 previsioni al secondo periodo. Quindi, viene costruito un contatore per avviare un allarme se è previsto un incendio in più di 3 previsioni, i.e., per 0.25 s, senza oscillazioni al movimento o al background umano. Questo contatore riduce efficacemente il tasso di falso allarme come mostrato nella Tabella 5.
Tabella 5 percentuali di rilevamento degli eventi del modello proposto con contatore abilitato
Tabella 6 Confronto dei risultati dal metodo proposto (dopo aver abilitato il contatore) e altri modelli simili
In letteratura, i sensori PIR sono usati principalmente per rilevare i movimenti di fuoco/fiamma o umani [17, 37, 38]. Nella nostra metodologia proposta, un sensore PIR viene utilizzato per prevedere sia il fuoco che il movimento umano in tempo reale quando si verificano all’interno della gamma di visualizzazione del sensore. La tabella 6 illustra alcune previsioni di rilevamento del movimento del fuoco e umano riscontrate in letteratura rispetto alle previsioni del modello proposte. Il modello proposto mostra risultati promettenti nel rilevare sia il movimento che il movimento umano. I modelli di riferimento intendevano rilevare i movimenti di fuoco o umani; non entrambi. Secondo [17, 37], gli eventi sono classificati solo come eventi di incendio e non-incendio, in cui gli autori considerano il fuoco di carta e alcol come categoria di incendio. Il lavoro in [38] focalizza solo il rilevamento degli eventi del movimento umano. Nel nostro metodo proposto, l’intenzione è di rilevare la diffusione del fuoco usando due diverse fonti di fuoco e motivi umani. Inoltre, il modello proposto è in grado di differenziare il fuoco come un fuoco piccolo o diffuso entro 2 m (vedi Fig. 9).
La tabella 5 illustra lo sfondo (nessun movimento), i tassi di rilevamento del fuoco e umano come 99.71%, 95.34% e 92.39% rispettivamente. Come mostrato in Fig. 9, il nostro metodo proposto verifica sia le categorie di incendio che di movimento umano: fuoco piccolo e diffuso e movimento umano entro 1 m e oltre 1 m dal sensore PIR. Le figure 3 e 4 mostrano che il piccolo fuoco in legno a 3 m è simile a un movimento umano a una distanza di più di 1 m; in particolare a 3 m. Ciò dimostra che diversi modelli di movimento umano si traducono in diversi schemi di dati PIR simili ai modelli di fuoco in alcuni casi. Come notato nella Tabella 5, questo problema è risolto nel nostro modello usando il contatore per smettere di confermare eventuali previsioni di falso incendio o rilevamento.
Il DNN è addestrato con dati limitati per il movimento umano perché il movimento umano ha vari modelli di movimento. Il sensore PIR produce diversi dati di output per diversi movimenti/azioni umane. Ad esempio, il movimento di camminata umano è diverso dal movimento della corsa umana; La mano umana che saluta sopra la testa è diversa dai movimenti di danza umana. Quindi, si sottolinea che il DNN è addestrato con dati limitati da camminata lenta umana, camminata rapida e rotazione sulla sedia girevole. Pertanto, durante la previsione in tempo reale, se un essere umano fa alcuni movimenti irregolari (esclusi gli eventi di movimento umano addestrati) come ballare di fronte al sensore, esiste una maggiore possibilità di prevederlo come fuoco. Ma una previsione elevata positiva si ottiene quando si verificano tre semplici modelli di movimento umano sopra menzionati.
L’accuratezza e la robustezza dell’algoritmo possono essere migliorate addestrandolo con diversi schemi di movimento umano e categorie di fuoco. Inoltre, questo lavoro può essere esteso per utilizzare reti DL alternative come le variazioni della memoria a breve termine (LSTM) come presentato in [5, 39] per migliorare l’affidabilità del rilevamento dell’incendio.
In questo studio, il sensore PIR non ha sperimentato occlusioni. La letteratura sul riconoscimento visivo degli oggetti con occlusioni utilizza un’ampia formazione di DNN con immagini etichettate di oggetti con occlusioni [40]. Un approccio simile può essere utilizzato per la categorizzazione del fuoco con occlusioni. L’accuratezza può essere ulteriormente aumentata utilizzando ulteriori sensori come i sensori di fumo.
Negli edifici avanzati ad alta tecnologia, i sensori di movimento vengono utilizzati come interruttori di luce on/off automatici per ridurre il consumo di energia. I nostri risultati di rilevamento del movimento di incendio e umano indicano che la tecnica proposta può essere estesa per incorporare quei sistemi di interruttore on/off per servire a più scopi come il rilevamento del fuoco e dell’azione umana. Il rilevamento umano può anche funzionare come un allarme antifurto che può essere acceso quando l’utente è fuori dall’ufficio o dall’edificio residenziale.
5. conclusione
In questo documento, viene proposto un algoritmo di rilevamento del fuoco basato su un sensore PIR differenziale e DNN. Gli esperimenti vengono condotti utilizzando un sensore PIR per raccogliere movimenti umani, piccoli e diffusi dati di legno e dati di fondo che vengono quindi utilizzati per addestrare i DNN. Vengono presentati risultati di formazione comparativa con varie architetture DNN. Da allora, lo Shufflenet-V2 produce la più alta precisione di convalida di 87.8% alla velocità di 12 fotogrammi al secondo, viene utilizzato per effettuare il rilevamento del fuoco in tempo reale con il sensore PIR. Il sistema prevede con successo due categorie di incendio e tre modelli di movimento umano durante gli esperimenti in tempo reale. I tassi di rilevamento per lo sfondo (nessun movimento), i tipi di fuoco e i movimenti umani sono 99.71%, 95.34%e 92.39% rispettivamente. Inoltre, abilitare la tecnica del contatore nel sistema riduce il tasso di falsi allarmi di 65.66%. La falsa previsione complessiva è 12.2% prima della tecnica del contatore e scende a 4.19% dopo la tecnica del contatore. Questo studio indica che il sistema proposto può essere utilizzato per differenziare le varietà di tipi di incendio e modelli di movimento umano se sufficientemente addestrato.
6 Informazioni supplementari
Viene presentato un video che mostra gli esperimenti condotti per raccogliere dati antincendio e per le previsioni di incendio in tempo reale, insieme al manoscritto.
Cos’è PIR?
PIR sta per ROSSO INFRA PASSIVO. Un sensore a infrarossi passiva è un sensore elettronico che misura la luce infrarossa (IR) che si irradia dagli oggetti nel suo campo visivo. I sensori PIR sono più spesso utilizzati nei rilevatori di movimento basati su PIR.
Un rilevatore di movimento a base di PIR viene utilizzato per percepire il movimento di persone, animali o altri oggetti. Sono comunemente usati in Allarmi ladri e nei sistemi di illuminazione attivati automaticamente. Sono comunemente chiamati semplicemente “PIR”, o a volte “Pid”, per “Rilevatore a infrarossi passivi”.
Come funzionano i sensori PIR?
Un sensore rosso a infras passivo rileva la luce a infrarossi irradiata da un oggetto caldo.
Tutti gli oggetti con una temperatura sopra lo zero assoluto emettono energia termica sotto forma di radiazioni. Di solito questa radiazione non è’t visibile all’occhio umano perché si irradia a lunghezze d’onda a infrarossi, ma può essere rilevato da dispositivi elettronici progettati per tale scopo.
Sensore di movimento PIR
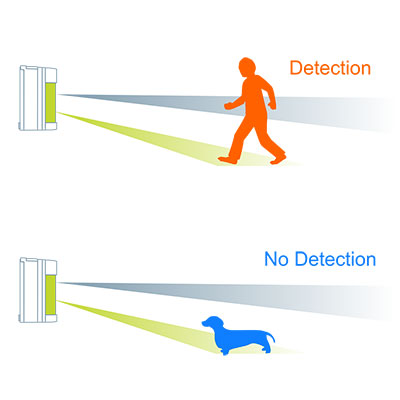
Un sensore PIR rileva le fonti di calore in movimento. La lente (Fresnel) è costituita da diverse parti; Una volta che l’immagine termica (radiazione a infrarossi) cambia, il rivelatore risponde. Si notano persone e animali grandi; Piccoli animali come insetti e ragni non lo sono.
Il termine passivo in questo caso si riferisce al fatto che i dispositivi a infrarossi passivi non generano o irradiano energia a scopo di rilevamento. Funzionano interamente rilevando radiazioni infrarosse emesse o riflesse da oggetti. Non rilevano o misurano “Calore”.
Come ridurre i falsi allarmi
Come affermato in precedenza, qualsiasi “fonte di calore in movimento” Può far scattare un allarme. Ciò significa che le bozze, le aree ventose e la luce solare diretta sono tutte fonti di calore da evitare. I rapporti errati sono anche prodotti dallo sguardo come riflesso sulla pelle nera. Se si verifica un falso allarme, il sistema di allarme’La posizione della posizione o del sensore deve essere regolata.
Molti prodotti Mobeye includono un sensore rosso passivo a infrarossi o possono essere utilizzati combinati con un sensore rosso passivo come accessorio. Perché ha un doppio rilevatore per la verifica, il Mobeye Alarming Outdoor Il rivelatore, ad esempio, filtra la maggior parte di queste fonti. Funziona particolarmente bene in condizioni ventose. Il cmvxi-r è costruito su optex’S PIR esterno leader del mercato, che è il leader mondiale nella tecnologia PIR.
L’unità ha due schemi di rilevamento, entrambi i quali devono essere rotti simultaneamente per attivare l’allarme. Ciò si traduce nel fatto che il rivelatore sia altamente immune ai falsi allarmi creati da uccelli, gatti, cani ecc. Poiché questi animali non innescheranno contemporaneamente i rilevatori della parte superiore e inferiore.
Rilevamento digitale a doppio strato
I due sensori PIR interni analizzano in modo indipendente il rilevamento in modo che una coincidenza fuorviante degli eventi possa essere filtrata. Questa tecnologia elimina praticamente i rilevamenti di animali più piccoli nei locali. Il modello VXI-R è dotato di una logica di riconoscimento del segnale migliorata digitalmente chiamata SMDA. SMDA migliora l’immunità contro vari fattori di rumore come i cambiamenti climatici e le onde di vegetazione.
Tutto quello che devi sapere sui sensori di movimento
Un sensore di movimento (o rilevatore di movimento) è il lettore chiave del tuo sistema di sicurezza perché esso’s il dispositivo chiave che rileva quando qualcuno è a casa quando non dovrebbe’essere. Un sensore di movimento utilizza una o numerose tecnologie per notare il movimento in un’area. Se un sensore è inciampato, un segnale di avvertimento viene inviato al tuo sistema di sicurezza’S Console, che si collega al tuo dispositivo di monitoraggio che avvisò te e il dispositivo di monitoraggio a una possibile minaccia nella tua residenza.
Il ruolo dei sensori di movimento nella sicurezza domestica
Il rilevamento principale del punto di movimento è percepire un ladro e inviare un segnale di avvertimento al pannello di controllo, che avvisa il dispositivo di monitoraggio. I sensori funzionano quando non sei a casa o quando dici al sistema non sei a casa. Alcuni sistemi di sicurezza possono essere impostati per registrare eventi tramite una telecamera di sicurezza quando viene rilevata l’attività.
I sensori di movimento sono in guardia, preparati a reagire a una varietà di situazioni, come il movimento nel tuo salotto, finestre o porte aperte o chiuse o una finestra rotta.
I sensori di movimento possono:

- Avvicinati nel verificarsi che tuo figlio/figlia rompe il coprifuoco
- Scendi un campanello quando qualcuno si avvicina alla porta d’ingresso
- Avvicinati quando i bambini entrano in aree classificate in casa, come la cantina, la sala di allenamento o i cabine per i farmaci
- Risparmia energia usando l’illuminazione del sensore di movimento in spazi vuoti
- Informarti se gli animali domestici vanno in aree in cui loro’non dovrebbe
Tipi di sensori di movimento
Infrarosso passivo (PIR)
Rileva il calore corporeo (energia a infrarossi). I sensori a infrarossi passivi sono il movimento più ampiamente usato nei sistemi di sicurezza domestica. Quando il sistema è preparato, i sensori di movimento vengono attivati. Una volta che il sensore si riscalda, può percepire il calore e il movimento nelle aree immediate, creando una difensiva “griglia.” Se un oggetto in movimento blocca molte zone di griglia e i livelli di energia a infrarossi cambiano rapidamente, i sensori vengono attivati.
Microonde (MW)
Invia impulsi a microonde e misura il segnale di un oggetto in movimento. Coprono una grande area rispetto ai sensori a infrarossi, ma sono suscettibili alle intrusioni elettriche e sono più costosi.

Sensori di movimento a doppia tecnologia
I sensori di movimento possono avere caratteristiche condivise nel tentativo di ridurre i falsi allarmi. Ad esempio, un sensore a infrarossi passiva (PIR) potrebbe essere condiviso con un sensore a microonde. Poiché ciascuno opera in più aree della scala e una è inattiva e si è attiva, i sensori di movimento a doppia tecnologia non sono così probabili come altri tipi di ragionare falsi allarmi, per far reagire gli allarmi. I sensori devono essere attivati. D’altra parte, questo non significa che, senza motivo, causano falsi allarmi.
Tipo riflettente dell’area
Emette raggi infrarossi da un LED. Usando il segnale di tali raggi, il sensore misura la distanza dall’individuo o dall’oggetto e rileva se l’oggetto si trova all’interno dell’area selezionata.
Ultrasonico
Misura il riflesso di un oggetto in movimento e invia impulsi di onde ad ultrasuoni.
Vibrazione
Questi possono essere acquistati o senza problemi a casa. Rileva agitare. Un sensore di vibrazione fatto in casa utilizza poca massa su una leva, che viene attivata da una manopola in un allarme quando vibra. I sensori di movimento fatti in casa sono in grado di funzionare, ma possono anche essere imprevedibili.
Altre caratteristiche del sensore di movimento
Sensori di movimento wireless
Al giorno d’oggi, la maggior parte dei sensori di movimento sono wireless. I sensori wireless sono molto semplici da configurare. Non hanno bisogno di perforazione e comunicano con l’altro meccanismo del sistema di sicurezza in modalità wireless.
Sensori di movimento di contatto (porta/finestra)
Molti sensori di movimento di contatto sono sensori a infrarossi reattivi. Hanno scatenato un allarme se la porta o la finestra protetta viene aperta mentre il sistema è attrezzato.
Sensori di movimento immunitario per animali domestici
Un sensore a infrarossi passiva può essere impostato per non prestare attenzione agli animali fino a un peso definito. Un sensore di movimento a doppia tecnologia è più ribelle ai falsi allarmi causati dagli animali poiché ha bisogno di due sensori per essere attivati in un modo determinato dall’azienda.
Possono essere imposti per ignorare un animale grande o numerosi piccoli animali senza far scattare un falso allarme. Alcuni sensori di movimento resistenti agli animali domestici hanno un livello di sensibilità che può essere in sintonia per le famiglie con animali molto attivi.
Sensori di movimento video
Collega le videocamere con l’elaborazione del segnale avanzato. Alcuni sensori di movimento registrabili hanno segnato la registrazione quando percepiscono il movimento. Le telecamere controllate da sensori di movimento possono salvare l’archiviazione della memoria non registrando migliaia di ore di filmati inutili: catturano solo le informazioni significative.
Best practice per i sensori di montaggio
Se si desidera un sistema che necessiti di un’installazione specializzata, l’installatore saprà impostare i tuoi sensori. D’altra parte, sei responsabile della creazione di sensori se vai con un sistema di sicurezza domestico fai -da -te. Prima di installare sensori di movimento, assicurarsi di leggere le istruzioni di configurazione, poiché probabilmente consistono in raccomandazioni di posizione. Alcuni sistemi fai -da -te forniscono anche istruzioni elettroniche o ti chiamano un rappresentante di vendita che ti guiderà attraverso la procedura di configurazione.

Tieni presente che i sensori di movimento non sono a prova di errore e ci sono casi in cui potrebbero esserci falsi allarmi. I falsi allarmi sono spesso causati da guasti elettrici, errore dell’utente, scarsa ingegneria delle applicazioni, ondate di corrente, fulmini e apparecchi difettosi. Possono anche essere innescati da animali, insetti e piante.
Categorie
- Test di backflow
- Sistema di telecamere di sicurezza commerciale
- Sistemi di allarme antincendio
- Estintori
- Manichetta antincendio
- Sistemi di protezione antincendio
- Sistemi di sprinkler di fuoco
- Sistemi di soppressione del fuoco
- Sistema di telecamere di sicurezza domestica
Rilevamento del fuoco con elaborazione delle immagini e sensore PIR
Scarica PDF gratuito Visualizza PDF
Lettere di riconoscimento del modello
Scarica PDF gratuito Visualizza PDF
In questo documento, è sviluppato un framework di Fusion (EADF) Adaptive Decision Fusion (EADF) basato sull’entropia per l’analisi delle immagini e le applicazioni di visione artificiale. In questo quadro, si presume che l’algoritmo composto sia costituito da diversi sotto-algoritmi ciascuno dei quali produce la propria decisione come un numero reale incentrato su zero, che rappresenta il livello di confidenza di quel particolare sub-algoritmo. I valori delle decisioni sono combinati linearmente con pesi che vengono aggiornati online in base a un metodo di fusione attiva basato sull’esecuzione di proiezioni entropiche su set convessi che descrivono i sotto-algoritmi. Si presume che ci sia un oracolo, che di solito è un operatore umano, che fornisce feedback al metodo di fusione decisionale. Viene sviluppato un sistema di rilevamento di incendi basato su video per valutare le prestazioni dell’algoritmo nella gestione dei problemi in cui i dati arrivano in sequenza. In questo caso, Oracle è la guardia di sicurezza della torre di lookout della foresta che verifica la decisione dell’algoritmo combinato. Vengono presentati i risultati della simulazione. Il framework EADF è anche testato con un set di dati standard.
Scarica PDF gratuito Visualizza PDF
Abstract In questo documento, è stato sviluppato un framework di Fusion (EADF) Adaptive Decision Fusion (EADF) basato su entropia per l’analisi delle immagini e le applicazioni di visione artificiale. In questo quadro, si presume che l’algoritmo composto sia costituito da diversi subalgoritmi, ognuno dei quali produce la propria decisione come un numero reale incentrato su zero, che rappresenta il livello di confidenza di quel particolare sotto -algoritmo.
Scarica PDF gratuito Visualizza PDF
Scarica PDF gratuito Visualizza PDF
Scarica PDF gratuito Visualizza PDF
Un avvertimento precoce è estremamente importante per ridurre la perdita di vite e la proprietà dal fuoco. La regione di interesse viene catturata utilizzando la fotocamera CCD e identificata dal sensore di fumo nel nodo del sensore wireless. Le informazioni sul colore della regione interessante possono essere ottenute con un’applicazione degli algoritmi del modello di colore di elaborazione delle immagini digitali. La fonte di fuoco è identificata in base alle caratteristiche acquisite e al livello di fumo. Il sistema si basa sul campionamento dell’immagine continua. I risultati sperimentali mostrano che il sistema può identificare e confermare accuratamente l’incendio. Il nodo del sensore video è progettato con i sensori come il sensore MQ2 per il rilevamento del fumo, il sensore SHT75 per il rilevamento della temperatura e dell’umidità, il sensore OPT101 per il rilevamento della luce e la telecamera CCD. L’allarme è attivato solo per incendi di incendio e incendi. Combinando l’uscita del sensore con l’uscita dell’immagine, la velocità di falsi allarmi è zero e migliora la stabilità. Il rilevamento e l’analisi della luce sono la base per il sistema di rilevamento dell’incendio in questo lavoro di elaborazione delle immagini. In questa immagine di incendio I modelli a colori del lavoro come RGB, YMK e HSI vengono utilizzati per separare la luce arancione, gialla e alta luminosità da sfondo all’interno di determinate condizioni per rilevare il fuoco. La differenza di frame viene utilizzata per analizzare e calcolare la crescita e la diffusione del fuoco. L’accuratezza del sistema è controllata e confrontata tra loro. La quantità di elaborazione dei dati può essere ridotta a causa dell’uso dell’algoritmo proposto e quindi abbreviare i tempi di esecuzione e l’archiviazione.
Scarica PDF gratuito Visualizza PDF
Cosa sono le telecamere PIR e come funzionano?

Hai domande sull’installazione della fotocamera PIR per la tua attività? Clearway è leader nell’installazione della CCTV, che serve aziende in tutto il Regno Unito. Mettiti in contatto con Clearway e possiamo parlarti attraverso le tue opzioni.
Parla con noi delle telecamere PIR!
Il rilevamento PIR (passivo infra-rosso) è una tecnologia utilizzata nei sistemi di sicurezza per rilevare movimenti o intrusi riconoscendo la luce emessa dagli oggetti vicini. PIR è il risultato di anni di innovazione del prodotto in quanto le aziende di sicurezza trovano modi nuovi e innovativi per rilevare la presenza di intrusi in strutture commerciali e nazionali.
Nel corso degli anni, i sensori e le telecamere PIR hanno dimostrato di essere uno dei modi di maggior successo per rilevare efficacemente gli intrusi, tuttavia, loro’non è senza i loro difetti. Quindi cos’è esattamente un sensore PIR? E cosa c’è di loro che li rende così efficaci?
Contenuti nascondere
Come funzionano i sensori PIR?
Le radiazioni sono prodotte da tutti gli oggetti che hanno una temperatura maggiore di zero assoluto. Questa energia è espressa sotto forma di energia termica. Poiché il calore si irradia come lunghezze d’onda a infrarossi, gran parte di questa radiazione non è visibile all’occhio umano, tuttavia può essere rilevato da strumenti elettronici che sono stati specificamente costruiti a tale scopo.
Un sensore a infrarossi passiva rileva la luce a infrarossi emessa da un oggetto caldo usando la tecnologia a infrarossi passivi.
Nel contesto dei sensori PIR negli allarmi antifurto, questa tecnologia è combinata con un relè – un componente di circuito che passa attraverso due contatti – per attivare un allarme. Quando il sensore PIR rileva il movimento, attiva il relè, che interrompe il circuito e provoca il suono dell’allarme.
I sensori PIR, al loro livello fondamentale, lavorano rilevando un cambiamento differenziale positivo. Due slot sensibili agli infrarossi si trovano davanti alla lente e la gamma di rilevamento è determinata dalle slot’ campo di “visione”. Mentre entrambi gli slot lo sono ‘oziare’, La quantità ambientale di infrarossi percepita nella stanza (che è naturalmente emessa da tutti gli oggetti) è la stessa su entrambi i slot mentre lo sono ‘attivo’. Quando un oggetto, una persona o un animale si muovono attraverso la regione di rilevamento, è rilevato da uno degli slot prima dell’altro, creando un cambiamento differenziale positivo mentre passa attraverso e un cambiamento differenziale negativo mentre esce.
Una volta che il sensore PIR rileva il movimento, viene inviato un avviso al pannello di allarme che attiva l’allarme. È fondamentale racchiudere completamente il sensore PIR stesso con un materiale che può ridurre gli effetti della temperatura e dell’umidità esterni, come i metalli come il silicio.
I benefici di PIR
I sensori di movimento PIR possono avere molti vantaggi in contesti commerciali e residenziali. Le telecamere PIR sono spesso paragonate alle telecamere del sensore di movimento, ma PIR ha un forte beneficio rispetto al rilevamento del movimento standard – La riduzione di falsi allarmi. Le telecamere di rilevamento del movimento non possono distinguere tra movimento delle foglie e un intruso umano, ad esempio, poiché rilevano semplicemente tutti i tipi di movimento. PIR rileva solo i cambiamenti di calore, con conseguenti fattori scatenanti più affidabili, falsi trigger comuni come insetti, movimenti del vento, foglie, ecc’T Riceugato – risparmiando tempo e denaro sul costo di monitoraggio.
L’uso principale delle telecamere PIR in un ambiente commerciale o in un cantiere è di aiutare nella protezione degli spazi liberi. Mentre gli allarmi non sono esattamente una tecnologia preventiva, possono essere utilizzati per innescare una risposta in caso di violazione delle misure di sicurezza iniziali le misure di sicurezza iniziali. La tecnologia PIR può essere installata nelle seguenti posizioni strategiche per rilevare visitatori indesiderati:
- Porte posteriori, ingressi e punti di accesso
- Luoghi ciechi o nascosti vicino al paesaggio
- Vicino alle finestre
- Perimetri del sito e parcheggi
Come puoi ridurre i falsi allarmi con PIR (e rilevatori di movimento standard)?
I sensori PIR sono bravi a determinare se hai un intruso o esso’è solo un animale, per esempio. Hanno un livello di precisione migliore e possono ridurre i falsi allarmi complessivi. Tuttavia, dovresti prestare attenzione ad alcuni piccoli dettagli per ridurre ulteriormente il rischio di falsi allarmi dai sensori di movimento PIR.
Molti falsi allarmi saranno causati dal posizionamento dell’allarme e dei sensori piuttosto che dal costo o dalla qualità dell’allarme. Ciò significa che quando si installano allarmi del rilevatore di movimento wireless, è necessario disporli in luoghi che massimizzano la loro efficienza minimizzando i falsi avvertimenti.
Cose semplici come l’aria che soffia nelle immediate vicinanze o un roditore che si muove sul pavimento può ancora scatenare l’allarme.
Testare il posizionamento della sveglia viene eseguito meglio dopo che si verifica un falso allarme. Infine nell’apparecchiatura e l’interferenza a radiofrequenza può anche creare falsi allarmi. Innanzitutto, escludere uno di questi problemi. In caso di dubbio, controlla il posizionamento della fotocamera. Esamina l’area intorno al rilevatore di movimento per vedere se sta causando allarmi casuali.
Telecamere PIR in azione

Clearway utilizza la tecnologia PIR, anche nella nostra torre CCTV impostata. Le nostre telecamere a torre a circuito chiuso sono una soluzione efficace per il monitoraggio di grandi spazi esterni, specialmente nei cantieri, grandi aree libere e parcheggi. Come te’Vedi dal diagramma, la nostra torre CCTV di Inview può collegare fino a 8 sensori PIR wireless remoti, montati fino a 100 m dalla torre.
Quando un PIR è attivato da un intruso, una sfida audio in diretta può essere utilizzata dalla stazione di monitoraggio per comunicare con gli intrusi. Al momento del rilevamento, ogni PIR istruirà la torre’S telecamera per ruotare, ingrandire e concentrarsi sulla causa dell’attivazione. La nostra torre CCTV è alimentata con una batteria di backup integrale di 24 ore per fornire attivazione continua, registrazione e accesso remoto.
Se tu’Stai cercando di proteggere le tue risorse, contatta uno dei nostri specialisti oggi 0800 085 8695 E scopri di più sulle nostre capacità di sicurezza PIR e più ampie.