


האם PIR מזהה אש?
סיכום:
– מאמר זה דן בפיתוח טכניקת גילוי אש מוקדמת באמצעות חיישן אינפרא אדום פסיבי (PIR) ורשתות עצביות עמוקות (DNN).
– חיישני PIR רגישים לתנועות גוף פתאומיות ופולטים אות משתנה זמן מתמשך.
– נתונים ניסיוניים נאספים באמצעות חיישן PIR כדי לאתר תנועות אנושיות ואש.
– טרנספורמציה של גלגלים משמשת למיצוי תכונות מהאותות שנאספו.
– מקדמי הגלים מומרים לתמונות ספקטרום RGB ומשמשות ככניסות לרשת עצבית מפותלת עמוקה.
– ארכיטקטורות DNN שונות שהוכשרו מראש נבדקות, כאשר ארכיטקטורת Shufflenet מניבה את דיוק החיזוי הגבוה ביותר של 87.8%.
– האסטרטגיה בזמן אמת משיגה 95.34% ו- 92.39% אש ודיוק זיהוי תנועה אנושית בהתאמה.
שאלות:
- מה מטרת המאמר?
- מדוע גילוי אש מוקדמים חשוב?
- באיזה סוג חיישן משתמשים בטכניקה המוצעת?
- איך עובד חיישן PIR?
- מה התפקיד של טרנספורמציה של הגלים בטכניקה?
- כיצד משתמשים במקדמי הגלגלים בטכניקה?
- איזו ארכיטקטורת DNN מניבה את דיוק החיזוי הגבוה ביותר?
- מהן רמות הדיוק שהושגו באסטרטגיה בזמן אמת?
- מהן המגבלות של חיישני אש קונבנציונליים?
- מדוע טכניקות גילוי אש מבוססות ראייה אינן יעילות תמיד?
- אילו יתרונות מציעים מערכות הדמיה אינפרא אדום (IR) בגילוי אש?
- מהם החסרונות של שימוש במצלמות ומחשבים על גבי זיהוי אש?
- איזה תפקיד ממלאים חיישני PIR בגילוי להבה?
- אילו אתגרים קשורים לגילוי אש מבוסס למידה עמוקה?
- מהי הטכניקה המוצעת במאמר זה לגילוי אש?
- מהם היתרונות של חיישני PIR לגילוי אש?
מטרת המאמר היא להציג טכניקה חדשה לגילוי אש מוקדמת באמצעות חיישן PIR ו- DNNS.
גילוי אש מוקדמת חשוב להפחתת נזקים הקשורים לאש, למנוע הפסדי אדם ורכוש ולהפחית טראומה פיזית ונפשית.
הטכניקה המוצעת משתמשת בחיישן אינפרא אדום (PIR) פסיבי לגילוי אש.
חיישן PIR מגלה קרינה אינפרא אדום (IR) הנפלטת על ידי חפצים. זה רגיש לתנועות גוף פתאומיות ופולט אות משתנה זמן רציף.
טרנספורמציה של הגלים משמשת למיצוי תכונות מהאותות שנאספו על ידי חיישן ה- PIR.
מקדמי הגלגלים מומרים לתמונות ספקטרום RGB, המשמשות כניסות לרשת העצבית העמוקה העמוקה.
ארכיטקטורת Shufflenet מניבה את דיוק החיזוי הגבוה ביותר של 87.8%.
האסטרטגיה בזמן אמת משיגה 95.34% ו- 92.39% דיוק באש וזיהוי תנועה אנושית בהתאמה.
לחיישני אש קונבנציונליים יש שטח כיסוי מוגבל, אינם יעילים בחדרים גדולים ובשטחים פתוחים, והם מועדים לאזעקות שווא כתוצאה מהפרעות חיצוניות.
טכניקות גילוי אש מבוססות ראייה עשויות להיות מושפעות מהמורכבות של התפשטות אש ומפריע לאירועי רקע, ועשויים להעלות את חששות הפרטיות.
מערכות הדמיה של IR אמינות ויכולות לאתר שריפות בתנאי אור נפשים גרועים או כאשר האש משתלבת עם הרקע. הם יכולים לפעול כסרטוני מעקב.
מצלמות ומחשבים משולבים מהווים מחסומי עלות לפתרונות הניתנים להרחבה ויכולים לתת אזעקות שווא בגלל קרבה או הפרעות אחרות.
חיישני PIR מגוונים לגילוי להבה בגלל יכולתם לגלות שינויים פתאומיים בקרינת IR מתנועות אובייקטים בטווח הצפייה שלהם.
האתגרים כוללים את הצורך במספר גדול של נתוני אימונים, זיהוי שריפות בו זמנית, שינויי תאורה וכימות של להבת האש ועוצמת עשן.
הטכניקה המוצעת משתמשת בחיישן PIR דיפרנציאלי ו- DNNs לגילוי אש בחללים סגורים.
חיישני PIR הם מתוחכמים, בעלות נמוכה ומסוגלים מאוד לאתר שינויים פתאומיים בקרינת ה- IR. הם מגוונים ומתאימים לגילוי התפשטות להבה.
מה זה פיר
גלים הם צורות גל לא סימטריות ולא סדירות שנמשכות לפרק זמן קצר עם ערך ממוצע של אפס. ניתוח גלגלים מייצר גלגלים מרכיבים של קשקשים ומיקומים שונים של הגלות האם [20]. לפיכך, בטרנספורמציה של גלגלים רציפים (CWT), אות הקלט מוכפל על ידי גרסאות מעוכבות וממתחות של הגלד שנבחר ואז משולב לאורך זמן האות. תהליך זה מייצר מקדמי גלגלים ג. ניתן להציג את התהליך כ:
פיתוח טכניקת גילוי אש מוקדמת באמצעות חיישן אינפרא אדום פסיבי ורשתות עצביות עמוקות
גילוי מוקדם של אש הוא המפתח להפחתת נזקים הקשורים לאש. מאמר זה מציג חיישן אינפרא אדום (PIR) דיפרנציאלי אינפרא אדום (PIR) ורשתות עצביות עמוקות (DNNs) לאיתור אש בזמן אמת. מכיוון שחיישן ה- PIR רגיש לתנועות גוף פתאומיות ופולט אות משתנה בזמן, ניסויים מתבצעים לאיסוף תנועות אנושיות ואש באמצעות חיישן PIR. אותות אלה מעובדים באמצעות טרנספורמציה של גלגלים רציפים חד-ממדיים לביצוע מיצוי תכונות. מקדמי הגלגלים המתאימים מומרים לתמונות ספקטרום RGB המשמשות אז ככניסות לרשת עצבית מפותלת עמוקה. ארכיטקטורות DNN שונות שהוכשרו מראש מאומצות כדי להכשיר ולזהות את הנתונים שנאספו על רקע (ללא תנועה), תנועה אנושית וקטגוריות אש: שריפות קטנות ומפוזרות ומפיצות. תוצאות ניסוי מראות כי ארכיטקטורת Shufflenet מניבה את דיוק החיזוי הגבוה ביותר של 87.8%. תוצאות ניסיוניות עבור האסטרטגיה בזמן אמת הפועלת במהירות של 12 פריימים לשנייה 95.34% ו- 92.39% רמות דיוק זיהוי תנועה אנושית בהתאמה.
עובד על כתב יד?
1. הקדמה
גילוי אש מוקדם בבנייני מגורים או תעשייתיים חשוב מאוד לנקוט בפעולות מתאימות למניעת הפסדי אנושי ורכוש, טראומה פיזית ונפשית. עם זאת, ניתן להימנע או לשלוט בשריפות אם יש לזהות אותו בשלב המתחיל. שריפות מתרחשות מסיבות שונות כמו רשלנות, מכשירים אלקטרוניים לא תקינים, בישול, עישון, נוזלים דליקים וגז דליפות, הצתה וכו ‘. ניתן לתאר את שלבי האש כמתחיל (הצתה), צמיחה, מפותחת במלואה וריקבון [1]. גידול אש ושיעורי שחרור החום המרבי תלויים בעיקר בתכונות עיצוב הבניין כולל חיפוי דליק וסוגי הדליקים (עומסי אש) כמו קישוטים פנים, ריהוט וכו ‘. [2, 3]. על פי אחד מתקני התקשורת הנפוצים בבניין BACNET, בטיחות האש ניתנת בעדיפות הגבוהה ביותר באוטומציה של בניין [4]. עם המורכבות המוגברת בפעולות הבנייה, חשוב לשפר את הרגישות והדיוק של גילוי אש [5].
ישנן טכנולוגיות שונות לחישת אש שפותחו להפחתת תאונות אש [1]. חיישני הנקודה הנפוצים כמו עשן, חום וחיישני גז יש יכולות מוגבלות [6]. שריפה צריכה לשרוף לזמן מה כדי להגיע לחיישן ולחרוג מנקודת הסף שנקבעה כדי ליזום אזעקת אזהרה [7]. זה נותן הרבה מקום לשריפה רגילה להתפשט במהירות. בשל אזור הכיסוי המוגבל, חיישנים קונבנציונליים אינם יעילים בחדרים גדולים ובשטחים פתוחים כמו חצרות אחוריות, חניונים, יערות וכו ‘. בנוסף, הדיוק שלהם מושפע מההפרעות החיצוניות כמו קיטור, עישון, עשן קל מבישול, וגורם לעורר אזעקות שווא. על פי שירותי כיבוי והצלה (FRSS) באנגליה לשנה שהסתיימה בדצמבר 2020, אזעקות האש השגויות מסתכמות ב 42% מהתקריות נכחו [8].
על מנת לטפל בבעיות בחיישני כיבוי קונבנציונליים, מערכות עישון מתקדמות וגילוי אש משתמשות בטכניקות גילוי אש וידאו כדי להכיר שריפות בשלבים המוקדמים שלהם [9]. ניתוח צבעים שונים וטכניקות למידת מכונות משמשות לחילוץ וזיהוי אש בתמונות וסרטונים מוקלטים. אף על פי שטכניקות מבוססות ראייה מדויקות יותר ותופעות מבט מפורט של הסביבה, המורכבות בהתפשטות אש ואירועי רקע מפריעים אחרים בהגדרות מעשיות משפיעות על יכולת מיצוי התכונות שלהם [10]. עוד מצוין כי תיקון מצלמות במקומות עבודה עשוי להשפיע על ביצועי העובדים על ידי יצירת סביבה של בעיות פרטיות אישיות [11]. מערכות הדמיה אינפרא אדום (IR) יעילות לטפל בבעיות כמו אור נראות או מיזוג תמונות עם הרקע [1]. מערכות אלה אמינות ביותר ויכולות לפעול כסרטוני מעקב לגילוי שריפות. למרות שיש להם יתרונות רבים, יש להם גם חסרונות מסוימים. מצלמות ומחשבים משולבים מהווים מחסומי עלות לפיתרון מדרגי. הם נותנים אזעקות שווא בהתאם לקרבה לחיישן או לכל הפרעה אחרת כמו אורות מנורה, זרימת אוויר חם, סדנה או פעילויות תעשייתיות, המשפיעות על הרגישות [12]. על מנת לטפל באובדן נתונים ובעיות עיוות נתונים בגילוי להבה של IR, מוצע אלגוריתם היתוך חזק המבוסס על פונקציה רדיאלית פונקציה עצבית עם מודל מטושטש טאקאגי – סוגנו ב- [13]. טכנולוגיית עיבוד תמונות באמצעות Deep Learning (DL) מעניקה ביצועים גבוהים משמעותית בגילוי אש [14]. עם זאת, ישנם אתגרים כמו הצורך במספר גדול של נתוני אימונים שנאספו במסגרות שונות וסוגי אש, זיהוי שריפות בו זמנית, שינויי תאורה וכימות להבת האש ועוצמת העשן [9].
מאמר זה מציע טכניקה חדשה לאיתור שריפות בחללים סגורים באמצעות חיישן PIR דיפרנציאלי ו- DNN. חיישני PIR מזהים קרינת IR הנפלטת על ידי חפצים. הם מתוחכמים, ועם זאת בעלות נמוכה ומסוגלים מאוד לאתר כל שינוי פתאומי בקרינת IR מתנועות אובייקטים בטווח הצפייה שלה [15,16,17]. מכאן שחיישני PIR הם רב -תכליתיים לאיתור התפשטות להבה. יתר על כן, גילוי דיפרנציאלי בחיישני PIR שימושי כדי למנוע אזעקות שווא הנגרמות על ידי שינויים ב- IR קטנים אך אחידים בטווח הצפייה שלו כמו טמפרטורה מקורה או וריאציות אור שמש. זה נובע מסידור החיישנים בו החיישן מחולק לשני חצאים והם מחוברים יחד. אלא אם כן אין עלייה מספקת בקרינת ה- IR כדי ללכוד מחצי אחד, אותות הפלט המיוצרים משני החצאים יבטלו זה את זה. בשל טווח הצפייה הגבוה יחסית של 7 מ ‘(כאשר משתמשים בו עם עדשת פרנל) בזווית המכסה 110 מעלות, מתאים לפקח על חדרים גדולים עם תקרות גבוהות [18]. בנוסף, גישת חיישן PIR דורשת כוח עיבוד נמוך בהשוואה לראיית מחשב (מעקב) מערכות עישון או גילוי אש [11]. שלא כמו במצלמות אבטחה, בעיות חדירות פרטיות אנושיות לא יתעוררו עם חיישני PIR מכיוון שתפוקת החיישן היא בסך הכל אות דיגיטלי או אנלוגי [19].
סוגים שונים של ממרחי אש אמיתיים ונתוני תנועה אנושית במסגרת מקורה נאספים במאמר זה באמצעות חיישן PIR דיפרנציאלי. אותות אלה מעובדים מראש באמצעות טרנספורמציה של גלגלים [20]. מקדמי הגלגלים התואמים את תכונות האש המופקות מוזנים ככניסות להכשרת מחלקה נבחרת של DNNs כדי לסווג אירועי אש ולא-אש i.ה., קטגוריות אש ותנועה אנושית, בטווח הצפייה של חיישן ה- PIR. עיבוד מקדים של תמונה מגדיל את הדיוק של קצב זיהוי הלהבה ב- DNNs [21, 22]. גישות למידת מכונה קונבנציונאלית צריכות כמות ניכרת של מומחיות כדי לחלץ תכונות, לסווג אותן ולחזות ממרח אש. בשל יכולת מיצוי תכונת תמונה מורכבת וזמינות של CNNs מאומנים מראש כמו Alexnet, Resnet, Googlenet וכו ‘., ניתן להשתמש בגישה של DL כדי לאתר להבות אש באדיבות [10, 12, 14, 21, 23]. בנוסף, משתמשים בגרסאות קומפקטיות של ארכיטקטורות CNN כמו Nasnet-a-Mobile ו- Shufflenetv2 ב- [24] עם שכבות שהשתנו לשיפור שריפה לא-זמנית ו- No-Fire סיווג. השיטה המוצעת ב- [24] מציגה 95% מסגרת מלאה ו- 94.4% גילוי אש מבוסס -סופר -פיקסל. בעבודתנו, דגמי ה- CNN המאומצים מראש מאומנים משתנים גם כדי לשפר את הדיוק במחיר של זמן האימונים. ארכיטקטורת רשת CNN עם דיוק האימות הגבוה ביותר משמשת להפגנת תחזית האש בזמן אמת.
בכת. 2, המתודולוגיה המוצעת מוצגת תחת סיווג אירועים, רכישת נתונים, עיבוד אותות, מסגרות למידה עמוקה, ארכיטקטורת DNN ואסטרטגיית העבודה בזמן אמת. תוצאות חיזוי אש יחד עם ביצועים בזמן אמת מוצגים בכת. 3. דיון ומסקנה ניתנים בכתות. 4 ו -5.
2 מתודולוגיה מוצעת
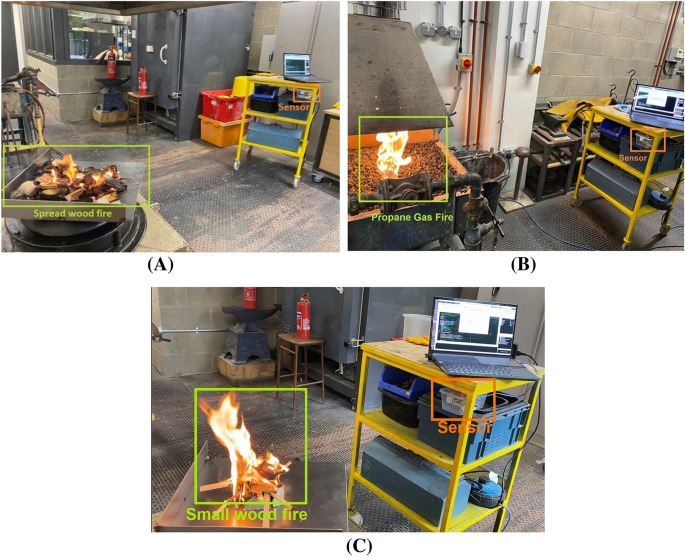
בעבודה זו נרשמים שינויים בקרינת ה- IR עבור אירועי שריפה ולא-אש באמצעות חיישן תנועה PIR HC-SR501 [25]. הגדרת הניסוי לאיסוף נתונים מוצגת באיור. 1. כל הניסויים מתבצעים בעקבות הנחיות ותקנות הבריאות והבטיחות לניסויי אש.
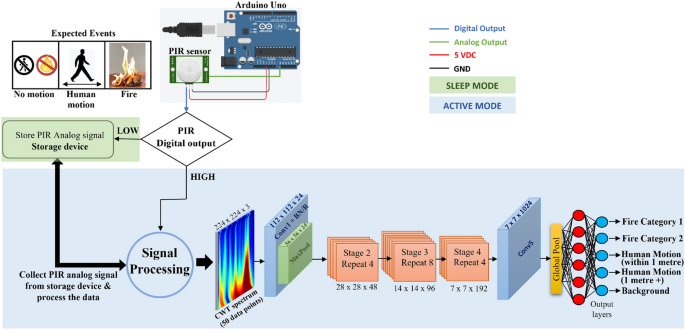
בטכניקה המוצעת, חיישן ה- PIR הדיפרנציאלי מוגדר עם בקר Arduino UNO מיקרו-בקר (ATMEGA328P). הנתונים מחיישן ה- PIR הדיפרנציאלי הם אות אנלוגי משתנה בזמן משתנה בזמן. המשרעת שלו פרופורציונלית לגודל הגוף החם, מהירות התנועה והמרחק מהחיישן. האות מעובד באמצעות טרנספורמציה של גלגלים. מקדמי הגלים מומרים לספקטרום RGB (אדום-ירוק-כחול). בשל תהליך פילוח צבעים זה במרחב RGB, ככל הנראה ניתן לזהות אזורי להבה ולהאכיל אותם כתמונות קלט תואמות ל- DNNs שהוכשרו מראש כדי לסווג את האירועים המתרחשים בטווח הצפייה של החיישן. איור 2 מייצג את טכניקת איתור האש המוצעת.
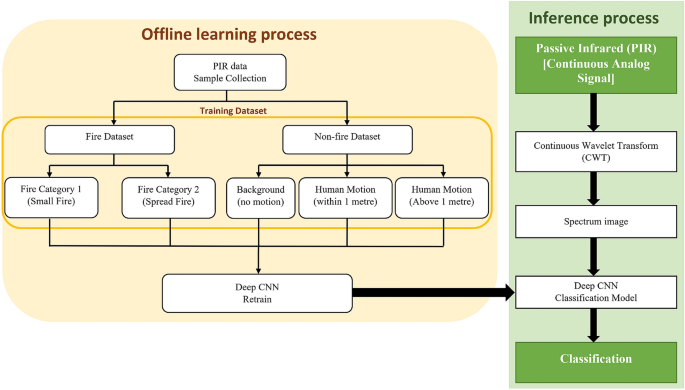
שאר החלק מסביר את תחומי המפתח של עבודה זו תחת סיווג אירועים, רכישת נתונים, עיבוד אות דיגיטלי, נתונים לפני עיבוד, ארכיטקטורת DNN ואסטרטגיית ביצועים בזמן אמת.
2.סיווג אירועים 1
מכיוון שטכניקת זיהוי האש המוצעת מיועדת להגדרות מקורות וחיישן ה- PIR ההפרש רגיש לתנועות, משתנים כמו מרחק מהחיישן, דפוסי תנועה אנושיים שונים, ומהירויות נעות נחשבים גם לעבודה זו. לכן נאספים נתוני חיישני PIR עבור חמשת אירועי התנועה הבאים כדי לרשום את השינויים שלהם בקרינת IR.
- 1. רקע (ללא תנועה)
- 2. תנועה אנושית (בטווח של 1 מ ‘מהחיישן)
- 3. תנועה אנושית (יותר מ -1 מ ‘מהחיישן)
- 4. קטגוריית אש 1 (אש עץ קטנה)
- 5. קטגוריית אש 2 (שניהם מפיצים שריפות עץ וגם גז פרופאן)
כאשר אין תנועה מול החיישן, הוא מסווג כאירוע הרקע. התנועות האנושיות בטווח של 1 מ ‘ומעבר.2 מ ‘עד 1 מ’ ו -1.1 מ ‘עד 3 מ’ בהתאמה. מכיוון שחיישן ה- PIR רגיש לתנועה, התנודות של מתח היציאה גבוהות או נמוכות לתנועות מהירות או איטיות בהתאמה. לפיכך, גם תנועת הליכה איטית אנושית וגם תנועות מהירות מהירות אנושיות נרשמות. בנוסף נרשמות תנועות אנושיות על כסא מסתובב. לבסוף נרשמים שני אירועי קטגוריות אש (ראה איור. 1). בקטגוריית האש 1 יש הקלטה של אש עץ קטנה בין 0.5 מ ‘ו -3 מ’ מהחיישן. קטגוריית האש 2 מורכבת מאש גדולה יותר או בלתי נשלטת. הפצת אש עץ ושריפות גז פרופאן נרשמות לאירוע זה. הכיסוי באזור של עץ במהלך האירוע של אש עץ קטנה ואש עץ התפשטות הם 10 \ (>^\) –12 \ (>^\) ויותר מ- 12 \ (>^\) בהתאמה.
2.2 רכישת נתונים
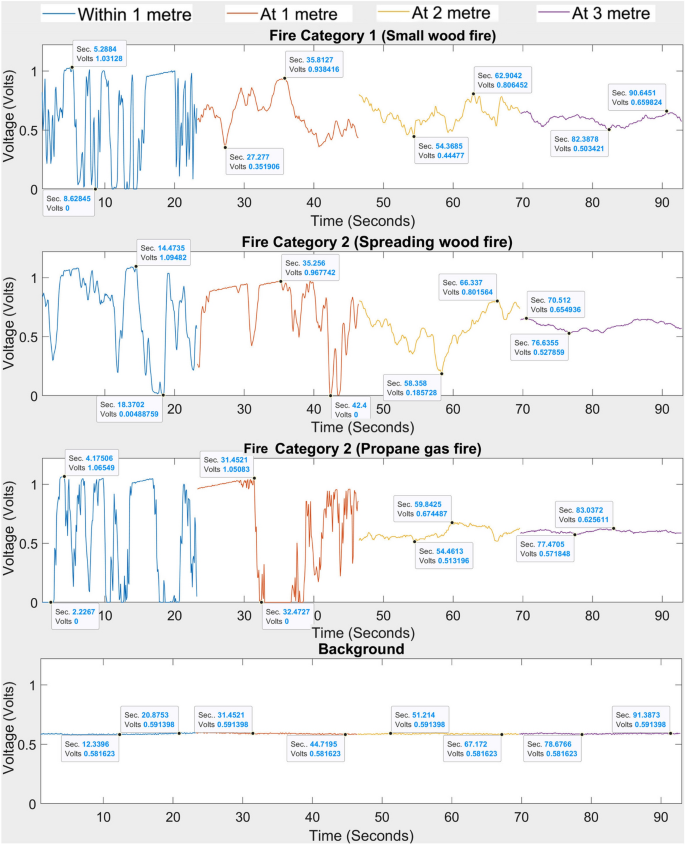
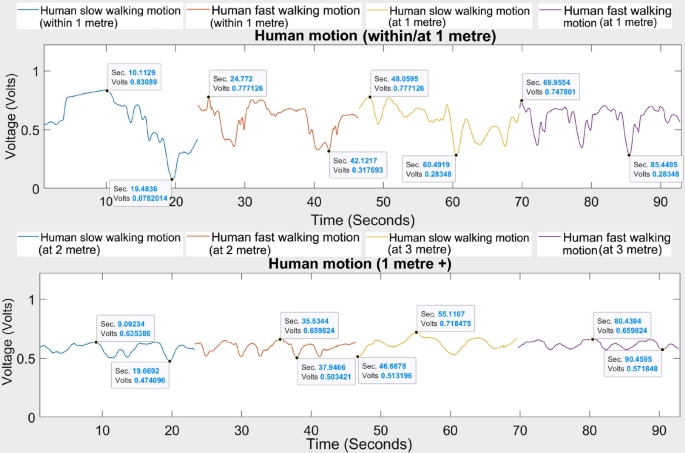
שני יסודות החישה הפירו-חשמליים בתוך חיישן ה- PIR מייצרים שינויים דיפרנציאליים חיוביים או שליליים אם גוף חם נכנס או משאיר את אזור הגילוי של החיישן המוגבל על ידי שני משבצות על החיישן. מכאן שהחיישן מייצר אותות מתח דיגיטליים גבוהים או נמוכים בהתאם לשונות ברמות קרינת ה- IR. מכיוון שמשרעת האותות הללו קטנה מאוד, האותות האנלוגיים המוגברים מופקים מחיישן ה- PIR על ידי הקשה ישירות ממגבר החיישן שלו מגבר מגבר Biss0001. לפיכך, האותות האנלוגיים המוגברים נרשמים במהלך חמשת האירועים שהוסברו בכת. 2.1. אותות הפלט מוצגים באיורים. 3 ו -4.
מכיוון שהמוקד באש, יש לקחת בחשבון את תדר הלהבה להבהב לדגימה של אותות. התנהגות הלהבה הלהבה היא טווח תדרים רחב -פס המכסה 1 הרץ – 13 הרץ [17]. בהתחשב בכלל הדגימה, קצב הדגימה נבחר כ- 50 הרץ, שהוא יותר מפי שניים מתדר הבהבה הלהבה. האות האנלוגי מחיישן ה- PIR מועבר ל- Arduino UNO אשר מועבר למחשב לעיבוד אות נוסף. ה- Arduino UNO מוגדר באמצעות MATLAB [26] לביצוע עיבוד אותות באמצעות רשת DL מאומנת.
איורים 3 ו -4 מראים כי לדגימות של אותות PIR מוגברים יש מאפיינים שונים לאירועים הנחשבים בתחום הזמן. במהלך אירוע הרקע בו לא מתרחשת תנועה, משרעת האות משתנה מ- 0.58 V עד 0.59 V. טווח זה פועל כקו המרכזי שסביבו האות משתנה כאשר מתגלה תנועה. כאשר עוצמת החום האינפרא אדום עולה, המשרעת עולה (מעל או מתחת לקו המרכזי). מכיוון שה- PIR רגיש לתנועת חום אינפרא אדום, תנודת המשרעת פוחתת כאשר מרחק האירוע גדל ולהיפך. ניתן לראות אותו מתאנה. 3 כי קטגוריות האש 1 (אש עץ קטנה) ו -2 (התפשטות אש עץ ואש גז פרופאן) יש מגמות כמעט דומות עם מרחקים משתנים. לדוגמה, לאיתות האש העץ המתפשטות ואותות גז פרופאן בתוך 1 מ ‘יש וריאציות משרעת בין 0 וולט ל -1.09 V. עם זאת, כאשר המרחק גדל (בגובה 2 ו -3 מ ‘), משרעות האש שלהם מצמצמות לטווח בין 0.5 V ו- 0.8 V. מכיוון שהאש המתפשטת (קטגוריה 2) תופסת מרחב רחב יותר בטווח הצפייה של החיישן, תנועתו מתגלה טוב יותר מהאש הקטנה (קטגוריה 1). לדוגמה, במרחק של 1 מ ‘, משרעת אות האש הקטנה יורדת לטווח בין 0.35 V ו- 0.94 V.96 V.
לעומת זאת, אותות תנועה אנושית בטווח של 1 מ ‘מראים טווח משרעת בין 0.08 V ו- 0.83 וולט (ראה איור. 4). בדומה לאותות האש, טווח זה מתצער עוד יותר עם המרחק. נציין כי אין הבדל בולט במשרעת לתנועות מהלכות איטיות ומהירות מעבר ל -1 מ ‘. בנוסף, ניתן לראות כי לתנועה האנושית והאש שמעבר ל -2 מ ‘יש טווחי משרעת דומים. זה הופך את המאתגר להבדיל בין פעילויות אנושיות יומיות לבין שריפה באמצעות סיווג אירועים מבוסס משרעת.
2.3 עיבוד אותות
עיבוד אותות מתמקד בניתוח, שינוי וסינתזת אות המבוסס על דרישות המשתמש [27]. בשל האופי הדינאמי של רמות קרינת להבת האש, אותות האש אינם אחידים. טכניקות עיבוד אותות בשימוש נרחב כמו טרנספורמציה של פורייה מניחה שהאות המעובד הוא נייח. לפיכך, בעבודה זו מנותחים אותות חיישן PIR באמצעות גלגלים. שלא כמו טרנספורמציה של פורייה, ניתוח הגלגלים מסייע בבניית יחסי תדר זמן באמצעות תחומי זמן ותדר [28]. לגלגלים יש גם פילטרים מובנים המבטלים רעשים מהאות ובעלי עלות חישובית פחות משינוי פורייה.
גלים הם צורות גל לא סימטריות ולא סדירות שנמשכות לפרק זמן קצר עם ערך ממוצע של אפס. ניתוח גלגלים מייצר גלגלים מרכיבים של קשקשים ומיקומים שונים של הגלות האם [20]. לפיכך, בטרנספורמציה של גלגלים רציפים (CWT), אות הקלט מוכפל על ידי גרסאות מעוכבות וממתחות של הגלד שנבחר ואז משולב לאורך זמן האות. תהליך זה מייצר מקדמי גלגלים ג. ניתן להציג את התהליך כ:
$$ \ התחל
כאשר \ (f (t) \) הוא האות המקורי (אות ה- PIR במקרה זה) בתחום הזמן ו- \ (\ psi (t) \) הוא פונקציית הגלות של האם. ישנם סוגים שונים של פונקציות גלגל אם כמו HAAR, Daubechies, Coiflets, Symelts, Biorthogonal וכו ‘. יש לבחור את הגלות של האם כראוי כדי להתאים לדוקרנים החולפים של אות חיישן ה- PIR המקורי. לאחר מכן, ניתן להשיג ביטולי רעש טובים יותר ללא עיוותים [28]. מקדמי הגלים C מציינים עד כמה מקרוב הגלות שנבחר מתואם בין קטעי האות המקורי.
במאמר זה משתמשים ב- Morse Wavelet [29] בארגז הכלים של Matlab Wavelet [30]. הפלט האנלוגי המוגבר מחיישן PIR מושפע מרעש וסחף אות בגלל וריאציות טמפרטורה אטמוספריות. בנק המסנן CWT משמש לסינון רעש זה ולהניב את האות ביחס לתדרים. באופן כללי, תדירות התנודה של אות ה- PIR ללהבה מהבהבת גבוהה מזו של אותות PIR של אובייקט נע [17]. פרמטרים שונים של בנק המסנן משתנים על מנת לדמיין תכונות מובחנות לכל אירוע.
2.4 מסגרות למידה עמוקה
מסגרות DL מספקות אבני בניין לעיצוב והדרכה של רשתות עצביות עמוקות באמצעות האלגוריתמים שלהם, דגמים מיומנים מראש ויישומים וכן הדמיה של התקדמות אימון הדגם. מסגרות DL בשימוש נרחב הן Tensorflow, Keras, Pytorch, Theano, Caffe וכו ‘. במאמר זה משתמשים בארגז הכלים DL ב- MATLAB [31].
2.5 נתונים לפני עיבוד ובניית מערך נתונים
מכיוון שמבנה נתוני הקלט ל- DNN צריך להיות בפורמט תמונה (מערך תלת מימדי), עיבוד מקדים של נתונים מתבצע. הנתונים שנאספו מחיישן ה- PIR נמצאים בתבנית סדרת זמן רציפה (עיין באיורים. 3, 4) שאז מפולח באורכים של 50 נקודות נתונים בשלבים של 5 לאימוני ה- DNN. 50 נקודות נתונים אלה מוקצות כמערכות נתונים המעובדות באמצעות CWT.
לאחר מכן, גודל המטריצה הדו-מימדית שהתקבלה עם מקדמים מוחלטים הוא \ (61 \ פעמים 50 \) בו כל שורה ועמודה תואמים סולם ונקודת נתונים בהתאמה. מקדמים מוחלטים אלה מוגדרים מחדש ומוסבים לספקטרום של גודל \ (61 \ פעמים 50 \ פעמים 3 \) (\ (\ טקסט \ פעמים \ טקסט \ פעמים \ טקסט \)). ארכיטקטורת ה- DNN שנבחרה (עיין בטבלה 4) דורשת מערך של גודל \ (224 \ פעמים 224 \ פעמים 3 \) כנתוני הקלט. לפיכך, סקאלוגרמות מ- CWT הופכות לפורמט תמונה של RGB ושינוי בגודל כנדרש בטכניקות הגדלת נתונים.
איור 5 מציג דוגמאות לפורמט תמונה של RGB של הסקלוגרמות ביחס לחמשת האירועים שנוצרו על ידי CWT. מהמטריצה \ (224 \ פעמים 224 \ פעמים 3 \) (גודל תמונת הספקטרום), ה- DNN מחלץ את התכונות המובחנות עבור כל כיתה/אירוע ולומד לזהות את האירוע שמתרחש מול החיישן. כדי למנוע בעיות בהתאמה יתר, יש לספק את אותו מספר נתונים במהלך התקדמות האימונים. לפיכך, כל כיתה/אירוע (עיין בכת. 2.1) מורכב מ- 5915 ספקטרום RGB לאימונים, 2535 לאימות ו- 1690 לבדיקה.
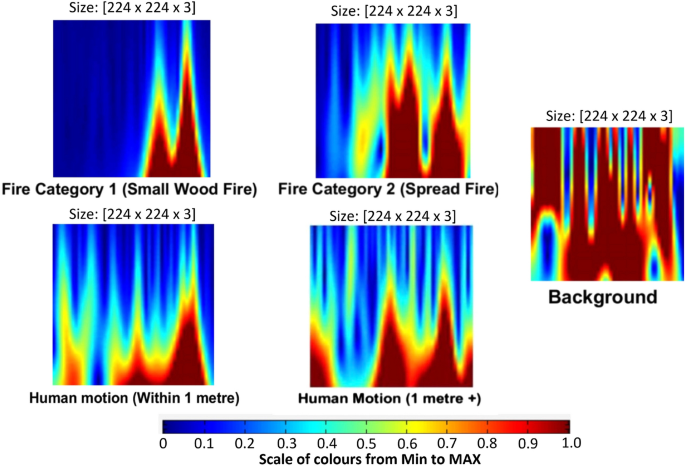
2.6 ארכיטקטורת DNN
CNN הוא אלגוריתם ה- DL המבוסס ביותר לעיבוד דפוסי נתונים, לחלץ ולסווג תכונות [32]. בארכיטקטורת DNN יש שלוש שכבות עיקריות: התפתחות, איגום ומחובר לחלוטין. השכבה המתפתלת ממלאת תפקיד חשוב ב- DNN. על מנת לבצע מיצוי תכונות, התפתחות דורשת גרעין או פילטר בגודל ספציפי כדי להחליק על תמונת הקלט על סמך הצעד שניתן. הצעד שהוא המרחק בין שני גרעינים רצופים, קובע את העמודות בהן המסנן צריך לנוע בתמונת הקלט. במהלך התהליך מושגת כפל המטריצה בחכמת האלמנט בכל מקום בין הגרעין לקלט כדי לחלץ את מפת התכונות מהתמונה. באופן דומה, גרעינים מרובים פועלים כמוצרי תכונות שונים. במהלך תהליך האימונים, המזוהים מיטב הגרעינים בשכבות ההתפתחות והמשקולות בשכבות המחוברות לחלוטין עבור מערך נתוני האימונים. השכבה המתפתלת מוכיחה את היעילה מכיוון שהשכבות הקרובות יותר לקלט לומדות תכונות ברמה נמוכה כמו קווים, עקומות וכו ‘. וככל שהשכבות מעמיקות יותר, הרשת לומדת תכונות ברמה גבוהה כמו צורות, אובייקטים ספציפיים וכו ‘. בעבודה זו נבחרים Mobilenet-V2, Shufflenet, VGG-16, Googlenet ו- DNNs מעוצבים בהתאמה אישית (ראה טבלה 1).
2.7 אסטרטגיית עבודה בזמן אמת
התרשים הסכמטי של אסטרטגיית העבודה בזמן אמת מוצג באיור. 6. שני השלבים מוסברים להלן.
2.7.מצב שינה אחד
כאשר לא מתגלה תנועה, זה ידוע כמצב רגיל או מצב שינה. הפלט הדיגיטלי של חיישן ה- PIR פועל כהדק. במצב הרגיל, הפלט הדיגיטלי של PIR יהיה נמוך אשר מכבה את יחידת עיבוד האות ואת ה- DNN. בינתיים, הפלט האנלוגי מחיישן ה- PIR מאוחסן במכשיר האחסון.
2.7.2 מצב פעיל
כאשר מתגלה תנועה, הפלט הדיגיטלי מה- PIR יהיה גבוה. זה יוזם את ההדק שמדליק את יחידת עיבוד האות ואת ה- DNN כדי לסווג את האירוע שמתרחש בטווח הצפייה של החיישן. המערכת עובדת עד שה- DNN מסווג את הרקע (ללא תנועה). לאחר מכן, הוא חוזר למצב השינה (כיבוי יחידת עיבוד האות ומודל DNN).
לפיכך, האלגוריתם עובד כאשר מתגלה תנועה. זה הופך את המודל לחסכוני באנרגיה על ידי התנגדות ליחידת עיבוד האות ומודל CNN עמוק במצב הרגיל. במהלך מצב פעיל, 50 נקודות הנתונים האחרונות מעובדות על ידי יחידת עיבוד האות ורשת DL כדי לסווג את האירוע. כתוצאה מכך, כל אסטרטגיית העבודה בזמן אמת דומה לזרם וידיאו שמתרענן בכל פעם כאשר נאספת נקודת נתונים חדשה מחיישן ה- PIR. שיעור הרענון נדון בכת. 3.3.
3 תוצאות ניסוי
קטע זה מתאר את תוצאות האימות ותוצאות אימות ה- CNN. ואז תצפית הביצועים בזמן אמת מוצגת עבור חמשת האירועים שנבחרו בעבודה זו.
3.1 תוצאות אימונים
כל ה- DNN המופיעים בטבלה 1 מאומנים באמצעות נתוני הניסוי עבור חמשת האירועים שנאספו בסביבה מבוקרת (ראה איור. 1). תוצאות האימונים המתאימות ניתנות בטבלה 3. כאשר משתמשים ב- Googlenet עם שכבת הנשירה המוגדרת כברירת מחדל, דיוק האימות הוא 79.91%, ואילו Googlenet ללא שכבות נשירה נותנות דיוק אימות של 78.1%. עם זאת, הוספת שכבות נשירה נוספות (עיין בטבלה 2) מורידה בהדרגה את הדיוק של מודל Googlenet כמוצג בטבלה 3. שכבת נורמליזציה של אצווה (BN) מתווספת לארכיטקטורת Googlenet כדי לשפר את מהירות האימונים ואת הביצועים. בעקבות ההנחיות מ- [34], שכבת ה- BN מתווספת בתוך ארבעת המודולים האחרונים בהתחלה מתוך 9 מודולים מוערמים באופן לינארי בארכיטקטורת googlenet [35]. עם זאת, כאשר מוסרת שכבת הנשירה של googlenet, הדיוק הוא 76.25% וזה פחות מדויק מאשר השימוש ב- Googlenet המוגדר כברירת מחדל.
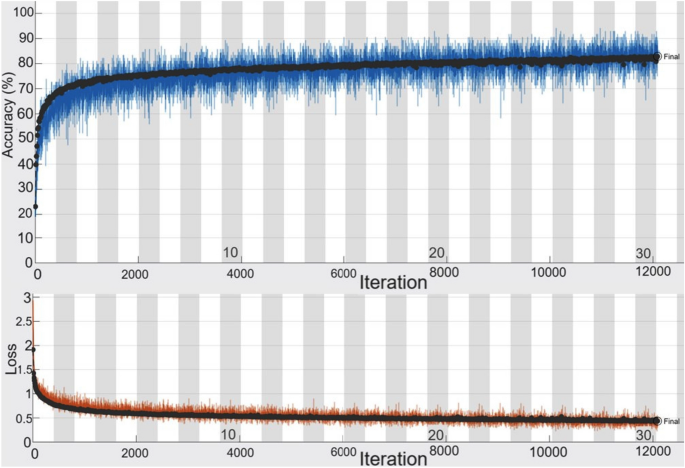
טבלה 3 מראה שהשפלנט עם משקולות מאומנות מראש נותן 83.דיוק אימות של 6%. מכיוון שיש לו מספר פחות של שכבות ופרמטרים (עיין בטבלה 1), עלות החישוב שלה נמוכה גם היא נמוכה. לפיכך, Shufflenet-V2 נבחר כמודל DNN ליצירה זו והארכיטקטורה מאוירת בטבלה 4. כאן, תשומות הארכיטקטורה של DNN הן מקדמי הגלגלים של אותות חיישני PIR שהוסבו לספקטרום RGB. כאשר ארכיטקטורת Shufflenet-V2 מאומנת באמצעות נתוני חיישן PIR של 1 ערוצים, דיוק האימות יורד ל 80.86% לעומת 83.6% באמצעות ספקטרום RGB. התקדמות האימונים של Shufflenet-V2 מוצגת באיור. 7.
3.2 תוצאות בדיקה
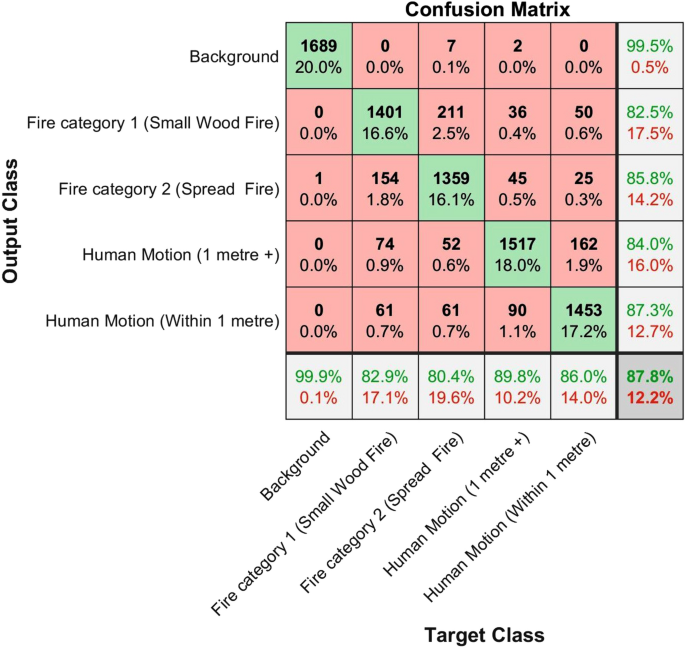
איור 8 מראה כי החיוביות האמיתיות (תחזיות) גבוהות יותר מתחזיות שווא. לכל אירוע יש 1690 תמונות, בהן לרקע יש את החיוביות האמיתיות הגבוהות ביותר של 99.9%. תחזיות תנועה אנושיות השיגו 86% דיוק בטווח של 1 מ ‘ו- 89.8% ליותר מ -1 מ ‘. קטגוריית האש 1 וקטגוריית האש 2 מציגים דיוק של 82.9% ו- 80.4% בהתאמה. מכיוון שלשתי קטגוריות האש יש תכונות דומות כמו אורך להבה, זווית הטיה להבה וכו ‘. במקרים מסוימים יש חיובי שווא לשתי קטגוריות האש. שיעור חיובי כוזב לקטגוריית אש 1 הוא 2.5%, ואילו זה עבור האש קטגוריית 2 הוא 1.8%. תחזיות דומות מתרחשות גם באירועי תנועה אנושית. עם זאת, תחזיות שווא מתרחשות רק באירועי הקטגוריה העיקרית: אש ותנועות אנושיות. בסך הכל, שיעור הדיוק של חיזוי אמיתי ותחזית שווא הם 87.8% ו 12.2% בהתאמה. כאשר מוצגת מערכת דלפק, גילוי האש הסופי הוא 95.34% וגילוי תנועה אנושית הוא 92.39% כפי שניתן בטבלה 6. במערכת זו, אזעקה מופעלת רק כאשר ניבוי שריפה יותר משלוש פעמים, ללא תנודות לתנועה אנושית או לרקע.
3.3 תצפית על ביצועים בזמן אמת
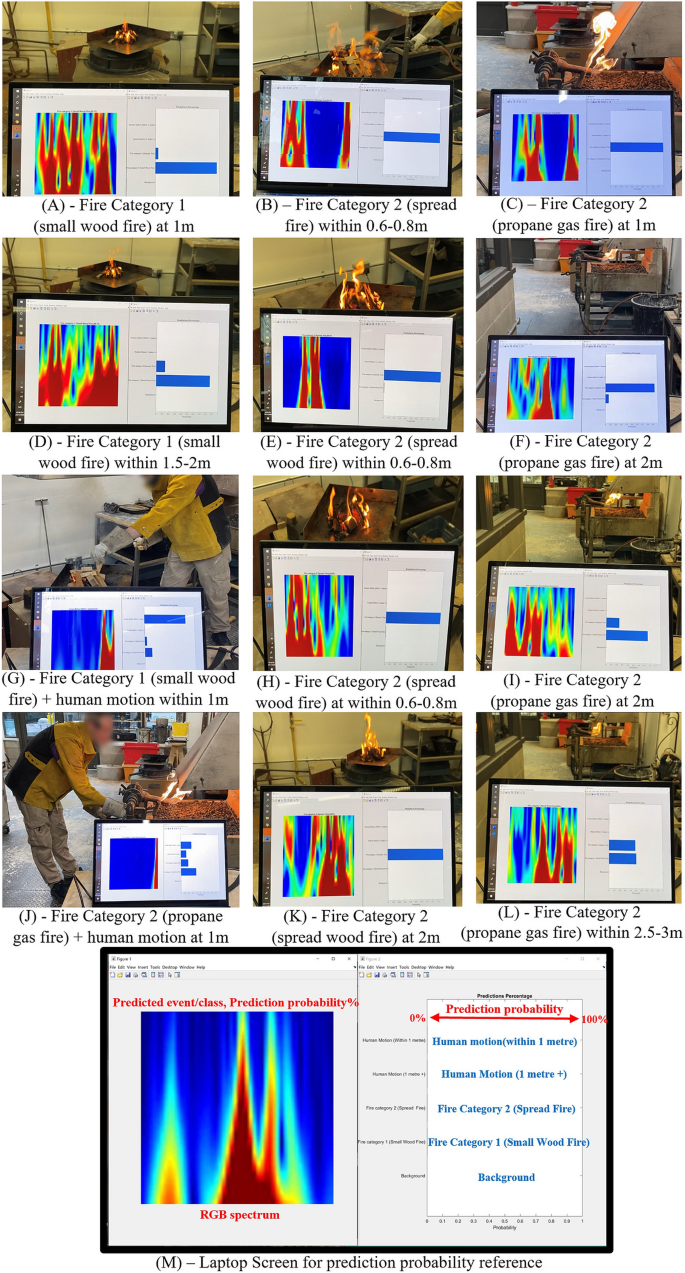
הערכת הביצועים בזמן אמת נערכת ב- Intel Core i9-9980HK 2.מעבד 4GHz עם 32 GB RAM ו- NVIDIA GEFORCE RTX 2060. הביצועים בזמן אמת מתבצעים במהירות של 12 פריימים בשנייה. תצפיות לאירועי האש שנבחרו בזמן אמת נדונים להלן. כמה דגימות של תחזיות מודל שנלכדו במהלך הביצועים בזמן אמת מוצגות באיור. 9. המפתח להפנות הסתברויות לחיזוי ניתן באיור. 9 (ז).
3.3.1. רקע
כפי שמוצג באיור. 8, הביצועים בזמן אמת לחיזוי רקע הם כמעט 100% חיזוי חיובי אמיתי.
3.3.2 תנועה אנושית (בתוך 1 מ ‘ומחוצה לה)
בקטגוריה זו נצפים תנועות הליכה איטיות ומהירות, ואדם המסתובב על כסא מסתובב בקטגוריה זו.
- בטווח של 1 מ ‘: החיובי האמיתי גבוה יותר מאשר חיובי כוזב. במקרה של אירועים מעורבים (ראה איור. 9 גרם) עם אש העץ הקטנה ותנועה אנושית (בטווח של 1 מ ‘), החזה הדגם 81.8% כתנועה אנושית (בטווח של 1 מ ‘) וקטגוריית אש 1 כ- 16%.
- מ -1 מ ‘מ’: בהזדמנות זו ההסתברות לחיוביות אמיתיות היא כמעט 87%. תחזיות שווא מתרחשות בין תחזיות אמיתיות בתוך 12 התחזיות לשנייה. מרבית התחזיות השקריות הן תנועה אנושית (בטווח של 1 מ ‘).
3.3.3 קטגוריית אש 1 (אש עץ קטנה)
- בתוך/ב 1 מ ‘: האלגוריתם מניב תחזיות אמיתיות גבוהות של כמעט 95% (ראה איור. 9 א). עם זאת, אחוז קטן (1.8%) מקבל סיווג שגוי לירות בקטגוריה 2 אם אש העץ הקטנה נעה מהר יותר בגלל הרוח.
- מ -1 מ ‘מ’: הוא מנבא חיוביות אמיתיות גבוהות (86%) עם פחות חיובי שווא (14%) כפי שמוצג באיור. 9d. במהלך האירוע, 0.9% מהתחזיות מתנדנדות לתנועה אנושית (1 מ ‘+) בין התחזיות החיוביות האמיתיות.
- מ- 2 מ ‘מ’: במרחק של 2 מ ‘ – 3 מ’ מהאש, חיובי שווא גבוה נצפים בעיקר בגלל תנועה אנושית (1 מ ‘+).
3.3.4 קטגוריית אש 2 (הפצת אש)
- בתוך/ב 1 מ ‘: בשני עץ ופרופאן שריפות גז, 100% תחזיות אמיתיות מושגות ללא כל תנודות חיזוי שווא במהלך ביצועי הזמן האמיתי (ראה איור. 9b, c, e, h). המודל גם מתפקד היטב באירועים מעורבים של אש גז פרופאן (קטגוריה 2) ותנועה אנושית (בגובה 1 מ ‘) כמוצג באיור. 9J. מכיוון שאש גז פרופאן קטנה יותר באותו מקרה, המודל מנבא את האש בקטגוריה 1, תנועה אנושית (בטווח של 1 מ ‘), ואש קטגוריה 2 כ- 37%, 25%ו -18%בהתאמה.
- מ -1 מ ‘מ’: בהזדמנות זו (הפצת אש עץ ואש פרופאן), כמעט 90% חיוביות אמיתיות נצפות עם תחזיות פחות שווא של ירי עץ קטן (ראה איור. 9f, i, k).
- מ- 2 מ ‘מ’: במהלך אש העץ המתפשטת, מציינים תחזיות חיוביות אמיתיות. עם זאת, תנודות גבוהות של תחזיות שווא נצפות במהלך אש פרופאן. בגלל התצוגה הרחוקה (ראה איור. 9L), שריפת הגז של הפרופאן ניבאה כמעט 50% לשתי קטגוריות האש 1 ו -2. יש סיכוי של 50% לחזות שריפה של גז פרופאן כאש קטנה במרחק של 2 מ ‘ – 3 מ’.
4 דיון
במאמר זה מתבצעים ניסויים באמצעות חיישן PIR לאיסוף נתוני אנושי, אש ורקע כדי להכשיר DNNs ואז גילוי האש נבדק בזמן אמת. מאז, ה- Shufflenet-V2 מניב את דיוק האימות הגבוה ביותר של 87.8% במהירות של 12 פריימים בשנייה, הוא משמש יחד עם חיישן ה- PIR לביצוע ניסויי זיהוי אש בזמן אמת. איתור אש מבוסס חיישן PIR שווה כמעט בביצועים למערכת גילוי אש מבוססת וידאו. עם זאת, מערכות מבוססות וידאו יקרות יחסית. שלא כמו במערכות גילוי אש מבוססות ראייה, חיישני ה- PIR יכולים לאתר אש באמצעות אותות חד-ממדיים עם פחות עלות חישובית. בנוסף, אסטרטגיית העבודה בזמן אמת משתנה כדי להפחית אזעקות שווא ומכאן להשתמש בכוח חישובי ביעילות. כפי שנדון בכת. 3.3, תחזיות בזמן אמת יכולות להשתנות בתוך 12 התחזיות לשנייה. מכאן שנבנה דלפק ליזום אזעקה אם ניבוי שריפה בלמעלה משלוש תחזיות, אני.ה., ל 0.25 שניות, ללא כל תנודות לתנועה אנושית או לרקע. מערכת נגדית זו מקטינה למעשה את קצב האזעקה השגוי כמוצג בטבלה 5.
טבלה 5 אחוזי גילוי אירועים של המודל המוצע עם מערכת מונה מופעלת
טבלה 6 השוואה בין תוצאות מהשיטה המוצעת (לאחר הפעלת מערכת נגדית) ומודלים דומים אחרים
בספרות, חיישני PIR משמשים בעיקר לאיתור אש/להבה או תנועות אנושיות [17, 37, 38]. במתודולוגיה המוצעת שלנו, חיישן PIR משמש לחיזוי אש וגם תנועה אנושית בזמן אמת כאשר מתרחש בטווח הצפייה של החיישן. טבלה 6 ממחישה כמה תחזיות לגילוי תנועה אנושיות שנמצאות בספרות בהשוואה לתחזיות המודל המוצעות. המודל המוצע מראה תוצאות מבטיחות בגילוי אש ותנועה אנושית כאחד. הדגמים שהוזכרו המיועדים לאתר אש או דפוסי תנועה אנושיים; לא שניהם. על פי [17, 37], האירועים מסווגים רק כאירועי שריפה ואינם אש, בהם המחברים רואים באש נייר ואלכוהול כקטגוריית האש. עבודה ב- [38] מתמקדת רק בזיהוי אירועי תנועה אנושית. בשיטה המוצעת שלנו, הכוונה היא לאתר את התפשטות האש באמצעות שני מקורות אש שונים ודפוסי תנועה אנושיים. בנוסף, המודל המוצע מסוגל להבדיל את האש כאש קטנה או להפיץ באש תוך 2 מ ‘(ראה איור. 9).
טבלה 5 ממחישה את הרקע (ללא תנועה), שיעורי אש וגילוי אנושיים כ- 99.71%, 95.34% ו- 92.39% בהתאמה. כפי שמוצג באיור. 9, השיטה המוצעת שלנו בודקת גם קטגוריות תנועה של אש וגם תנועה אנושית: אש קטנה ומפיצה, ותנועה אנושית בטווח של 1 מ ‘ומעבר 1 מ’ מחיישן ה- PIR. איורים 3 ו -4 מראים כי ירי העץ הקטן בגובה 3 מ ‘דומה לתנועה אנושית במרחק של יותר מ -1 מ’; ספציפית ב -3 מ ‘. זה מראה כי דפוסי תנועה אנושיים שונים גורמים לדפוסים שונים של נתוני PIR הדומים לדפוסי אש במקרים מסוימים. כפי שצוין בטבלה 5, סוגיה זו מטופלת במודל שלנו באמצעות מערכת הדלפק כדי להפסיק לאשר כל תחזיות אש או גילוי אש כוזבות.
ה- DNN מאומן עם נתונים מוגבלים לתנועה אנושית מכיוון שלתנועה האנושית יש דפוסי תנועה שונים. חיישן ה- PIR מייצר נתוני פלט שונים לתנועות/פעולות אנושיות שונות. למשל, תנועת ההליכה האנושית שונה מתנועת ריצה אנושית; יד אנושית מנופפת מעל הראש שונה מתנועות ריקודים אנושיות. מכאן שמודגש כי ה- DNN מאומן עם נתונים מוגבלים מהליכה איטית אנושית, הליכה מהירה וסיבוב על הכיסא המסתובב. לפיכך, במהלך חיזוי בזמן אמת, אם אדם עושה כמה תנועות לא סדירות (למעט אירועי התנועה האנושית המאומנים) כמו ריקודים מול החיישן, קיימת אפשרות גבוהה יותר לחזות אותה כאש. עם זאת, תחזית חיובית אמיתית גבוהה מתקבלת בעת בדיקה עם שלושה דפוסים פשוטים של תנועה אנושית שהוזכרו לעיל.
ניתן לשפר את הדיוק והחוסן של האלגוריתם על ידי אימון זה עם דפוסי תנועה אנושיים שונים וקטגוריות אש שונות. יתר על כן, ניתן להרחיב עבודה זו כדי להשתמש ברשתות DL אלטרנטיביות כמו הווריאציות של זיכרון ארוך לטווח קצר (LSTM) כפי שהוצגו ב- [5, 39] כדי לשפר את אמינות גילוי האש.
במחקר זה, חיישן ה- PIR לא חווה סגולות. הספרות בנושא זיהוי חזותי של חפצים עם סילוקות משתמשת באימונים נרחבים של DNNs עם תמונות שכותרתו של חפצים עם סילוזות [40]. גישה דומה יכולה לשמש לסיווג אש עם סתימות. ניתן להגדיל עוד יותר את הדיוק באמצעות חיישנים נוספים כמו חיישני עשן.
בבנייני היי-טק מתקדמים, חיישני התנועה משמשים כמתגי תאורה אוטומטיים/כיבוי כדי להפחית את צריכת החשמל. תוצאות זיהוי האש והתנועה האנושית שלנו מצביעות על כך שניתן להרחיב את הטכניקה המוצעת כדי לשלב את אותן מערכות מתג אור/כיבוי כדי לשרת מטרות מרובות כמו אש וגילוי פעולה אנושית. גילוי אנושי יכול לעבוד גם כמו אזעקת פורץ שניתן להפעיל אותה כאשר המשתמש נמצא מחוץ למשרד או לבניין מגורים.
5. מסקנה
במאמר זה מוצע אלגוריתם לגילוי אש המבוסס על חיישן PIR דיפרנציאלי ו- DNNs. ניסויים מתבצעים באמצעות חיישן PIR לאיסוף תנועה אנושית, ירי עץ קטנים ומפיצים ונתוני רקע המשמשים אז לאימוני DNNs. מוצגות תוצאות אימונים השוואתיות עם ארכיטקטורות DNN שונות. מאז, ה- Shufflenet-V2 מניב את דיוק האימות הגבוה ביותר של 87.8% במהירות של 12 פריימים בשנייה, הוא משמש לביצוע איתור אש בזמן אמת עם חיישן ה- PIR. המערכת מנבאת שתי קטגוריות של אש ושלוש דפוסי תנועה אנושית בהצלחה במהלך ניסויים בזמן אמת. שיעורי הגילוי לרקע (ללא תנועה), סוגי אש ותנועות אנושיות הם 99.71%, 95.34%, ו- 92.39% בהתאמה. יתר על כן, הפעלת טכניקת הדלפק במערכת מפחיתה את קצב האזעקה השגוי ב- 65.66%. התחזית השקרית הכוללת היא 12.2% לפני טכניקת הדלפק והיא יורדת ל -4.19% לאחר טכניקת הדלפק. מחקר זה מצביע על כך שניתן להשתמש במערכת המוצעת כדי להבדיל בין זנים של סוגי אש ודפוסי תנועה אנושיים אם מאומנים מספיק.
6 מידע משלים
סרטון המציג את הניסויים שנערכו לאיסוף נתוני אש ולתחזיות אש בזמן אמת, מוגש יחד עם כתב היד.
מה זה פיר?
PIR מייצג אינפרא אדום פסיבי. חיישן אינפרא אדום פסיבי הוא חיישן אלקטרוני המודד אור אינפרא אדום (IR) הקורן מחפצים בשדה הראיה שלו. חיישני PIR משמשים לרוב בגלאי תנועה מבוססי PIR.
גלאי תנועה מבוסס PIR משמש לחוש תנועה של אנשים, בעלי חיים או חפצים אחרים. הם משמשים בדרך כלל ב אזעקות פורץ ובמערכות תאורה מופעלות אוטומטית. הם נקראים בדרך כלל בפשטות “פיר”, או לפעמים “PID”, ל “גלאי אינפרא אדום פסיבי”.
איך עובדים חיישני PIR?
חיישן אינפרא אדום פסיבי מגלה את האור האינפרא אדום המוקרן על ידי אובייקט חם.
כל האובייקטים עם טמפרטורה מעל אפס מוחלט פולטים אנרגיית חום בצורה של קרינה. בדרך כלל קרינה זו היא’לא נראה לעין האנושית מכיוון שהוא מקרין באורכי גל אינפרא אדום, אך ניתן לאתר אותו על ידי מכשירים אלקטרוניים המיועדים למטרה כזו.
חיישן תנועה של PIR
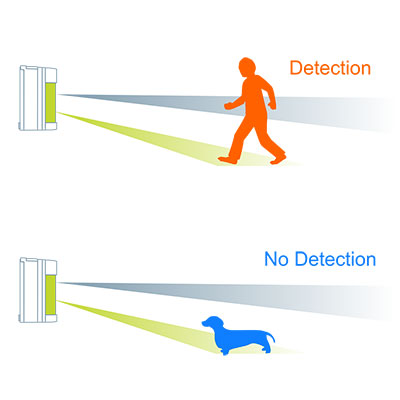
חיישן PIR מגלה מקורות חום נעים. העדשה (פרנל) מורכבת מכמה חלקים; ברגע שהתמונה התרמית (קרינת אינפרא אדום) משתנה, הגלאי מגיב. אנשים ובעלי חיים גדולים נבחנים; בעלי חיים קטנים כמו חרקים ועכבישים אינם.
המונח פסיבי במקרה זה מתייחס לעובדה שמכשירים אדומים של אינפרא פסיבי אינם מייצרים או מקרינים אנרגיה למטרות גילוי. הם פועלים כולו על ידי איתור קרינת אינפרא אדום שנפלטת על ידי או משתקפים מחפצים. הם לא מזהים או מודדים “חוֹם”.
כיצד להפחית אזעקות שווא
כאמור, כל “מקור חום נע” עשוי להפעיל אזעקה. המשמעות היא שטיוטות, אזורים סוערים ואור שמש ישיר הם כולם מקורות חום להימנע. דיווחים שגויים מיוצרים גם על ידי Blare כהשתקפות על עור שחור. אם מתרחשת אזעקת שווא, מערכת האזעקה’יש להתאים את מיקום S או רגישות לחיישן.
מוצרים רבים של Mobeye כוללים חיישן אדום אינפרא פסיבי או שניתן להשתמש בו בשילוב עם חיישן אדום אינפרא פסיבי כאביזר. מכיוון שיש לו גלאי כפול לאימות, Mobeye אזעקה חיצונית גלאי, למשל, מסנן את רוב המקורות הללו. זה עובד טוב במיוחד בתנאים סוערים. ה- CMVXI-R בנוי על Optex’S PIR חיצוני מוביל בשוק, שהוא המוביל בעולם בטכנולוגיית PIR.
ליחידה שני דפוסי גילוי, ששניהם חייבים להישבר בו זמנית על מנת להפעיל את האזעקה. התוצאה היא שהגלאי חסינה מאוד מפני אזעקות שווא שנוצרו על ידי ציפורים, חתולים, כלבים וכו ‘. מכיוון שבעלי חיים אלה לא יפעילו את הגלאים העליונים והתחתונים בו זמנית.
איתור שכבה כפולה דיגיטלית
שני חיישני ה- PIR הפנימיים מנתחים באופן עצמאי את הגילוי כך שניתן יהיה לסנן צירוף מקרים מטעה של אירועים. טכנולוגיה זו מבטלת למעשה גילויים של בעלי חיים קטנים יותר בחצרים. דגם ה- VXI-R מצויד בלוגיקה של זיהוי אותות משופרת דיגיטלית בשם SMDA. SMDA משפר את החסינות מפני גורמי רעש שונים כמו שינויי אקלים וצמחייה.
כל מה שאתה צריך לדעת על חיישני תנועה
חיישן תנועה (או גלאי תנועה) הוא נגן המפתח במערכת האבטחה שלך מכיוון שהוא’את מכשיר המפתח שמזהה מתי מישהו נמצא בביתך כאשר הוא לא צריך’לא להיות. חיישן תנועה משתמש בטכנולוגיות אחת או מספר רב כדי להבחין בתנועה באזור. אם מעדיף חיישן, שלט אזהרה נשלח למערכת האבטחה שלך’מסוף S, המתחבר למכשיר הניטור שלך המתראה ומכשיר הניטור לאיום אפשרי במעונך.
תפקיד חיישני התנועה בביטחון הבית שלך
נקודת הגילוי העיקרית של תנועה היא לחוש פורץ ולשלוח שלט אזהרה ללוח הבקרה שלך, המתריע על מכשיר הניטור שלך. חיישנים עובדים כשאתה לא בבית, או כשאתה אומר למערכת שאתה לא בבית. ניתן להגדיר כמה מערכות אבטחה כדי להקליט אירועים באמצעות מצלמת אבטחה כאשר מתגלה פעילות.
חיישני תנועה עומדים על שמירה, מוכנים להגיב למגוון מצבים, כמו תנועה בסלון שלך, חלונות או דלתות שנפתחים או סגורים, או חלון שבור.
חיישני תנועה יכולים:

- התריע לך בהתרחשות שבנך/בתך שובר עוצר
- הציב פעמון דלת כשמישהו מתקרב לדלת הכניסה
- התריע בפניך כאשר ילדים נכנסים לאזורים מסווגים בבית, כמו המרתף, חדר האימון או ארונות תרופות
- חסוך אנרגיה באמצעות תאורת חיישן תנועה בחללים ריקים
- הודיעו לכם אם חיות מחמד נכנסות לאזורים שבהם הם’לא אמור
סוגי חיישני תנועה
אינפרא אדום פסיבי (PIR)
מזהה חום גוף (אנרגיה אינפרא אדום). חיישני אינפרא אדום פסיביים הם התנועה הנפוצה ביותר במערכות אבטחה ביתיות. כאשר המערכת שלך מוכנה, חיישני התנועה שלך מופעלים. ברגע שהחיישן מתחמם, הוא יכול לחוש חום ותנועה באזורים המיידיים, ליצור הגנה “רֶשֶׁת.” אם אובייקט נע חוסם הרבה אזורי רשת ורמות האנרגיה האינפרא אדום משתנות במהירות, החיישנים מופעלים.
מיקרוגל (MW)
שולח פולסי מיקרוגל ומודד את האות מאובייקט נע. הם מכסים שטח גדול בהשוואה לחיישני אינפרא אדום, אך הם רגישים לפריצה חשמלית והם יקרים יותר.

חיישני תנועה טכנולוגיים כפולים
לחיישני תנועה יכולים להיות תכונות משותפות במאמץ להפחית אזעקות שווא. לדוגמה, ניתן לשתף חיישן אינפרא אדום פסיבי (PIR) עם חיישן מיקרוגל. מכיוון שכל אחד מהם פועל באזורים מרובים בסולם, ואחד אינו פעיל ואחד פעיל, חיישני תנועה טכנולוגית כפולה אינם סבירים כמו סוגים אחרים כדי להביא אזעקות שווא, על מנת שהאזעקות יגיבו. יש להפעיל את החיישנים. מצד שני, זה לא אומר שהם, ללא סיבה, לא גורמים לאזעקות שווא.
סוג רפלקטיבי באזור
פולט קרני אינפרא אדום מ- LED. באמצעות האות של קרניים אלה, החיישן מודד את המרחק לאדם או לאובייקט ומגלה אם האובייקט נמצא באזור שנבחר.
אולטרה סאונד
מודד את השתקפותו של חפץ נע ושולח פולסים של גלים קוליים.
רֶטֶט
ניתן לרכוש את אלה או ללא בעיות בבית. מגלה רועד. חיישן רטט תוצרת בית משתמש במסה קטנה על ידית, המופעל על ידי ידית לאזעקה כאשר הוא רוטט. חיישני תנועה תוצרת בית מסוגלים לעבוד, אך הם יכולים גם להיות בלתי צפויים.
מאפייני חיישן תנועה אחרים
חיישני תנועה אלחוטית
בימינו, רוב חיישני התנועה הם אלחוטיים. חיישנים אלחוטיים מאוד פשוטים להגדרת. הם לא זקוקים לקידוח, והם מתקשרים עם מנגנון מערכת האבטחה האחרת באופן אלחוטי.
צור קשר עם חיישני תנועה (דלת/חלון)
הרבה חיישני תנועת מגע הם חיישני אינפרא אדום תגוביים. הם מציבים אזעקה אם הדלת או החלון המוגנים נפתחים בזמן שהמערכת מצוידת.
חיישני תנועה חיסונית Pet
ניתן להקים חיישן אינפרא אדום פסיבי כדי לא לשים לב לבעלי חיים עד משקל מוגדר. חיישן תנועה טכנולוגי כפול מתריס יותר על אזעקות שווא הנגרמות על ידי בעלי חיים מכיוון שהוא זקוק לשני חיישנים כדי להפעיל באופן שנקבע על ידי החברה.
ניתן להגדיר אותם כדי להתעלם מחיה גדולה או מספר בעלי חיים קטנים מבלי להפסיק אזעקה שווא. יש לחיישני תנועה עמידים לחיות מחמד יש רמת רגישות שניתן להתאים למשפחות עם בעלי חיים פעילים מאוד.
חיישני תנועת וידאו
מקשר מצלמות וידיאו עם עיבוד אותות מתקדם. כמה חיישני תנועה הניתנים להקלטה קובעים הקלטה כאשר הם חשים בתנועה. מצלמות הנשלטות על ידי חיישני תנועה יכולות לחסוך לך אחסון זיכרון על ידי אי הקלטת אלפי שעות של קטעים חסרי תועלת – הם רק לוכדים את המידע המשמעותי.
שיטות עבודה מומלצות לחיישני הרכבה
אם אתה רוצה מערכת שצריכה התקנה מיוחדת, המתקין יידע להגדיר את החיישנים שלך. מצד שני, אתה אחראי על הגדרת החיישנים שלך אם אתה הולך עם מערכת אבטחה ביתית DIY. לפני התקנת חיישני תנועה, הקפד לקרוא את הוראות ההתקנה, מכיוון שהם ככל הנראה מורכבים מהמלצות מיקום. כמה מערכות DIY מספקות לך גם הנחיות אלקטרוניות או שתתקשר לנציג מכירות שיוביל אותך דרך הליך ההתקנה.

קחו בחשבון שחיישני תנועה אינם מוגנים בשגיאות, ויש מקרים בהם יתכנו אזעקות שווא. אזעקות שווא נגרמות לעתים קרובות יותר מכפי שכישלונות חשמליים, שגיאת משתמש, הנדסת יישומים לקויה, נחשולי חשמל, ברקים ומנגנון לקוי. הם יכולים להיות מופעלים גם על ידי בעלי חיים, חרקים וצמחים.
קטגוריות
- בדיקת זרימה אחורית
- מערכת מצלמות אבטחה מסחרית
- מערכות אזעקת אש
- מטפי כיבוי
- צינור לכיבוי אש
- מערכות הגנת אש
- מערכות ממטרות אש
- מערכות דיכוי אש
- מערכת מצלמות אבטחה ביתית
איתור אש עם עיבוד תמונות וחיישן PIR
הורד חינם PDF View PDF
מכתבי זיהוי דפוס
הורד חינם PDF View PDF
במאמר זה מפותחת מסגרת היתוך מקוונת מקוונת של אנטרופיה פונקציונלית להחלטה (EADF) לניתוח תמונות ויישומי ראיית מחשב. במסגרת זו, ההנחה היא כי האלגוריתם המורכב מורכב מכמה תת-אלגוריתמים שכל אחד מהם מניב החלטה משלו כמספר אמיתי שמרכז אפס, המייצג את רמת הביטחון של אותו אלגוריתם מסוים. ערכי ההחלטה משולבים באופן לינארי עם משקולות המתעדכנות באופן מקוון לפי שיטת היתוך פעיל המבוססת על ביצוע תחזיות אנטרופיות על קבוצות קמורה המתארות תת-אלגוריתמים. ההנחה היא שיש אורקל, שהוא בדרך כלל מפעיל אנושי, ומספק משוב לשיטת היתוך ההחלטות. מערכת גילוי אש בשדה וידאו מבוססת וידאו מפותחת כדי להעריך את ביצועי האלגוריתם בטיפול בבעיות בהן הנתונים מגיעים ברצף. במקרה זה, האורקל הוא המאבטח של מגדל תצפית היער המאמת את החלטת האלגוריתם המשולב. מוצגות תוצאות סימולציה. מסגרת EADF נבדקת גם באמצעות מערך נתונים סטנדרטי.
הורד חינם PDF View PDF
תקציר במאמר זה, מפותח מסגרת החלטות אדפטיבית מקוונת מבוססת אנטרופיה-פונקציונלית (EADF) לניתוח תמונות ויישומי ראיית מחשב. במסגרת זו, ההנחה היא כי האלגוריתם המורכב מורכב מכמה תת -אלגוריתמים, שכל אחד מהם מניב את ההחלטה שלו כמספר אמיתי שמרכז אפס, המייצג את רמת הביטחון של אותו תת -אלגוריתם מסוים.
הורד חינם PDF View PDF
הורד חינם PDF View PDF
הורד חינם PDF View PDF
אזהרה מוקדמת חשובה ביותר להפחתת אובדן החיים והרכוש מאש. אזור העניין נלכד באמצעות מצלמת CCD ומזוהה על ידי חיישן עשן בצומת החיישן האלחוטי. ניתן להשיג את מידע הצבע של אזור מעניין באמצעות יישום של אלגוריתמים של מודל הצבע לעיבוד תמונה דיגיטלית. מקור האש מזוהה על פי המאפיינים הנרכשים ורמת העשן. המערכת מבוססת על דגימת התמונה הרציפה. תוצאות הניסוי מראות שהמערכת יכולה לזהות ולשאור במדויק את האש במדויק. צומת חיישן הווידיאו מעוצב עם חיישנים כמו חיישן MQ2 לחישת עשן, חיישן SHT75 לחישת טמפרטורה ולחות, חיישן OPT101 לחישת אור ומצלמת CCD. אזעקה מופעלת רק לאירועי אש ואירועי אש. על ידי שילוב פלט חיישנים עם פלט תמונה, קצב האזעקה השגוי הוא אפס ומשפר את היציבות. איתור וניתוח אור הם הבסיס למערכת גילוי האש בעבודת עיבוד תמונה זו. בתמונת אש זו משמשים דגמים צבעוניים כמו RGB, YMK ו- HSI להפרדת אור כתום, צהוב ובהירות גבוה לרקע בתנאים נתונים לגילוי אש. הפרש מסגרת משמש לניתוח וחישוב צמיחת האש והתפשטות האש. הדיוק של המערכת נבדק ומשווה זה את זה. ניתן להפחית את כמות עיבוד הנתונים בגלל השימוש באלגוריתם המוצע ובכך לקצר את זמן הביצוע והאחסון.
הורד חינם PDF View PDF
מהן מצלמות PIR ואיך הן עובדות?

האם יש לך שאלות לגבי התקנת מצלמת PIR לעסק שלך? Clearway הוא המוביל בתחום התקנת טלוויזיה במעגל סגור, המשרת עסקים בכל רחבי בריטניה. צרו קשר עם Clearway ואנחנו יכולים לדבר עליכם דרך האפשרויות שלכם.
דבר אלינו על מצלמות PIR!
גילוי PIR (אינפרא-אדום פסיבי) הוא טכנולוגיה המשמשת במערכות אבטחה לגילוי תנועה או פורצים על ידי הכרת אור הנפלטת מחפצים סמוכים. PIR הוא תוצאה של שנים של חדשנות של מוצרים כאשר חברות אבטחה מוצאות דרכים חדשות וחדשניות לאתר נוכחות של פולשים במתקנים מסחריים ומקומיים.
במהלך השנים הוכחו חיישני PIR ומצלמות כאחת הדרכים המוצלחות ביותר לאתר ביעילות פורצים, עם זאת, הם’לא בלי פגמים שלהם. אז מה בדיוק חיישן PIR? ומה יש בהם שהופך אותם ליעילים כל כך?
תוכן להתחבא
איך עובדים חיישני PIR?
קרינה מיוצרת על ידי כל האובייקטים שיש להם טמפרטורה גדולה יותר מאפס מוחלט. אנרגיה זו באה לידי ביטוי בצורה של אנרגיית חום. מכיוון שהחום מקרין אורכי גל אינפרא אדום, חלק גדול מהקרינה הזו אינו גלוי לעין האנושית, אולם ניתן לאתר אותה על ידי מכשירים אלקטרוניים שנבנו באופן ספציפי למטרה זו.
חיישן אינפרא אדום פסיבי מגלה את האור האינפרא אדום הנפלט על ידי אובייקט חם בטכנולוגיית אינפרא אדום פסיבית.
בהקשר של חיישני PIR באזעקות פורץ, טכנולוגיה זו משולבת עם ממסר – רכיב מעגלים שעובר על שני אנשי קשר – כדי להפעיל אזעקה. כאשר חיישן ה- PIR מרגיש תנועה, הוא מפעיל את הממסר, המפריע למעגל וגורם לאזעקה להישמע.
חיישני PIR, ברמתם הבסיסית ביותר, פועלים על ידי איתור שינוי דיפרנציאלי חיובי. שני משבצות רגישות לאינפרא אדום ממוקמות מול העדשה, וטווח הגילוי נקבע על ידי החריצים’ שדה של “חָזוֹן”. בעוד ששני המשבצות הם ‘לְהִתְבַּטֵל’, כמות הסביבה של אינפרא אדום שחוש בחדר (שנפלט באופן טבעי על ידי כל הפריטים) זהה בשני המשבצות בזמן שהם ‘פָּעִיל’. כאשר חפץ, אדם או חיה עוברים באזור הגילוי, הוא חש על ידי אחד החריצים לפני השני, ויוצר שינוי דיפרנציאלי חיובי כשהוא עובר ושינוי דיפרנציאלי שלילי ככל שהוא יוצא.
ברגע שחיישן ה- PIR מגלה תנועה נשלחת התראה ללוח האזעקה שמפעיל את האזעקה. זה קריטי לסגור לחלוטין את חיישן ה- PIR עצמו עם חומר שיכול להפחית את ההשפעות של טמפרטורה ולחות חיצוניות, כמו מתכות כמו סיליקון.
היתרונות של PIR
לחיישני תנועה של PIR יכולים להיות יתרונות רבים בהגדרות מסחריות ומגורים. לעתים קרובות משווים מצלמות PIR למצלמות חיישני תנועה, אך ל- PIR יש יתרון חזק על פני גילוי תנועה סטנדרטי – הפחתת אזעקות שווא. מצלמות גילוי תנועה אינן יכולות להבחין בין תנועת עלים לפורץ אנושי, למשל, מכיוון שהן פשוט מגלה את כל סוגי התנועה. PIR מגלה רק שינויי חום, וכתוצאה מכך מפעילים אמינים יותר, טריגרים שווא שכיחים כמו באגים, תנועת רוח, עלים וכו ‘’לא הרים – חוסך לך זמן וכסף על עלות ניטור.
השימוש העיקרי במצלמות PIR בסביבה מסחרית או באתר בנייה הוא לסייע בהגנה על חללים פנויים. אמנם אזעקות אינן בדיוק טכנולוגיה מונעת, אך ניתן להשתמש בהן כדי לעורר תגובה אם פורצים מפרקים את אמצעי האבטחה הראשוניים שלך. ניתן להתקין טכנולוגיית PIR במיקומים האסטרטגיים הבאים כדי לאתר מבקרים לא רצויים:
- דלתות אחוריות, כניסות ונקודות גישה
- מקומות עיוורים או נסתרים ליד גינון
- ליד חלונות
- היקפי אתרים וחניונים
איך אתה יכול להפחית אזעקות שווא עם PIR (וגלאי תנועה סטנדרטיים)?
חיישני PIR נהדרים בקביעת אם יש לך פורץ או זה’רק חיה, למשל. יש להם רמת דיוק טובה יותר ויכולים להפחית את אזעקות שווא בסך הכל. עם זאת, עליך לשים לב לכמה פרטים קטנים כדי להפחית עוד יותר את הסיכון להתראות שווא מחיישני התנועה שלך ב- PIR.
אזעקות שווא רבות ייגרמו על ידי מיקום האזעקה והחיישנים ולא מעלות או איכות האזעקה. המשמעות היא שכאשר התקנת אזעקות גלאי תנועה אלחוטית, עליך לארגן אותם במקומות שממקסמים את היעילות שלהם תוך צמצום אזהרות שווא.
דברים פשוטים כמו אוויר הנושף בקרבת.
בדיקת מיקום האזעקה שלך נעשית בצורה הטובה ביותר לאחר מתרחשת אזעקת שווא. מוטעות בציוד ובהפרעות תדר רדיו יכולות גם ליצור אזעקות שווא. ראשית, שלל כל אחד מהנושאים הללו. אם יש ספק, בדוק את מיקום המצלמה. בחן את האזור סביב גלאי התנועה כדי לבדוק אם הוא גורם לאזעקות אקראיות.
מצלמות PIR בפעולה

Clearway משתמש בטכנולוגיית PIR, כולל במגדל טלוויזיה במעגל סגור שלנו. מצלמות מגדל טלוויזיה במעגל סגור מהוות פיתרון יעיל לניטור חללים חיצוניים גדולים – במיוחד באתרי בנייה, אזורים גדולים ופנויים בחניונים. כמוך’תראה מהתרשים, מגדל ה- Inview CCTV שלנו יכול להתחבר עד 8 חיישני PIR אלחוטיים מרוחקים, המותקנים עד 100 מ ‘מהמגדל.
כאשר PIR מופעל על ידי פורץ, ניתן להשתמש באתגר שמע חי מתחנת הניטור כדי לתקשר עם הפולשים. עם הגילוי, כל PIR ינחה את המגדל’S מצלמה לסיבוב, להתקרב ולהתמקד בגורם ההפעלה. מגדל טלוויזיה במעגל סגור שלנו הוא חשמלי המופעל עם סוללת גיבוי אינטגרלית של 24 שעות כדי לספק הפעלה רציפה, הקלטה וגישה מרחוק.
אם אתה’מחפשים מחדש לאבטח את הנכסים שלך, צור קשר עם אחד המומחים שלנו עוד היום 0800 085 8695 וללמוד יותר על יכולות האבטחה PIR והרחבים שלנו.


